Ключевые слова: setup hold recovery removal width period
Указание задержек путей предназначено для того, чтобы сделать моделирование временных характеристик ближе к временным характеристикам реальных цифровых схем. Использование временных ограничений для выполнения временного моделирования цифровых проектов, проверка нарушений временных ограничений в проекте и последующая его модификация также является неотъемлемым процессом в цифровом проектировании.
Verilog предоставляет некоторые системные задачи для проверки временных соотношений. Эти системные задачи можно вызывать только внутри блоков specify. Далее представлены 6 часто используемых системных задач для проверки временных соотношений: $setup, $hold, $recovery, $removal, $width и $period.
$setup, $hold
Системная задача $setup используется для проверки временного ограничения установки компонентов в проекте, а $hold — для проверки временного ограничения удержания. Формат их использования следующий:
$setup(data_event, ref_event, setup_limit);
- data_event: проверяемый сигнал, чтобы определить, нарушает ли он ограничение
- ref_event: опорный сигнал, используемый для проверки, обычно фронт тактового сигнала
- setup_limit: настроенное минимальное время установки
ЕслиT( ref_event - data_event) < setup_limit, то сообщение о наличиинарушениябудет напечатано.
$hold(ref_event, data_event, hold_limit);
- data_event: проверяемый сигнал, чтобы определить, нарушает ли он ограничение
- ref_event: опорный сигнал, используемый для проверки, обычно фронт тактового сигнала
- hold_limit: настроенное минимальное время удержания
ЕслиT( data_event - ref_event ) < hold_limit, то будет напечатано сообщение о наличиинарушения.
Примечание:Позиции входных портов $setup и $hold различаются.
Verilog предоставляет системные задачи для одновременной проверки времени установки и времени удержания:
$setuphold (ref_event, data_event, setup_limit, hold_limit);
Ниже завершается операция умножения числа на 15, чтобы проиллюстрировать использование $setup и $hold.
В Verilog умножение переменной на константу обычно выполняется с помощью сдвига и сложения. Например, умножение переменной num на 15 можно выразить так:
num x 15 = (num << 3) + (num << 2) + (num << 1) + num
Эта операция требует 3 сумматоров. Ниже моделируется сумматор и задаются задержки путей.
Функциональное описание полного сумматора см. вразделе 3.1 руководства по Verilog。
Пример
module full_adder1(
input Ai, Bi, Ci,
output So, Co);
assign So = Ai ^ Bi ^ Ci ;
assign Co = (Ai & Bi) | (Ci & (Ai | Bi));
указать
(Ai, Bi, Ci *> So) = 1.1 ;
(Ai, Bi *> Co) = 1.3 ;
(Ci => Co) = 1.2 ;
endspecify
endmodule
//инстанцирование 8-битного сумматора
module full_adder8(
input [7:0] a , //сумматор1
input [7:0] b , //сумматор2
input c , //входной бит переноса
output [7:0] so , //результат сложения
output co //выходной бит переноса
);
wire [7:0] co_temp ;
full_adder1 u_adder0(
.Ai (a[0]),
.Bi (b[0]),
.Ci (c==1'b1 ? 1'b1 : 1'b0),
.So (so[0]),
.Co (co_temp[0]));
genvar i ;
generate
for(i=1; i<=7; i=i+1) begin: adder_gen
full_adder1 u_adder(
.Ai (a[i]),
.Bi (b[i]),
.Ci (co_temp[i-1]),
.So (so[i]),
.Co (co_temp[i]));
end
endgenerate
assign co = co_temp[7] ;
endmodule
8-битный триггер описывается следующим образом. В триггере заданы задержки пути, а также добавлены проверки времени установки и удержания.
Время установки задано равным 2ns, а время удержания — 3ns.
Пример
input [7:0] d ,
input clk ,
output reg [7:0] q);
always @(posedge clk)
q <= d ;
указать
$setup(d, posedge clk, 2);
$hold(posedge clk, d, 3);
(d,clk *> q) = 0.3 ;
endspecify
endmodule
В тестбенче выполните операцию умножения на 15 и выведите результат в регистр следующего каскада в течение одного цикла.
Пример
module test ;
reg [3:0] a ;
reg [3:0] b ;
wire [3:0] so ;
wire co ;
parameter CYCLE_10NS = 10ns;
reg clk ;
initial begin
clk = 0 ;
# 111 ;
forever begin
#(CYCLE_10NS/2) clk = ~clk ;
end
end
//число, умножаемое на 15
reg [7:0] num = 0 ;
always @(posedge clk) begin
num[3:0] <= num[3:0] + 1 ;
end
// num * 8 + num * 4
wire [7:0] adder1 ;
full_adder8 u1_adder8(
.a (num<<2),
.b (num<<3),
.c (1'b0),
.so (adder1),
.co ());
//num * 2 + num
wire [7:0] adder2 ;
full_adder8 u2_adder8(
.a (num<<1),
.b (num),
.c (1'b0),
.so (adder2),
.co ());
//num x 15
wire [7:0] adder3 ;
full_adder8 u3_adder8(
.a (adder1),
.b (adder2),
.c (1'b0),
.so (adder3),
.co ());
//сохранить результат
wire [7:0] res_mul15 ;
D8 data_store(
.d (adder3),
.clk (clk),
.q (res_mul15));
initial begin
forever begin
#100;
if ($time >= 1000) $finish ;
end
end
endmodule // test
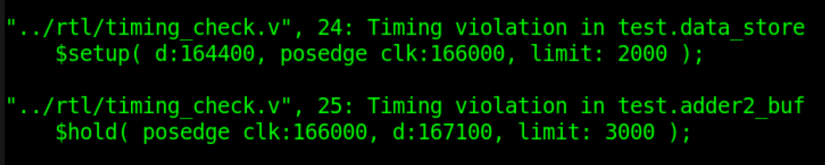
Затем в отчёте о моделировании отображаются выводимые сообщения с нарушениями времени установки/удержания. Ниже приведены некоторые скриншоты.
Временная диаграмма на момент нарушения зафиксирована, как показано ниже.
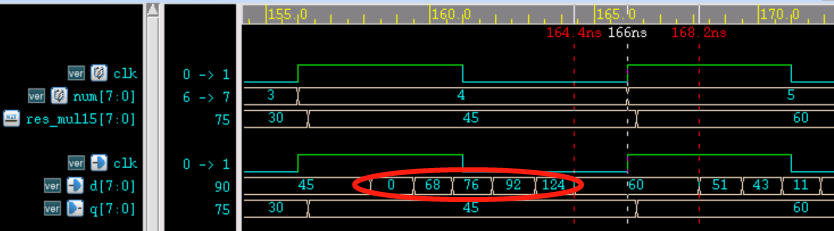
Анализ выглядит следующим образом:
- (1) Имеются нарушения как времени установки, так и времени удержания. Хотя выходной результат, который задерживается на один такт после умножения переменной num на 15 в моделировании, верен, реальная схема очень опасна.
- (2) Время установки сигнала на временной диаграмме составляет 166-164.4 = 1.6 ns, что меньше заданных 2ns, поэтому сообщается о нарушении.
- (3) Время удержания сигнала на временной диаграмме составляет 168.2-166 = 2.2 ns, что меньше заданных 3ns, поэтому сообщается о нарушении.
- (4) Красная часть на рисунке — это промежуточный процесс изменения сигнала d. Поскольку разные биты сигнала имеют разные задержки, в середине могут появляться несколько различных результатов.
Оптимизация временных характеристик
Оптимизацию времени удержания обычно нелегко контролировать на уровне описания RTL; это относится к области работы инженеров по backend-проектированию, поэтому здесь это не рассматривается.
На этот раз мы в основном кратко обсудим проблему оптимизации, когда время установки не удовлетворяет условиям ограничения. Из предыдущего раздела «3.3 Setup Time and Hold Time» мы знаем, что выражение ограничения времени установки имеет вид:
Tcq + Tcomb + Tsu <= Tclk + Tskew (1)
- Tcq: задержка от тактового входа регистра до выхода Q;
- Tcomb: задержка комбинационной логики в пути данных;
- Tsu: время установки;
- Tclk: период тактового сигнала;
- Tskew: перекос тактового сигнала.
Оптимизацию этого неравенства можно рассматривать по следующим аспектам:
- (1) Выбирать компоненты технологического процесса с хорошими временными характеристиками; чем меньше значения Tcq и Tsu, тем лучше;
- (2) Оптимизировать комбинационную логику так, чтобы задержка комбинационной логики Tcomb была как можно меньше;
- (3) Уменьшить рабочую тактовую частоту и увеличить период тактового сигнала Tclk;
- (4) Увеличить перекос тактового сигнала Tskew. Однако чрезмерный перекос тактового сигнала может вызвать другие проблемы, например нарушение времени удержания или ошибки функциональной логики.
При выполнении оптимизации временных характеристик на уровне RTL можно рассматривать только методы (2) и (3).
Например, изменение периода рабочего тактового сигнала с 10ns на 20ns в приведённом выше моделировании позволит избежать нарушения времени установки.
В качестве альтернативы измените логику так, чтобы 3 операции сложения, изначально выполнявшиеся за один цикл, были распределены на два цикла, с добавлением между ними дополнительного регистрового каскада для буферизации, чтобы снизить нагрузку по таймингу. При этом период изменения переменной num также должен стать вдвое больше исходной длительности.
Тестовый стенд изменён следующим образом:
Пример
`define LOGIC_BUF
module test ;
parameter CYCLE_10NS = 10ns;
reg clk ;
initial begin
clk = 0 ;
# 111 ;
forever begin
#(CYCLE_10NS/2) clk = ~clk ;
end
end
reg slow_flag = 0 ;
always @(posedge clk) begin
`ifdef LOGIC_BUF
slow_flag <= ~slow_flag ;
`else
slow_flag <= 1'b1 ;
`endif
end
reg [7:0] num = 0 ;
always @(posedge clk) begin
if(slow_flag)
num[3:0] <= num[3:0] + 1 ;
end
wire [7:0] adder1 ;
full_adder8 u1_adder8(
.a (num<<2),
.b (num<<3),
.c (1'b0),
.so (adder1),
.co ());
wire [7:0] adder2 ;
full_adder8 u2_adder8(
.a (num<<1),
.b (num),
.c (1'b0),
.so (adder2),
.co ());
//====== для лучшего тайминга=========
//добавление буфера
wire [7:0] adder1_r, adder2_r ;
D8 adder1_buf(
.d (adder1),
.clk (clk),
.q (adder1_r));
D8 adder2_buf(
.d (adder2),
.clk (clk),
.q (adder2_r));
`ifdef LOGIC_BUF
wire [7:0] adder1_t = adder1_r ;
wire [7:0] adder2_t = adder2_r ;
`else
wire [7:0] adder1_t = adder1 ;
wire [7:0] adder2_t = adder2 ;
`endif
wire [7:0] adder3 ;
full_adder8 u3_adder8(
.a (adder1_t),
.b (adder2_t),
.c (1'b0),
.so (adder3),
.co ());
wire [7:0] res_mul15 ;
D8 data_store(
.d (adder3),
.clk (clk),
.q (res_mul15));
initial begin
forever begin
#100;
if ($time >= 1000) $finish ;
end
end
endmodule // test
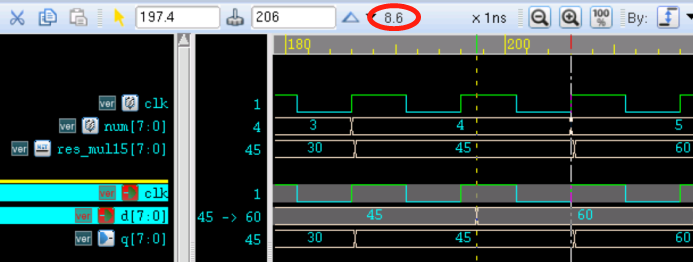
На данный момент в отчёте моделирования больше нет нарушений. Скриншот моделирования выглядит следующим образом.
Как видно из рисунка, время, в течение которого сигнал приходит заранее и остаётся стабильным, может достигать 8.6 ns, что полностью удовлетворяет требованию по времени установки.
Основной принцип этого метода заключается в распределении моментов нескольких переключений сигнала по нескольким циклам для удовлетворения требований временных ограничений. Кроме того, конвейерный дизайн, параллельный дизайн и т. д. также могут оптимизировать временные характеристики.
$recovery, $removal
Понятия времени установки и времени удержания встречаются при проектировании синхронных схем.
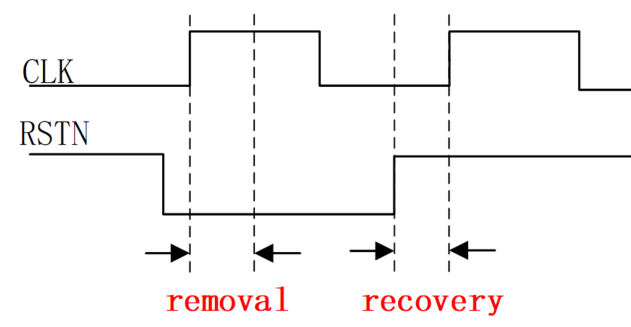
Для триггеров с асинхронным сбросом сигнал асинхронного сброса также должен удовлетворять времени восстановления и времени снятия, чтобы эффективно выполнять сброс и снимать сброс, предотвращая метастабильность.
При снятии сброса сигнал сброса должен вернуться в состояние без сброса за некоторое время до прихода активного фронта тактового сигнала. Этот период — время восстановления. Оно аналогично времени установки триггера при синхронном тактовом сигнале.
При сбросе сигнал сброса должен оставаться неизменным в течение некоторого времени после прихода активного фронта тактового сигнала. Этот период — время снятия. Оно аналогично времени удержания триггера при синхронном тактовом сигнале.
Схематическое изображение времени восстановления и снятия выглядит следующим образом.
Системные задачи $recovery и $removal используются для проверки времени восстановления и снятия соответственно. Их использование выглядит следующим образом:
$recovery (ref_event, data_event, recovery_limit) ;
- ref_event: опорный сигнал, используемый для проверки, обычно фронт сигнала сброса или очистки;
- data_event: проверяемый сигнал, обычно фронт тактового сигнала.
- recovery_limit: настроенное минимальное время восстановления.
Когда ref_event (сброс) < data_event (такт) и T(data_event - ref_event) < recovery_limit, то есть если сигнал сброса не удовлетворяет времени восстановления до прихода тактового сигнала, в отчёте будет выведено нарушение.
$removal (ref_event, data_event, removal_limit) ;
- ref_event: опорный сигнал, используемый для проверки, обычно фронт сигнала сброса или очистки;
- data_event: проверяемый сигнал, обычно фронт тактового сигнала.
- removal_limit: настроенное минимальное время снятия.
Когда ref_event (reset) > data_event (clock) и T(ref_event - data_event) > removal_limit, то есть если сигнал сброса не удовлетворяет времени снятия после прихода тактового сигнала, в отчёте будет напечатано нарушение.
Verilog предоставляет системные задачи, которые проверяют как снятие, так и восстановление:
$recrem (ref_event, data_event, recovery_limit, removal_limit);
$width, $period
Некоторые цифровые проекты, такие как флеш-память, также должны проверять ширину импульса или период. Для этого Verilog предоставляет системные задачи $width и $period соответственно. Использование выглядит следующим образом:
$width(ref_event, time_limit) ;
- ref_event: событие по фронту
- time_limit: минимальная ширина импульса
$width используется для проверки времени от события по фронту ref_event до следующего противоположного фронта, обычно используется для проверки ширины импульса. Если время между двумя противоположными фронтами меньше time_limit, сообщается о нарушении.
$period(ref_event, time_limit) ;
$period используется для проверки времени от события по фронту ref_event до следующего фронта того же направления, обычно используется для проверки периода тактового сигнала. Если время между двумя фронтами одного направления меньше time_limit, в отчёте будет напечатано нарушение.
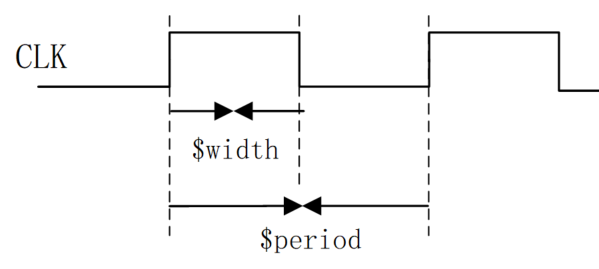
Блок specify для проверки ширины и периода сигнала CLK описывается следующим образом:
Пример
$width(posedge CLK, 10);
$period(posedge CLK, 20);
endspecify
Скачать исходный код этой главы
Скачать