Из-за различных ограничений сценариев применения микросхемам часто приходится во время работы переключаться между разными источниками тактовых сигналов в зависимости от приложения. Например, режимы низкого энергопотребления и высокой производительности требуют низкочастотного и высокочастотного тактовых сигналов соответственно. Эти два источника тактовых сигналов могут происходить из одного источника и быть синхронными либо быть не связанными. Прямое использование логики выбора для переключения тактовых сигналов, вероятно, вызовет глитчи в разделённом тактовом сигнале, поэтому логика переключения тактовых сигналов также требует специальной обработки.
Проблема переключения тактовых сигналов
Принципиальная схема прямого использования логики выбора для переключения тактовых сигналов показана ниже.
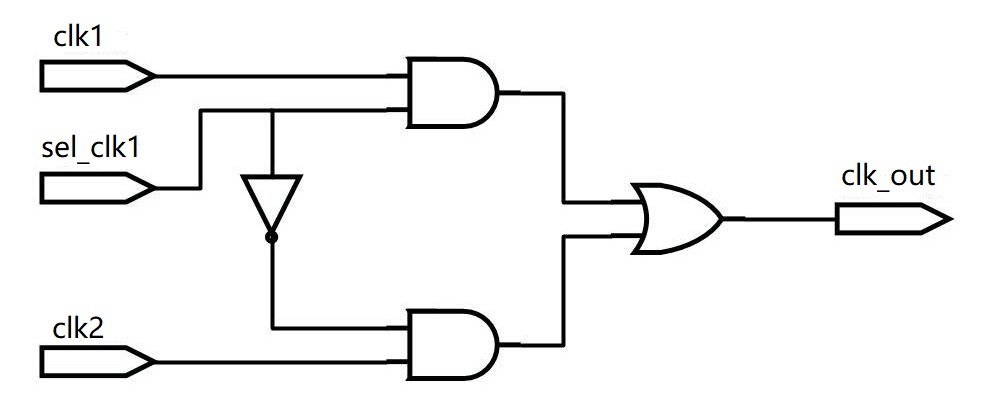
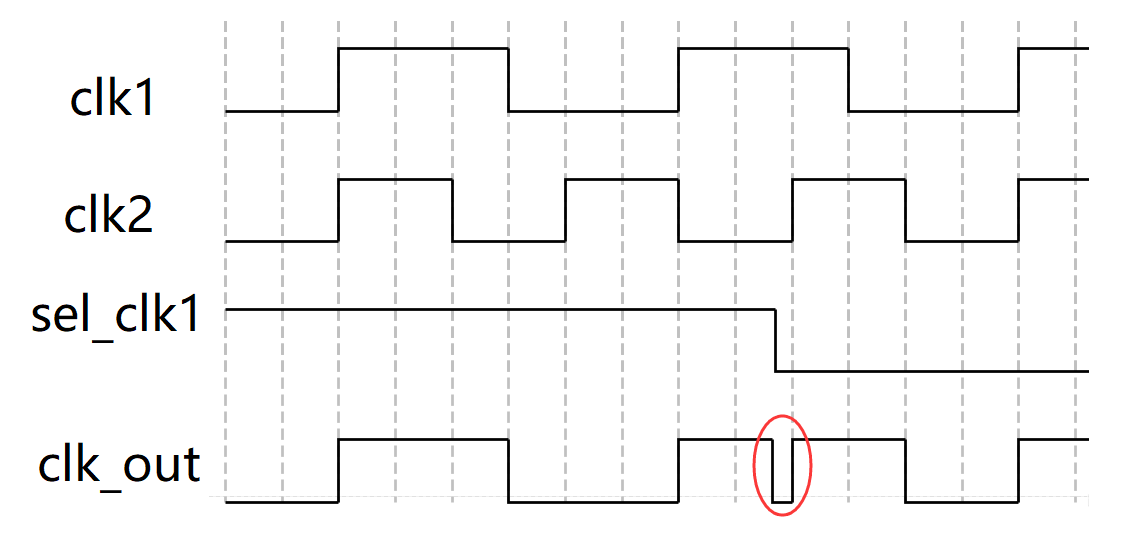
Схема переключения тактовых сигналов
Переключение тактовых сигналов, когда два уровня противоположны, обязательно вызовет глитчи; когда уровни одинаковы, даже если глитч не возникает, период или коэффициент заполнения первого тактового сигнала после переключения не идеальны. Поэтому, чтобы избежать глитчей, переключение тактовых сигналов следует выполнять, когда оба тактовых сигнала находятся на низком уровне.
Типичная схема переключения тактовых сигналов показана ниже.
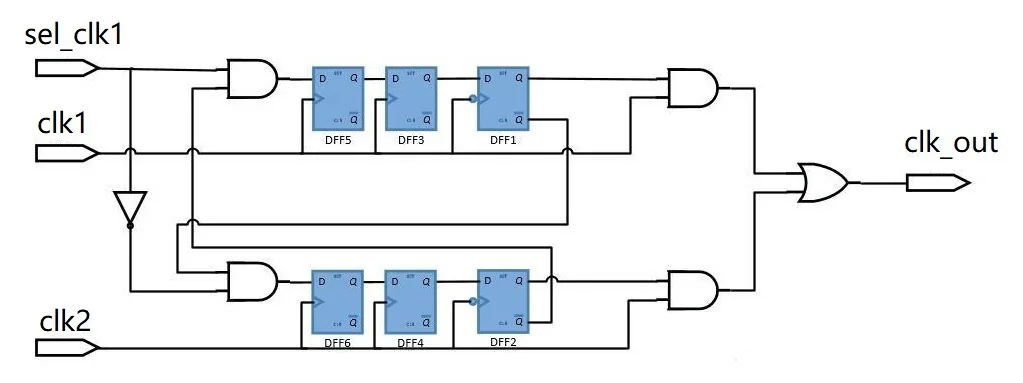
В этой схеме используется задний фронт тактового сигнала для буферизации сигнала выбора тактового сигнала sel_clk1. При этом один сигнал выбора тактового сигнала обеспечивает управление с обратной связью для другого тактового сигнала, гарантируя, что в любой момент времени активен только один тактовый сигнал. Наконец, операция ИЛИ объединяет два тактовых пути, завершая процесс переключения тактового сигнала.
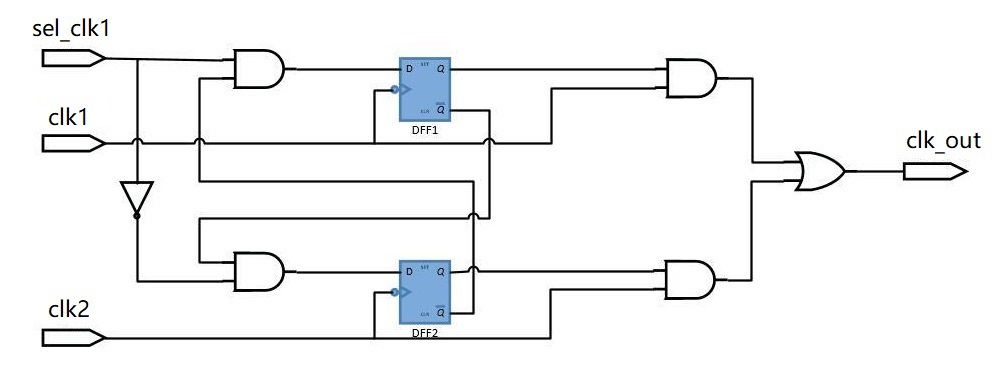
Диаграмма временных форм использования приведённой выше схемы для выполнения переключения тактовых сигналов (clk1->clk2) показана ниже.
Как видно из рисунка, при переключении с clk1 на clk2 сначала отключается clk1, затем включается clk2. Поскольку сигнал выбора тактового сигнала синхронизируется с задним фронтом тактового сигнала, во время процесса переключения глитчи не возникают.
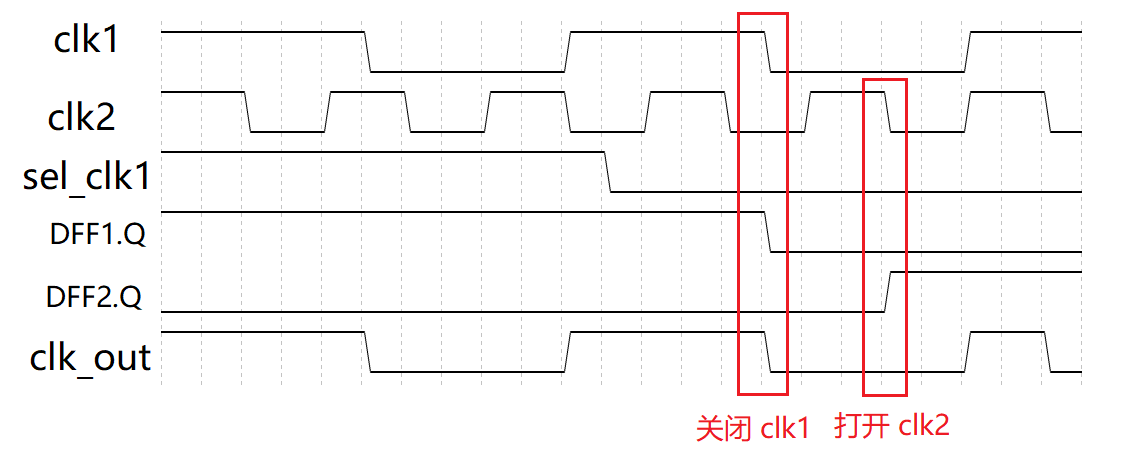
Диаграмма временных форм переключения с clk2 на clk1 показана ниже.
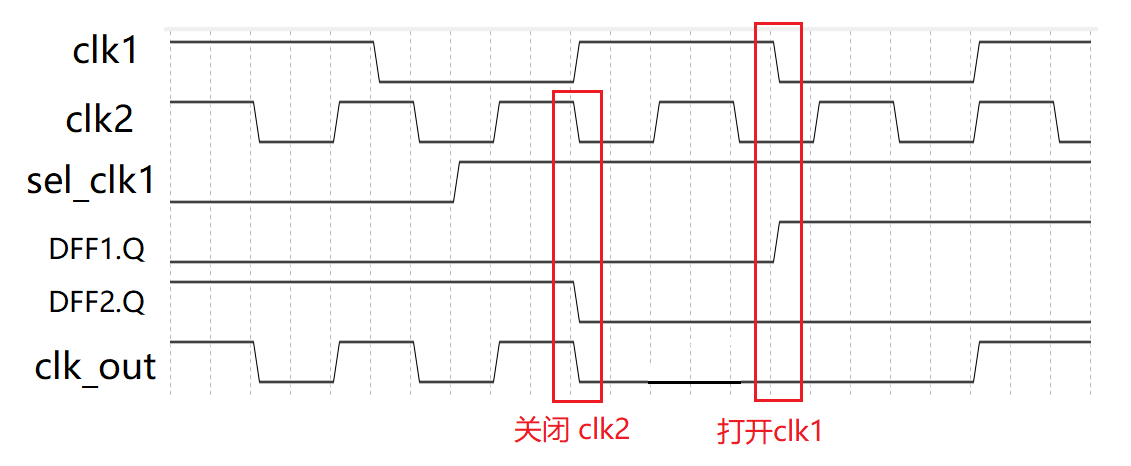
Учитывая, что сигнал выбора может быть асинхронным сигналом, перед буферным триггером сигнала выбора тактового сигнала необходимо добавить два каскада триггеров для синхронизации, чтобы уменьшить распространение метастабильности. Структурная схема приведена ниже. Эта схема переключения тактовых сигналов более универсальна.
Проектирование переключения тактовых сигналов
Универсальное и безопасное описание логики переключения тактовых сигналов приведено ниже.
Пример
input rstn ,
input clk1,
input clk2,
input sel_clk1 , // 1 clk1, 0 clk2
output clk_out
);
reg [2:0] sel_clk1_r ;
reg [1:0] sel_clk1_neg_r ;
reg [2:0] sel_clk2_r ;
reg [1:0] sel_clk2_neg_r ;
//Используйте 3-цикловую буферизацию для синхронизации операции AND между другим сигналом управления тактированием и этим сигналом управления тактированием
always @(posedge clk1 or negedge rstn) begin
if (!rstn) begin
sel_clk1_r <= 3'b111 ; //Обратите внимание на значение по умолчанию
end
else begin
//выбрать clk1, а не clk2
sel_clk1_r <= {sel_clk1_r[1:0], sel_clk1 & (!sel_clk2_neg_r[1])} ;
end
end
//По спадающему фронту используйте 2-цикловую буферизацию для сигнала выбора тактирования
always @(negedge clk1 or negedge rstn) begin
if (!rstn) begin
sel_clk1_neg_r <= 2'b11 ; //Обратите внимание на значение по умолчанию
end
else begin
sel_clk1_neg_r <= {sel_clk1_neg_r[0], sel_clk1_r[2]} ;
end
end
//Используйте 3-цикловую буферизацию для синхронизации операции AND между другим сигналом управления тактированием и этим сигналом управления тактированием
always @(posedge clk2 or negedge rstn) begin
if (!rstn) begin
sel_clk2_r <= 3'b0 ; //Обратите внимание на значение по умолчанию
end
else begin
//выбрать clk2, а не clk1
sel_clk2_r <= {sel_clk2_r[1:0], !sel_clk1 & (!sel_clk1_neg_r[1])} ;
end
end
//По спадающему фронту используйте 2-цикловую буферизацию для сигнала выбора тактирования
always @(negedge clk2 or negedge rstn) begin
if (!rstn) begin
sel_clk2_neg_r <= 2'b0 ; //Обратите внимание на значение по умолчанию
end
else begin
sel_clk2_neg_r <= {sel_clk2_neg_r[0], sel_clk2_r[2]} ;
end
end
//При выполнении логических операций с тактовыми сигналами обычно используется библиотека ячеек конкретного технологического процесса.
//Здесь вместо этого используются встроенные ячейки логических вентилей Verilog.
wire clk1_gate, clk2_gate ;
and (clk1_gate, clk1, sel_clk1_neg_r[1]) ;
and (clk2_gate, clk2, sel_clk2_neg_r[1]) ;
or (clk_out, clk1_gate, clk2_gate) ;
endmodule
Описание тестбенча следующее: в основном формируется сигнал выбора для асинхронных тактовых сигналов.
Пример
module test ;
reg clk_100mhz, clk_200mhz ;
reg rstn ;
reg sel ;
wire clk_out ;
always #(2.5) clk_200mhz = ~clk_200mhz ;
always @(posedge clk_200mhz)
clk_100mhz = #1 ~clk_100mhz ;
initial begin
clk_100mhz = 0 ;
clk_200mhz = 0 ;
rstn = 0 ;
sel = 1 ;
#11 rstn = 1 ;
#36.2 sel = ~sel ;
#119.7 sel = ~sel ;
end
clk_switch u_clk_switch(
.rstn (rstn),
.clk1 (clk_100mhz),
.clk2 (clk_200mhz),
.sel_clk1 (sel),
.clk_out (clk_out));
initial begin
forever begin
#100;
if ($time >= 10000) $finish ;
end
end
endmodule
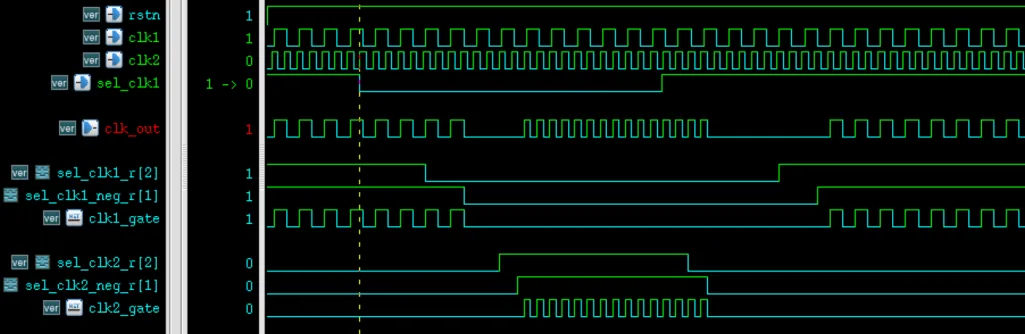
Результаты моделирования следующие. Видно, что при переключении тактовых сигналов между собой не возникает глитчей, но присутствует задержка.
Скачать исходный код для этой главы
Скачать