キーワード:遅延, 慣性遅延
連続代入遅延文の遅延は、任意のオペランドが変化してから文の左辺に新しい値が代入されるまでの時間遅延を制御するために使用されます。
遅延は一般的に合成不可です。
レジスタの遅延も制御可能であり、この部分はタイミング制御で説明します。
連続代入の遅延は、一般に通常の代入遅延、暗黙の遅延、宣言遅延に分類できます。
以下の3つの例は機能的に同等であり、それぞれ3種類の異なる連続代入遅延の書き方に対応しています。
//通常の遅延、A&Bの計算結果を10時間単位遅延してZに代入
wire Z, A, B ;
assign #10 Z = A & B ;
wire Z, A, B ;
assign #10 Z = A & B ;
//暗黙の遅延、wire型変数を宣言するときに、一定の遅延を含む連続代入を行います。
wire A, B;
wire #10 Z = A & B;
//宣言遅延、wire型変数を宣言するときに遅延を指定します。したがって、その変数へのすべての連続代入は指定された時間まで延期されます。ゲートレベルモデリング以外では、このような方法でのモデリングは推奨されません。
wire A, B;
wire #10 Z ;
assign Z =A & B
慣性遅延
上記の例では、AまたはBのいずれかの変数が変化すると、Zが新しい値を取得するまでに10時間単位の遅延があります。この10時間単位内に、つまりZが新しい値を取得する前に、AまたはBのいずれかの値が再び変化した場合、Zの新しい値を計算する際にAまたはBの現在の新しい値が使用されます。そのため、慣性遅延と呼ばれます。つまり、信号パルス幅が遅延よりも小さい場合、出力には影響しません。
したがって、シミュレーション時には遅延を適切に設定し、一部の信号が効果的に遅延されないことを防ぐ必要があります。
遅延のあるANDゲート論理の遅延シミュレーションを行います。
例
module time_delay_module(
input ai, bi,
output so_lose, so_get, so_normal);
assign #20 so_lose = ai & bi ;
assign #5 so_get = ai & bi ;
assign so_normal = ai & bi ;
endmodule
input ai, bi,
output so_lose, so_get, so_normal);
assign #20 so_lose = ai & bi ;
assign #5 so_get = ai & bi ;
assign so_normal = ai & bi ;
endmodule
testbench は以下のとおりです:
例
`timescale 1ns/1ns
module test ;
reg ai, bi ;
wire so_lose, so_get, so_normal ;
initial begin
ai = 0 ;
#25 ; ai = 1 ;
#35 ; ai = 0 ; //60ns
#40 ; ai = 1 ; //100ns
#10 ; ai = 0 ; //110ns
end
initial begin
bi = 1 ;
#70 ; bi = 0 ;
#20 ; bi = 1 ;
end
time_delay_module u_wire_delay(
.ai (ai),
.bi (bi),
.so_lose (so_lose),
.so_get (so_get),
.so_normal (so_normal));
initial begin
forever begin
#100;
//$display("---gyc---%d", $time);
if ($time >= 1000) begin
$finish ;
end
end
end
endmodule
module test ;
reg ai, bi ;
wire so_lose, so_get, so_normal ;
initial begin
ai = 0 ;
#25 ; ai = 1 ;
#35 ; ai = 0 ; //60ns
#40 ; ai = 1 ; //100ns
#10 ; ai = 0 ; //110ns
end
initial begin
bi = 1 ;
#70 ; bi = 0 ;
#20 ; bi = 1 ;
end
time_delay_module u_wire_delay(
.ai (ai),
.bi (bi),
.so_lose (so_lose),
.so_get (so_get),
.so_normal (so_normal));
initial begin
forever begin
#100;
//$display("---gyc---%d", $time);
if ($time >= 1000) begin
$finish ;
end
end
end
endmodule
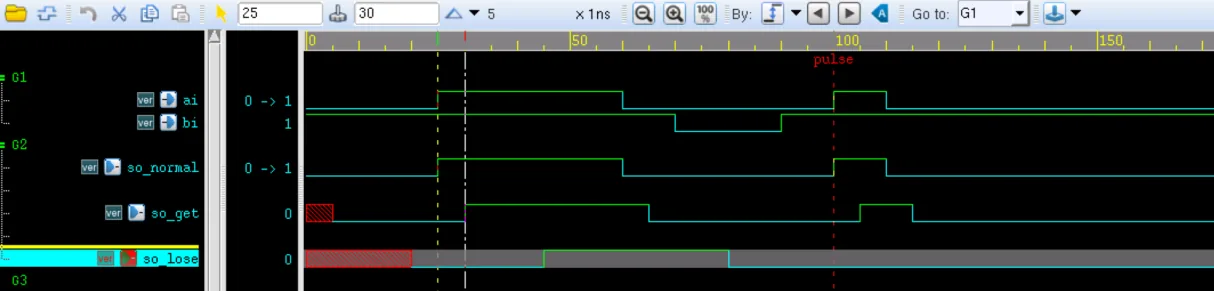
シミュレーション結果は以下のとおりです:
信号 so_normal は通常のAND論理です。
すべての遅延が5nsより大きいため、信号 so_get の結果はAND演算後に5ns遅延した結果になります。
信号 so_lose の前半部分はAND演算後に20ns遅延した結果です。
信号 ai の2番目の高レベルの持続時間が20ns未満であるため、so_lose 信号は慣性遅延によりこのパルスの遅延検出を見逃します。したがって、後半の so_lose 信号は依然として0になります。
ソースコードのダウンロード
Download