Schlüsselwörter: Verzögerung, Trägheitsverzögerung
Die Verzögerung in der Delay-Anweisung für kontinuierliche Zuweisungen dient dazu, die Zeitverzögerung von der Änderung eines beliebigen Operanden bis zur Zuweisung eines neuen Werts an die linke Seite der Anweisung zu steuern.
Verzögerungen sind im Allgemeinen nicht synthetisierbar.
Registerverzögerungen können ebenfalls gesteuert werden; dies wird im Abschnitt zur Zeitsteuerung erläutert.
Verzögerungen bei kontinuierlichen Zuweisungen lassen sich im Allgemeinen in gewöhnliche Zuweisungsverzögerung, implizite Verzögerung und Deklarationsverzögerung unterteilen.
Die folgenden 3 Beispiele sind funktional äquivalent und entsprechen drei verschiedenen Schreibweisen für Verzögerungen bei kontinuierlichen Zuweisungen.
wire Z, A, B ;
assign #10 Z = A & B ;
//Implizite Verzögerung: Wenn eine wire-Variable deklariert wird, wird eine kontinuierliche Zuweisung mit einer bestimmten Verzögerung an sie vorgenommen.
wire A, B;
wire #10 Z = A & B;
//Deklarationsverzögerung: Beim Deklarieren einer wire-Variable wird eine Verzögerung angegeben. Daher werden alle kontinuierlichen Zuweisungen an diese Variable auf den angegebenen Zeitpunkt verschoben. Außer im Gate-Level-Modeling wird diese Art der Modellierung im Allgemeinen nicht empfohlen.
wire A, B;
wire #10 Z ;
assign Z =A & B
Trägheitsverzögerung
Im obigen Beispiel, wenn sich entweder A oder B ändert, gibt es eine Verzögerung von 10 Zeiteinheiten, bevor Z einen neuen Wert erhält. Wenn sich innerhalb dieser 10 Zeiteinheiten, d. h. bevor Z einen neuen Wert erhält, entweder A oder B erneut ändert, dann wird der aktuelle neue Wert von A oder B bei der Berechnung des neuen Werts von Z verwendet. Daher wird es Trägheitsverzögerung genannt, was bedeutet, dass, wenn die Signalpulsbreite kleiner als die Verzögerung ist, sie keine Auswirkung auf die Ausgabe hat.
Daher muss während der Simulation die Verzögerung angemessen eingestellt werden, um zu verhindern, dass bestimmte Signale nicht effektiv verzögert werden können.
Führen Sie eine Verzögerungssimulation für eine UND-Gatter-Logik mit Verzögerung durch.
Beispiel
input ai, bi,
output so_lose, so_get, so_normal);
assign #20 so_lose = ai & bi ;
assign #5 so_get = ai & bi ;
assign so_normal = ai & bi ;
endmodule
Die Testbench-Referenz ist wie folgt:
Beispiel
module test ;
reg ai, bi ;
wire so_lose, so_get, so_normal ;
initial begin
ai = 0 ;
#25 ; ai = 1 ;
#35 ; ai = 0 ; //60ns
#40 ; ai = 1 ; //100ns
#10 ; ai = 0 ; //110ns
end
initial begin
bi = 1 ;
#70 ; bi = 0 ;
#20 ; bi = 1 ;
end
time_delay_module u_wire_delay(
.ai (ai),
.bi (bi),
.so_lose (so_lose),
.so_get (so_get),
.so_normal (so_normal));
initial begin
forever begin
#100;
//$display("---gyc---%d", $time);
if ($time >= 1000) begin
$finish ;
end
end
end
endmodule
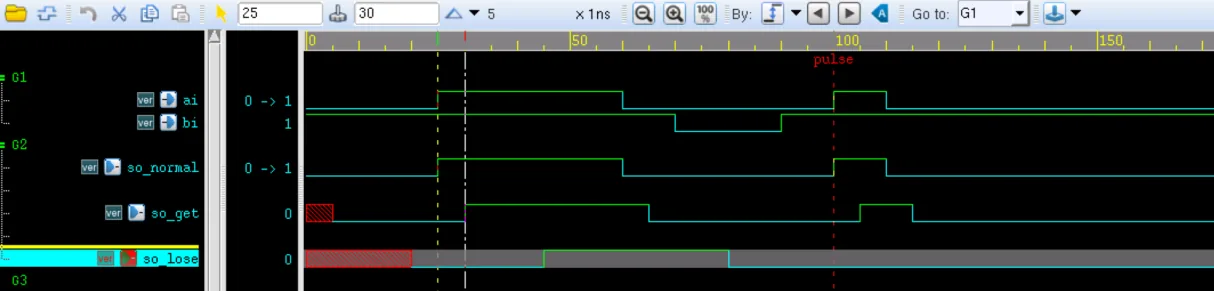
Die Simulationsergebnisse sind wie folgt:
Das Signal so_normal ist normale AND-Logik.
Da alle Verzögerungen größer als 5ns sind, ist das Ergebnis des Signals so_get die um 5ns verzögerte AND-Operation.
Der erste Teil des Signals so_lose ist das Ergebnis der um 20ns verzögerten AND-Operation.
Da die zweite High-Pegel-Dauer des Signals ai kleiner als 20ns ist, verpasst das so_lose-Signal aufgrund der inertialen Verzögerung die Verzögerungserkennung dieses Impulses, daher ist der hintere Teil des so_lose-Signals weiterhin 0.
Quellcode-Download
Herunterladen