キーワード:タスク
タスクと関数の違い
関数と同様に、タスク(task)は共通のコードセグメントを記述するために使用でき、モジュール内の任意の場所で呼び出せるため、コードがより直感的で読みやすくなります。関数は一般に組み合わせ論理の各種変換や計算に使用されますが、タスクはプロセスにより似ており、関数の機能を果たすだけでなく、タイミング制御ロジックを含めることもできます。以下にタスクと関数の違いをまとめます:
| 比較点 | 関数 | タスク |
|---|---|---|
| 入力 | 関数には少なくとも1つの入力があり、ポート宣言はinout型を含めることはできません | タスクは入力なしまたは複数の入力を持つことができ、ポート宣言はinout型にすることができます |
| 出力 | 関数には出力がありません | タスクは出力なしまたは複数の出力を持つことができます |
| 戻り値 | 関数には少なくとも1つの戻り値があります | タスクには戻り値がありません |
| シミュレーション時刻 | 関数は常に時刻ゼロで実行を開始します | タスクは非ゼロ時刻で実行できます |
| タイミング制御 | 関数はタイミング制御ロジックを一切含めることはできません | タスクにはalways文を記述できませんが、遅延文などの他のタイミング制御を含むことができます |
| 呼び出し | 関数は関数のみを呼び出すことができ、タスクを呼び出すことはできません | タスクは関数とタスクの両方を呼び出すことができます |
| 記述規則 | 関数は単独で文として記述することはできず、代入文の右辺にのみ置くことができます | タスクは単独の文としてステートメントブロック内に記述できます |
タスク
タスク宣言
タスクはモジュール内の任意の場所で定義でき、モジュール内の任意の場所で参照できます。その有効範囲もこのモジュール内に限定されます。
モジュール内のサブプログラムが以下のいずれかの条件に該当する場合、関数ではなくタスクを使用する必要があります。
- 1)サブプログラムにタイミング制御ロジック(遅延、イベント制御など)が含まれる場合
- 2)入力変数がない場合
- 3)出力がない、または出力の数が1より大きい場合
Verilog タスク宣言の形式は次のとおりです。
task       task_id ;
    port_declaration ;
    procedural_statement ;
endtask
タスクではキーワード input、output、inout を使用してポートを宣言します。input、inout 型ポートは変数をタスクの外部から内部に渡し、output、inout 型ポートはタスクの実行完了時の結果を外部に戻します。
タスクのロジック設計を行う際、input で宣言されたポート変数は wire 型、output で宣言されたポート変数は reg 型とみなすことができます。ただし、output ポートに対して reg で再度説明する必要はありません。
output 信号に代入する際もキーワード assign を使用しないでください。タイミングの混乱を避けるため、output 信号にはブロッキング代入を使用することを推奨します。
例えば、遅延付きの XOR(排他的論理和)機能を持つ task は次のように記述されます。
例
input [N-1:0] numa;
input [N-1:0] numb;
output [N-1:0] numco ;
//output reg [N-1:0] numco ; // reg型を再度明記する必要はありません。明記しても間違いではありませんが
#3 numco = numa ^ numb ;
//assign #3 numco = numa ^ numb ; //assignは使用しません。出力はデフォルトでreg型のため
endtask
タスク宣言時には、タスク名の後に括弧を付けてポート宣言を囲むこともできます。
上記の設計は次のように変更できます:
例
input [N-1:0] numa,
input [N-1:0] numb,
output [N-1:0] numco ) ;
#3 numco = numa ^ numb ;
endtask
タスク呼び出し
タスクは単独の文として initial または always ブロック内に記述できます。呼び出し形式は次のとおりです。
task_id(input1, input2, …,outpu1, output2, …);
タスク呼び出し時、ポートは順番に対応させる必要があります。
入力側に接続するモジュール内信号は wire 型でも reg 型でも構いません。出力側に接続するモジュール内信号は必ず reg 型である必要があります。この点に注意が必要です。
上記の XOR 機能を持つ task を呼び出して、XOR 結果のバッファリング(一時保存)を行います。
例
#(parameter N = 4)
(
input clk ,
input rstn ,
input [N-1:0] a ,
input [N-1:0] b ,
output [N-1:0] co );
reg [N-1:0] co_t ;
always @(*) begin //タスク呼び出し
xor_oper_iner(a, b, co_t);
end
reg [N-1:0] co_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
co_r <= 'b0 ;
end
else begin
co_r <= co_t ; //データバッファリング
end
end
assign co = co_r ;
/*------------ task -------*/
task xor_oper_iner;
input [N-1:0] numa;
input [N-1:0] numb;
output [N-1:0] numco ;
#3 numco = numa ^ numb ; //ブロッキング代入、タイミング制御が容易
endtask
endmodule
上記の XOR 機能設計に対して簡単なシミュレーションを行います。testbench は次のとおりです。
激励部分は簡単な task を使用して記述するため、激励がより明確で簡潔に見えます。
実際、task が最も多く使用される場面は testbench でのシミュレーションです。task は一部のコンパイラでは合成をサポートしていません。
例
module test ;
reg clk, rstn ;
initial begin
rstn = 0 ;
#8 rstn = 1 ;
forever begin
clk = 0 ; # 5;
clk = 1 ; # 5;
end
end
reg [3:0] a, b;
wire [3:0] co ;
initial begin
a = 0 ;
b = 0 ;
sig_input(4'b1111, 4'b1001, a, b);
sig_input(4'b0110, 4'b1001, a, b);
sig_input(4'b1000, 4'b1001, a, b);
end
task sig_input ;
input [3:0] a ;
input [3:0] b ;
output [3:0] ao ;
output [3:0] bo ;
@(posedge clk) ;
ao = a ;
bo = b ;
endtask ; // sig_input
xor_oper u_xor_oper
(
.clk (clk ),
.rstn (rstn ),
.a (a ),
.b (b ),
.co (co ));
initial begin
forever begin
#100;
if ($time >= 1000) $finish ;
end
end
endmodule // test
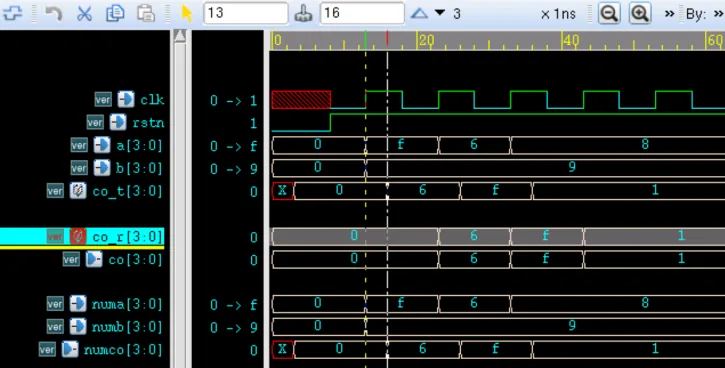
シミュレーション結果は次のとおりです。
図から分かるように、XOR出力の論理結果は正しく、入力に対して3nsの遅延があります。
また、接続信号 a、b、co_t はタスク内部で定義された信号 numa、numb、numco と状態が一致しています。
タスクによるグローバル変数の操作
タスクはプロシージャ型代入とみなすことができるため、タスクの output 端信号の返却タイミングは、タスク内のすべての文が実行完了した後になります。
タスク内部の変数はタスク内でのみ参照可能です。タスク内での変数の操作過程を具体的に観察したい場合は、観察する変数をモジュール内かつタスク外で宣言する必要があります。これを「グローバル変数」と呼ぶことができます。
例えば、task を利用してクロックを生成しようとする次の2つの記述方法があります。
例
task clk_rvs_iner ;
output clk_no_rvs ;
# 5 ; clk_no_rvs = 0 ;
# 5 ; clk_no_rvs = 1 ;
endtask
reg clk_test1 ;
always clk_rvs_iner(clk_test1);
//way2: use task to operate global varialbes to generating clk
reg clk_test2 ;
task clk_rvs_global ;
# 5 ; clk_test2 = 0 ;
# 5 ; clk_test2 = 1 ;
endtask // clk_rvs_iner
always clk_rvs_global;
シミュレーション結果は次のとおりです。
1つ目の記述方法では、タスク内部の変数に0を代入する操作と1を代入する操作がありますが、中間の変化過程は見えず、最終的に出力される結果はタスク内の全ての文が実行完了した後の出力端信号の最終値のみです。したがって、信号 clk_test1 の値は常に1となり、この方法ではクロックを生成できません。
2つ目の記述方法では、ポート信号はありませんが、「グローバル変数」に対して直接プロシージャ操作を行います。このグローバル変数はモジュールから参照可能なため、タスク内での信号の反転過程が信号 clk_test2 に反映されます。

automatic タスク
関数と同様に、Verilog ではタスク呼び出し時のローカル変数はすべて静的です。キーワード automatic を使用してタスクを宣言すると、タスク呼び出し時に各記憶領域を動的に割り当てることができ、呼び出された各タスクがそれぞれ独自のアドレス空間に対して独立して操作するため、複数の同じタスク呼び出しが同時に実行されても影響を受けません。
あるタスクのコードセグメントが2箇所以上から呼び出される場合は、必ずキーワード automatic で宣言する必要があります。
automatic を使用せずにタスクを宣言した場合、タスクが2回呼び出されると信号間の干渉が発生する可能性があります。例えば、次のコードで説明します:
例
input [3:0] cnti ;
input en ;
output [3:0] cnto ;
if (en) cnto = cnti ;
endtask
reg en_cnt ;
reg [3:0] cnt_temp ;
initial begin
en_cnt = 1 ;
cnt_temp = 0 ;
#25 ; en_cnt = 0 ;
end
always #10 cnt_temp = cnt_temp + 1 ;
reg [3:0] cnt1, cnt2 ;
always @(posedge clk) test_flag(2, en_cnt, cnt1); //task(1)
always @(posedge clk) test_flag(cnt_temp, !en_cnt, cnt2);//task(2)
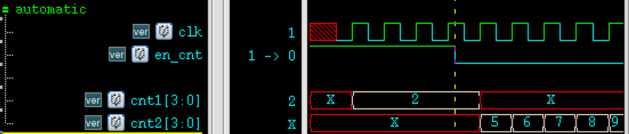
シミュレーション結果は次のとおりです。
en_cnt がHighのとき、タスク(1)内の信号 en が有効になり、cnt1 は正しい論理値を出力できます。
このときタスク(2)内の信号 en は無効であるため、cnt2 の値はタスク(1)によって駆動される共有変数 cnt_temp によって上書きされます。
en_cnt がLowのとき、タスク(2)内の信号 en が有効になるため、タスク(2)内の信号 cnt2 は正しい論理値を出力できます。一方、このとき信号 cnt1 の値はクロックに駆動されて、タスク(2)によって駆動される共有変数 cnt_temp によって何度も上書きされます。
このように、タスクは2回の同時呼び出しにおいて記憶領域を共有するため、信号同士が相互に影響を及ぼします。

他の記述は変更せず、上記の task 宣言にのみキーワード automatic を追加します。次のようになります。
task automatic test_flag ;
このときのシミュレーション結果は次のとおりです。
- en_cnt がHighのとき、タスク(1)内の信号 cnt1 は正しい論理値を出力でき、タスク(2)内の信号 cnt2 の値は X です。
- en_cnt がLowのとき、タスク(2)内の信号 cnt2 は正しい論理値を出力でき、タスク(1)内の信号 cnt1 の値は X です。
このように、タスクは2回の同時呼び出しにおいて記憶領域が相互に独立しているため、信号間には影響がありません。
ソースコードダウンロード
Download