FIR(Finite Impulse Response)フィルタは、有限長単位インパルス応答フィルタであり、非再帰型フィルタとも呼ばれます。
FIRフィルタは厳密な線形位相周波数特性を持ち、その単位応答は有限長であるため安定したシステムであり、デジタル通信、画像処理などの分野で広く応用されています。
FIRフィルタの原理
FIRフィルタは有限長単位インパルス応答フィルタです。直接型構造は以下のとおりです。
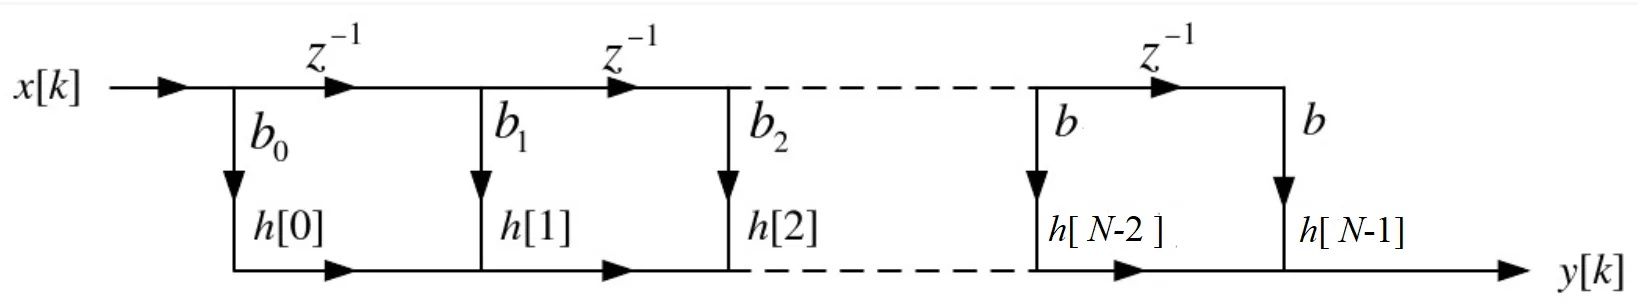
FIRフィルタは本質的に、入力信号と単位インパルス応答関数の畳み込みであり、式は以下のとおりです。
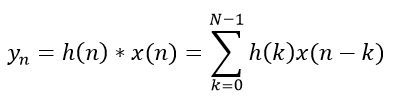
FIRフィルタには次のような特性があります:
- (1) 応答は有限長の系列です。
- (2) システム関数は |z| > 0 で収束し、極はすべて z=0 にあり、因果システムに属します。
- (3) 構造上は非再帰的であり、出力から入力へのフィードバックはありません。
- (4) 応答関数 h(n) の係数が対称であるため、入力信号の位相応答は線形です。
- (5) 入力信号の各周波数間の相対位相差も固定されています。
- (6) 時間領域の畳み込みは周波数領域の乗算に等しいため、この畳み込みはスペクトル内の各周波数成分のゲイン倍率を選別することに相当します。一部の周波数成分は保持され、一部の周波数成分は減衰し、これによりフィルタリングの効果を実現します。
並列FIRフィルタ設計
設計説明
入力周波数が 7.5 MHz と 250 KHz の正弦波混合信号は、FIRフィルタを通過した後、高周波信号 7.5MHz が除去され、250KHz の信号のみが保持されます。設計パラメータは以下のとおりです:
输入频率:    7.5MHz 和 250KHz
采样频率:    50MHz
阻带:           1MHz ~ 6MHz
阶数:           15(N-1=15)
FIRフィルタの構造からわかるように、次数が15の場合、FIRの実装には16個の乗算器、15個の加算器、および15組の遅延レジスタが必要です。最初のクロックのデータを安定させるために、遅延レジスタをもう1組追加できます。つまり、合計16組の遅延レジスタを使用します。FIRフィルタ係数の対称性により、乗算器は半分で済み、合計8個の乗算器を使用します。
並列設計とは、1クロックサイクル内で16個の遅延データに対して同時に乗算・加算演算を行い、クロック駆動でフィルタ値を出力することです。この方法の利点はフィルタ遅延が短いことですが、タイミング要件が比較的高くなります。
並列設計
設計で使用する乗算器モジュールのコードは、以前のパイプライン方式設計の乗算器を参照できます。
高速シミュレーションを容易にするために、乗算記号を直接使用することもできます。*乗算演算を完了するために、設計にマクロ定義 SAFE_DESIGN を追加して、どの乗算器を使用するかを選択します。
FIRフィルタ係数は matlab で生成できます。詳細は付録を参照してください。
例
>> V201001 : Fs:50Mhz, fstop:1Mhz-6Mhz, order: 15
************************************************************/
`define SAFE_DESIGN
module fir_guide (
input rstn, //リセット、ローアクティブ
input clk, //動作周波数、つまりサンプリング周波数
input en, //入力データ有効信号
input [11:0] xin, //混合周波数の信号データを入力
output valid, //出力データ有効信号
output [28:0] yout //出力データ、低周波信号、つまり250KHz
);
//data en delay
reg [3:0] en_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
en_r[3:0] <= 'b0 ;
end
else begin
en_r[3:0] <= {en_r[2:0], en} ;
end
end
//(1) 16組のシフトレジスタ
reg [11:0] xin_reg[15:0];
reg [3:0] i, j ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
for (i=0; i<15; i=i+1) begin
xin_reg[i] <= 12'b0;
end
end
else if (en) begin
xin_reg[0] <= xin ;
for (j=0; j<15; j=j+1) begin
xin_reg[j+1] <= xin_reg[j] ; //周期的なシフト操作
end
end
end
//Only 8 multipliers needed because of the symmetry of FIR filter coefficient
//(2) 係数が対称なので、16個のシフトレジスタデータを先頭と末尾で加算
reg [12:0] add_reg[7:0];
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
for (i=0; i<8; i=i+1) begin
add_reg[i] <= 13'd0 ;
end
end
else if (en_r[0]) begin
for (i=0; i<8; i=i+1) begin
add_reg[i] <= xin_reg[i] + xin_reg[15-i] ;
end
end
end
//(3) 8個の乗算器
// フィルタ係数は、一定倍率で拡大済み
wire [11:0] coe[7:0] ;
assign coe[0] = 12'd11 ;
assign coe[1] = 12'd31 ;
assign coe[2] = 12'd63 ;
assign coe[3] = 12'd104 ;
assign coe[4] = 12'd152 ;
assign coe[5] = 12'd198 ;
assign coe[6] = 12'd235 ;
assign coe[7] = 12'd255 ;
reg [24:0] mout[7:0];
`ifdef SAFE_DESIGN
//パイプライン方式の乗算器
wire [7:0] valid_mult ;
genvar k ;
generate
for (k=0; k<8; k=k+1) begin
mult_man #(13, 12)
u_mult_paral (
.clk (clk),
.rstn (rstn),
.data_rdy (en_r[1]),
.mult1 (add_reg[k]),
.mult2 (coe[k]),
.res_rdy (valid_mult[k]), //すべての出力イネーブルは完全に一致
.res (mout[k])
);
end
endgenerate
wire valid_mult7 = valid_mult[7] ;
`else
//タイミング要件が高くなければ、乗算記号を直接使用できます
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
for (i=0 ; i<8; i=i+1) begin
mout[i] <= 25'b0 ;
end
end
else if (en_r[1]) begin
for (i=0 ; i<8; i=i+1) begin
mout[i] <= coe[i] * add_reg[i] ;
end
end
end
wire valid_mult7 = en_r[2];
`endif
//(4) 累積加算、8組の25bitデータ -> 1組の29bitデータ
//データ有効遅延
reg [3:0] valid_mult_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
valid_mult_r[3:0] <= 'b0 ;
end
else begin
valid_mult_r[3:0] <= {valid_mult_r[2:0], valid_mult7} ;
end
end
`ifdef SAFE_DESIGN
//加算演算時、複数のサイクルに分けてパイプライン化し、タイミングを最適化
reg [28:0] sum1 ;
reg [28:0] sum2 ;
reg [28:0] yout_t ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
sum1 <= 29'd0 ;
sum2 <= 29'd0 ;
yout_t <= 29'd0 ;
end
else if(valid_mult7) begin
sum1 <= mout[0] + mout[1] + mout[2] + mout[3] ;
sum2 <= mout[4] + mout[5] + mout[6] + mout[7] ;
yout_t <= sum1 + sum2 ;
end
end
`else
//累積結果を1ステップで計算するが、実際にはタイミングが非常に危険
reg signed [28:0] sum ;
reg signed [28:0] yout_t ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
sum <= 29'd0 ;
yout_t <= 29'd0 ;
end
else if (valid_mult7) begin
sum <= mout[0] + mout[1] + mout[2] + mout[3] + mout[4] + mout[5] + mout[6] + mout[7];
yout_t <= sum ;
end
end
`endif
assign yout = yout_t ;
assign valid = valid_mult_r[0];
endmodule
testbench
testbench の記述は以下のとおりです。主な機能は、250KHz と 7.5MHz の正弦波混合信号データを途切れることなく連続的に入力することです。入力された混合信号データも matlab で生成できます。詳細は付録を参照してください。
例
module test ;
//input
reg clk ;
reg rst_n ;
reg en ;
reg [11:0] xin ;
//output
wire valid ;
wire [28:0] yout ;
parameter SIMU_CYCLE = 64'd2000 ; //50MHz サンプリング周波数
parameter SIN_DATA_NUM = 200 ; //シミュレーション周期
//=====================================
// 50MHz clk generating
localparam TCLK_HALF = 10_000;
initial begin
clk = 1'b0 ;
forever begin
# TCLK_HALF ;
clk = ~clk ;
end
end
//============================
// reset and finish
initial begin
rst_n = 1'b0 ;
# 30 rst_n = 1'b1 ;
# (TCLK_HALF * 2 * SIMU_CYCLE) ;
$finish ;
end
//=======================================
// read signal data into register
reg [11:0] stimulus [0: SIN_DATA_NUM-1] ;
integer i ;
initial begin
$readmemh("../tb/cosx0p25m7p5m12bit.txt", stimulus) ;
i = 0 ;
en = 0 ;
xin = 0 ;
# 200 ;
forever begin
@(negedge clk) begin
en = 1'b1 ;
xin = stimulus[i] ;
if (i == SIN_DATA_NUM-1) begin //周期的にデータを送る制御
i = 0 ;
end
else begin
i = i + 1 ;
end
end
end
end
fir_guide u_fir_paral (
.xin (xin),
.clk (clk),
.en (en),
.rstn (rst_n),
.valid (valid),
.yout (yout));
endmodule
シミュレーション結果
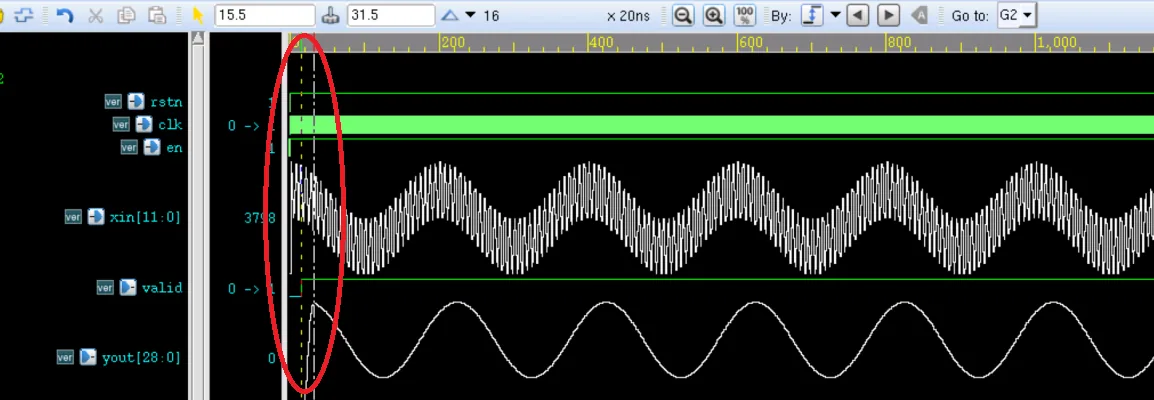
下図のシミュレーション結果からわかるように、FIRフィルタを通過した後の信号は、低周波信号(250KHz)のみであり、高周波信号(7.5MHz)は除去されています。また、出力波形は連続しており、持続的に出力できます。
ただし、赤い円で示されているように、波形の開始部分は不規則な状態です。これを拡大します。
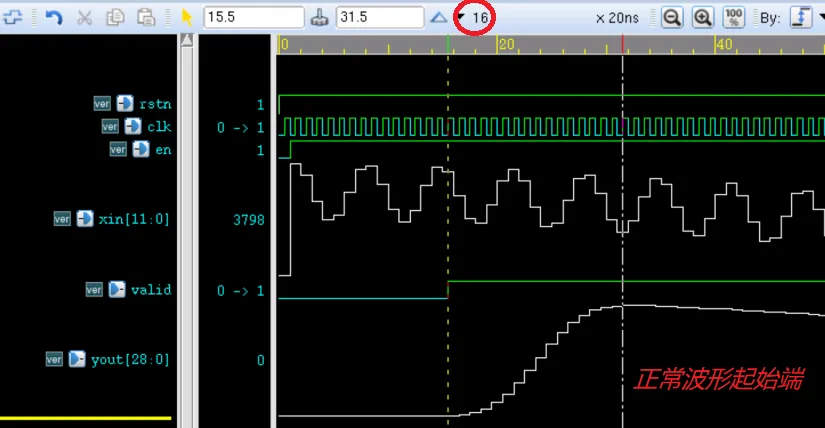
波形の開始端を拡大すると下図のようになります。不規則な波形の時間帯、つまり2本の縦線の間の時間間隔が16クロック周期であることがわかります。
データはシリアル入力であり、設計では16組の遅延レジスタを使用しているため、フィルタリング後の最初の正常点は、最初のフィルタデータ出力時刻より16クロック周期遅延するはずです。つまり、データ出力有効信号 valid をさらに16クロック周期遅延させると、出力波形がより完璧になります。
付録:matlabの使用
FIRフィルタ係数の生成
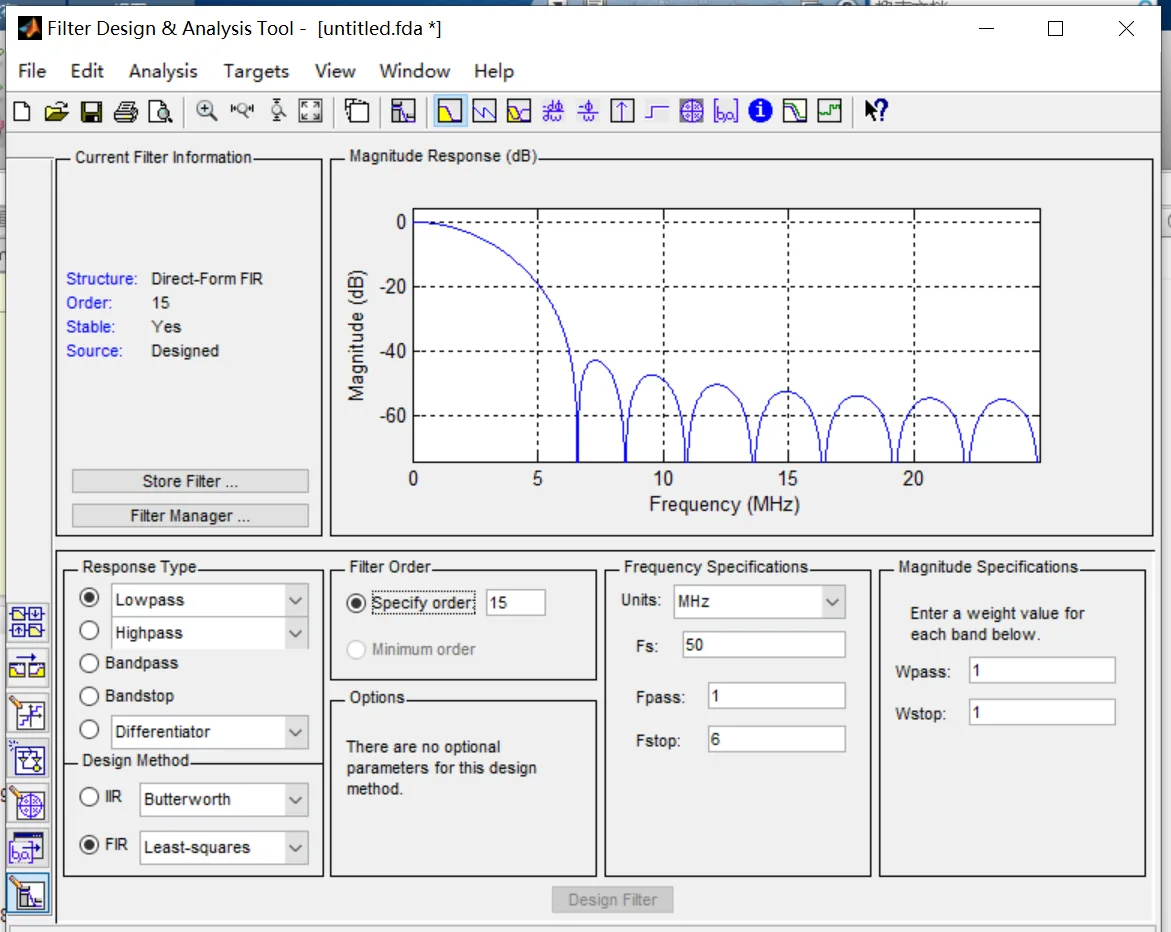
matlab を開き、コマンドウィンドウにコマンド「 fdatool」を入力します。
すると以下のウィンドウが開くので、FIRフィルタのパラメータに従って設定します。
ここで選択する FIR の実装方法は最小二乗法(Least-squares)です。実装方法が異なるとフィルタリング効果も異なります。
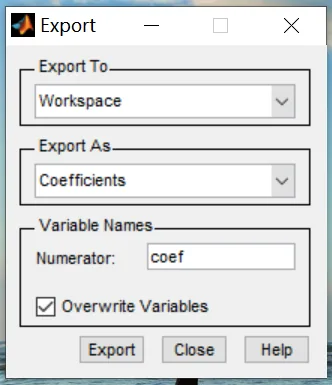
File -> Export をクリックします。
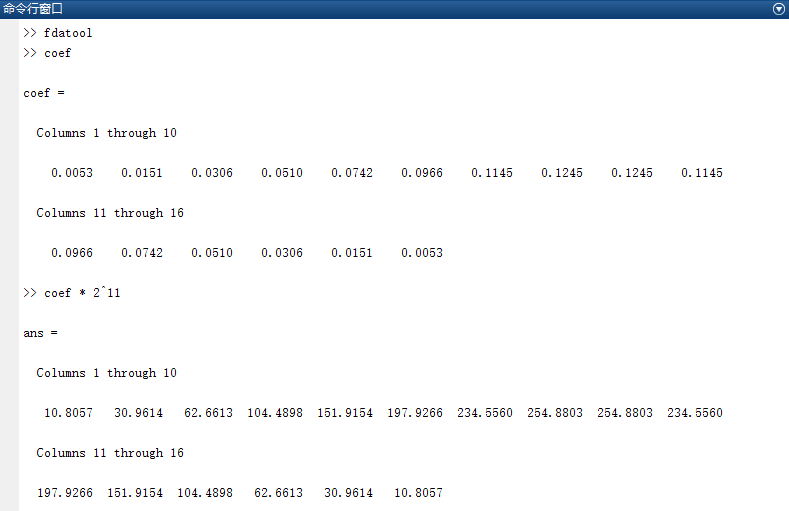
フィルタパラメータを出力し、変数 coef に保存します。下図のとおりです。
このとき、coef 変数は浮動小数点型データです。これを一定倍率で乗算して拡大し、その近似の固定小数点型データを設計における FIR フィルタパラメータとします。ここでは拡大倍率を 2048 とし、結果は以下のとおりです。
入力混合信号の生成
matlab を使用して混合入力信号を生成する参考コードは以下のとおりです。信号は符号なし固定小数点型データで、ビット幅は 12bit であり、ファイルに保存されます。cosx0p25m7p5m12bit.txt。
例
%=======================================================
% generating a cos wave data with txt hex format
%=======================================================
fc = 0.25e6 ; %中心周波数
fn = 7.5e6 ; %クラッタ周波数
Fs = 50e6 ; %サンプリング周波数
T = 1/fc ; %信号周期
Num = Fs * T ; %周期内の信号サンプリング点数
t = (0:Num-1)/Fs ; %離散時間
cosx = cos(2*pi*fc*t) ; %中心周波数の正弦信号
cosn = cos(2*pi*fn*t) ; %クラッタ信号
cosy = mapminmax(cosx + cosn) ; %振幅を(-1,1)の間に拡張
cosy_dig = floor((2^11-1) * cosy + 2^11) ; %振幅を拡張0~4095
fid = fopen('cosx0p25m7p5m12bit.txt', 'wt') ; %データファイルの書き込み
fprintf(fid, '%x\n', cosy_dig) ;
fclose(fid) ;
%時間領域波形
figure(1);
subplot(121);plot(t,cosx);hold on ;
plot(t,cosn) ;
subplot(122);plot(t,cosy_dig) ;
%周波数領域波形
fft_cosy = fftshift(fft(cosy, Num)) ;
f_axis = (-Num/2 : Num/2 - 1) * (Fs/Num) ;
figure(5) ;
plot(f_axis, abs(fft_cosy)) ;
ソースコードのダウンロード
Download