UDPs für sequentielle Logik und UDPs für kombinatorische Logik unterscheiden sich sowohl in der Definitionsform als auch in der Verhaltensfunktionalität. Die Hauptunterschiede sind wie folgt:
- 1. Der Ausgangsport eines UDPs für sequentielle Logik muss als reg-Typ deklariert werden.
- 2. Ein UDP für sequentielle Logik kann mit einer initial-Anweisung initialisiert werden.
- 3. Das Format der Zustandstabelle ist ebenfalls leicht unterschiedlich:
... : <current_state> : <next_state> ;
- 4. Jede Zeile der Zustandstabelle eines UDPs für sequentielle Logik besteht aus 3 Teilen: Eingabeteil, aktueller Zustand und Ausgangszustand, getrennt durch Doppelpunkte ":".
- 5. current_state ist der aktuelle Wert des Ausgangsregisters, und next_state ist der neue Wert des Ausgangsregisters. next_state wird durch den Eingang und current_state gemeinsam bestimmt.
- 6. Die Eingangseinträge in der Zustandstabelle können in Form von Pegeln oder Übergangsflanken vorliegen.
UDPs, die sequentielle Logik repräsentieren, werden hauptsächlich in 2 Typen unterteilt: pegelgesteuerte UDPs und flankengesteuerte UDPs.
Pegelgesteuertes UDP
Der Ausgang eines pegelgesteuerten UDP ändert sich entsprechend Änderungen des Eingangspegelzustands.
Die funktionale Beschreibung eines D-Latch mit Clear-Eingang lautet:
- Wenn der Clear-Eingang 1 ist, ist der Ausgang immer 0;
- Wenn der Clear-Eingang 0 ist und der Enable-Steuereingang 1 ist, ist der Latch transparent, und der Ausgang entspricht dem Eingang;
- Wenn der Clear-Eingang 0 ist und der Enable-Steuereingang 0 ist, befindet sich der Latch im Haltezustand, und der Ausgang bleibt unverändert.
Seine Wahrheitstabelle ist (q repräsentiert den aktuellen Zustand, q+ repräsentiert den nächsten Zustand):
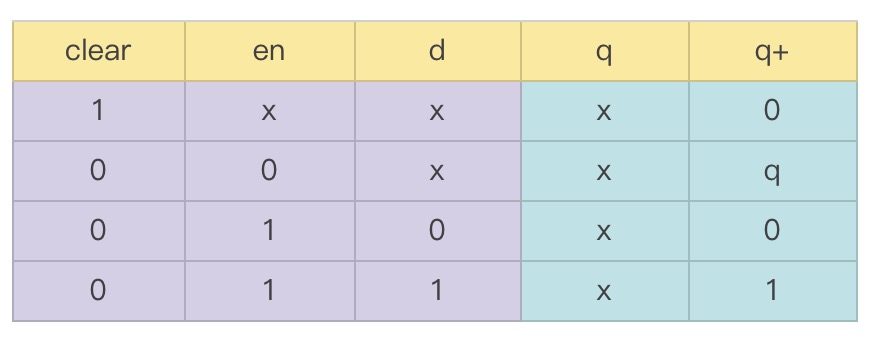
Tatsächlich kann der Prozess des Schreibens eines UDP als Prozess des Schreibens einer Wahrheitstabelle in einem anderen Format verstanden werden.
Das UDP für den D-Latch mit Clear-Eingang kann wie folgt beschrieben werden:
output q ;
reg q ;
input d, en, clear ;
initial
q = 0 ;
table
//clear en d :q :q+ ;
1 ? ? :? :0 ; //clear
0 0 ? :? :- ; //"-" bedeutet stabil
0 1 0 :? :0 ; //q = d
0 1 1 :? :1 ;
endtable
endprimitive
Natürlich können Sie auch ihre Typen beim Auflisten der Portsignale deklarieren und Anfangswerte zuweisen.
output reg q = 0,
input clear, en, d);
......
endprimitive
Flankengesteuertes UDP
Der Ausgang eines flankengesteuerten UDP ändert sich entsprechend den Übergangsflanken der Eingänge und/oder Änderungen der Eingangspegelzustände.
Geben Sie direkt die "Wahrheitstabelle" eines D-Flipflops mit einem asynchronen Rücksetzanschluss (RST) an, das Signale an der fallenden Flanke des Takts erfasst:
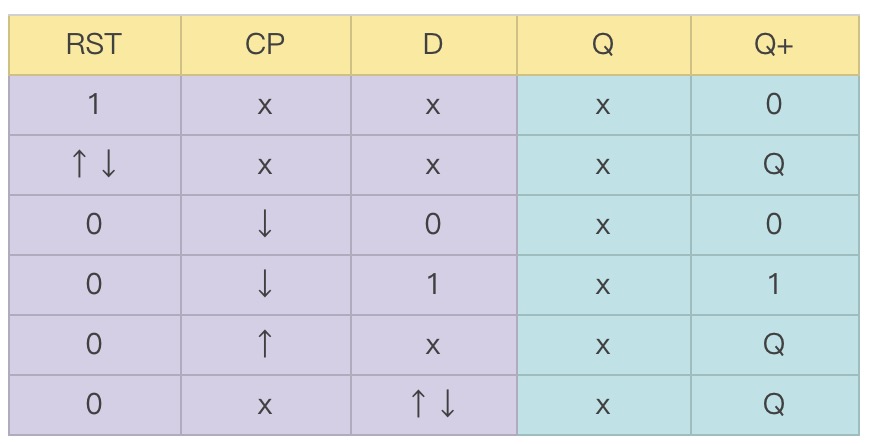
Man erkennt, dass auch das Konzept der steigenden und fallenden Flanken zu dieser "Wahrheitstabelle" hinzugefügt wurde, um das Schreiben von UDP-Code zu erleichtern.
Die UDP-Beschreibung der sequenziellen Logik dieses D-Flipflops lautet wie folgt:
output reg Q = 0,
input RST, CP, D);
table
//RST CP D :Q :Q+ ;
//(1) Löschen
1 ? ? :? :0 ; //Löschen, wenn RST=1
(??) ? ? :? :- ; //RST-Flankenwechsel ignorieren
//(2) Bei fallender Taktflanke erfassen
0 (10) 0 :? :0 ; //Signal bei fallender Taktflanke erfassen
0 (10) 1 :? :1 ;
//mögliche negedge
0 (1x) ? :? :- ; //Möglicherweise bei fallender Taktflanke halten
0 (x0) ? :? :- ;
//(3) Bei steigender Taktflanke halten
0 (0?) ? :? :- ; //Bei steigender Taktflanke halten
//mögliche posedge
0 (x1) ? :? :- ; //Möglicherweise bei steigender Taktflanke halten
//(4) Wenn keine Taktflankenänderung auftritt, bleibt der Ausgang auch dann unverändert, wenn die Daten wechseln
0 ? (??) :? :- ;
endtable
endprimitive // D_TRI
Eine einfache Simulation dieses Flip-Flops wird durchgeführt, und die Testbench wird wie folgt beschrieben.
Beispiel
module test ;
reg D, CP = 0 ;
reg RST ;
wire Q ;
always #5 CP = ~CP ;
//Datentreiber
initial begin
D = 0 ;
#12 D = 1 ;
#10 D = 0 ;
#14 D = 1 ;
#3 D = 0 ;
#18 D = 0 ;
end
//Reset-Treiber
initial begin
RST = 0 ;
#3 RST = 1 ;
#2 RST = 0 ;
#22 RST = 1 ;
#1 RST = 0 ;
end
D_TRI u_d_trigger(Q, RST, CP, D);
initial begin
forever begin
#100;
//$display("---gyc---%d", $time);
if ($time >= 1000) begin
$finish ;
end
end
end
endmodule // test
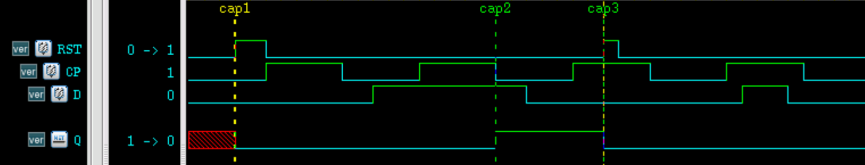
Die Simulationsergebnisse sind wie folgt.
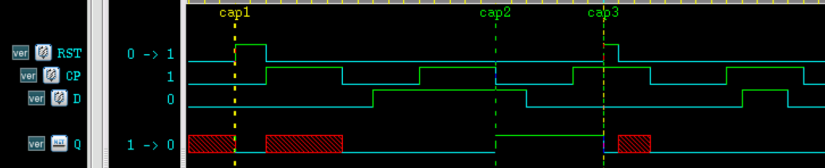
Wie aus der Abbildung ersichtlich ist, wird zum Zeitpunkt cap1 der Q-Anschluss zurückgesetzt und gelöscht; zum Zeitpunkt cap2, d. h. an der fallenden Taktflanke, übernimmt der Ausgang den Eingang 1 am D-Anschluss; zum Zeitpunkt cap3 wird der Q-Anschluss erneut gelöscht. Dies entspricht dem Design.
Es ist zu beachten, dass:
Für mehrere Eingangsteile in jeder Zeile der Zustandstabelle darf höchstens eine Übergangsflanke auftreten. Zum Beispiel ist der folgende Ausdruck der Zustandstabelle falsch.
......
(10) (10) 1 :? :1 ;
endtable
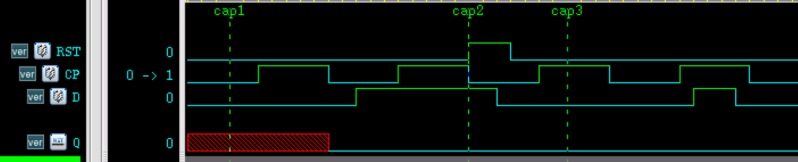
Die Priorität von pegelgesteuerten Eingabeeinträgen der Zustandstabelle ist höher als die von flankengesteuerten Eingabeeinträgen der Zustandstabelle. Wenn beide gleichzeitig auftreten, wird der Ausgangszustand durch die pegelgesteuerte Zustandstabelle bestimmt.
Zum Beispiel kann im obigen D-Flip-Flop RST als pegelgesteuert und CP als flankengesteuert angesehen werden. Wenn die steigende RST-Flanke und die fallende CP-Flanke gleichzeitig eintreffen, wird der Ausgang 0, wie zum Zeitpunkt cap in der folgenden Abbildung. Natürlich sollten in der tatsächlichen Zeitsteuerung das gleichzeitige Eintreffen von Takt- und Reset-Flanken vermieden werden.
In einem flankengesteuerten UDP muss für jedes Eingangssignal bei einer Flankenänderung die Änderung des Ausgangssignals angegeben werden; andernfalls kann der Ausgang an der Übergangsflanke dieses Signals X werden.
Zum Beispiel, wenn die Beschreibung der RST-Flankenwechsel fehlt:
//(??) ? ? :? :- ; //忽略 RST 边沿变化
Dann wird der Ausgang bei der fallenden Flanke von RST zu x.
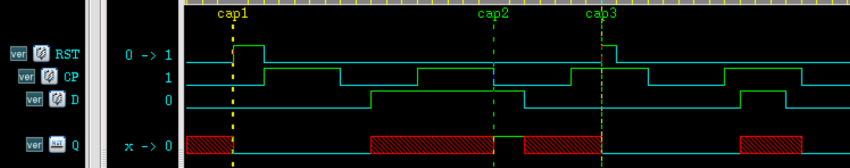
Als weiteres Beispiel: Wenn die Beschreibung für den Fall fehlt, dass der Takt stabil ist und sich die Daten am D-Anschluss ändern:
    //(4) 非时钟沿变化时,即便数据有跳变,输出仍然保持
    //0         ?       (??)    :?      :- ;
Dann wird der Ausgang ebenfalls an den Flanken, an denen sich die Daten am D-Anschluss ändern, zu x.
Symbolabkürzungen der UDP-Zustandstabelle
Die Abkürzungen für Pegel und Übergangsflanken in der UDP-Zustandstabelle und ihre Erläuterungen sind in der folgenden Tabelle aufgeführt.
| Abkürzung | Bedeutung | Beschreibung |
|---|---|---|
| ? | 0, 1, x | Kann nur für Eingänge verwendet werden |
| b | 1, 1 | Kann nur für Eingänge verwendet werden |
| - | Den ursprünglichen Wert unverändert halten | Kann nur für Ausgänge verwendet werden |
| (ab) | Signal wechselt von a nach b | Wird zur Kennzeichnung der Eingangsflanke verwendet |
| r | (01) | Steigende Flanke des Signals |
| f | (10) | Fallende Flanke des Signals |
| p | (01), (0x) oder (x1) | Mögliche steigende Flanke des Signals |
| n | (10), (1x) oder (x0) | Mögliche fallende Flanke des Signals |
| * | (??) | Jede Flankenänderung des Signals |
UDP-Entwurfsrichtlinien
Bei der Entscheidung, ob module oder primitive im Digitalentwurf verwendet werden sollen, sollten umfassende Überlegungen auf Grundlage der Entwurfsanforderungen, der Komplexität und anderer Faktoren angestellt werden. Einige Leitlinien werden im Folgenden gegeben.
- UDP kann nur funktionale Modellierung durchführen und kann weder das Zeitverhalten von Schaltungen noch Herstellungsprozesse modellieren (z. B. CMOS, TTL usw.). Der Hauptzweck der Verwendung von UDP besteht darin, digitale Entwürfe in einer prägnanten Form ähnlich einer Wahrheitstabelle zu modellieren, während module das Zeitverhalten von Schaltungen einbeziehen und Herstellungsprozesse spezifizieren kann.
- UDP kann nur digitale Entwürfe mit einem Ausgangsport implementieren. Wenn mehr als ein Ausgangsport vorhanden ist, kann nur module verwendet werden.
- UDP wird unter Verwendung von Lookup-Tabellen im Speicher implementiert. Wenn viele Eingangsports vorhanden sind, wachsen die Kombinationen der Eingangsports exponentiell. Die Anzahl der UDP-Eingangsports ist außerdem durch den Simulator begrenzt. Daher ist UDP nicht geeignet, wenn viele Eingangsports vorhanden sind.
- Nachdem Sie sich für die Verwendung von UDP entschieden haben, stellen Sie sicher, dass die UDP-Zustandstabelle mit Abkürzungssymbolen so weit wie möglich vollständig beschrieben wird. Wenn Eingangskombinationen fehlen, kann die Ausgabe als X erscheinen, was zu Entwurfsfehlern führt.
Quellcode für dieses Kapitel herunterladen
Herunterladen