Schlüsselwörter: Taktquelle, Taktversatz, Takt-Jitter, Taktübergangszeit, Taktlatenz, Taktbaum, Dual-Edge-Takt
Nahezu jeder etwas komplexere digitale Entwurf ist untrennbar mit Takten verbunden. Takte sind auch die Grundlage jeder sequenziellen Logik. Bei der früheren Einführung von Setup-Zeit und Hold-Zeit wurde auch das Konzept des Taktversatzes angesprochen. Im Folgenden fassen wir das Wissen über Takte zusammen, um digitale Entwürfe besser umsetzen zu können.
Taktquelle
Je nach Position der Taktquelle im digitalen Designmodul können Taktquellen in externe Taktquellen und interne Taktquellen unterteilt werden.
Externe Taktquelle:
RC/LC-Oszillatorschaltung: Sie verwendet Mitkopplungs- oder Gegenkopplungsschaltungen, um periodisch schwankende Taktsignale zu erzeugen. Diese Art von Taktquelle hat eine einfache Schaltung und einen weiten Frequenzbereich, aber die Betriebsfrequenz ist niedrig und die Stabilität ist nicht hoch.
Passiver/aktiver Quarzoszillator: Er nutzt den piezoelektrischen Effekt von Quarzkristallen (Druck und elektrische Signale können ineinander umgewandelt werden), um Resonanzsignale zu erzeugen. Diese Art von Taktquelle hat eine hohe Frequenzgenauigkeit, gute Stabilität, geringes Rauschen und eine geringe Temperaturdrift. Aktive Oszillatoren enthalten oft auch eine Spannungssteuerung oder Temperaturkompensation, wodurch der Takt gute Phasen- und Frequenzeigenschaften erhält. Die Schaltungsrealisierung ist jedoch relativ komplex, das Frequenzband ist schmal und die Frequenz ist im Wesentlichen nicht einstellbar.
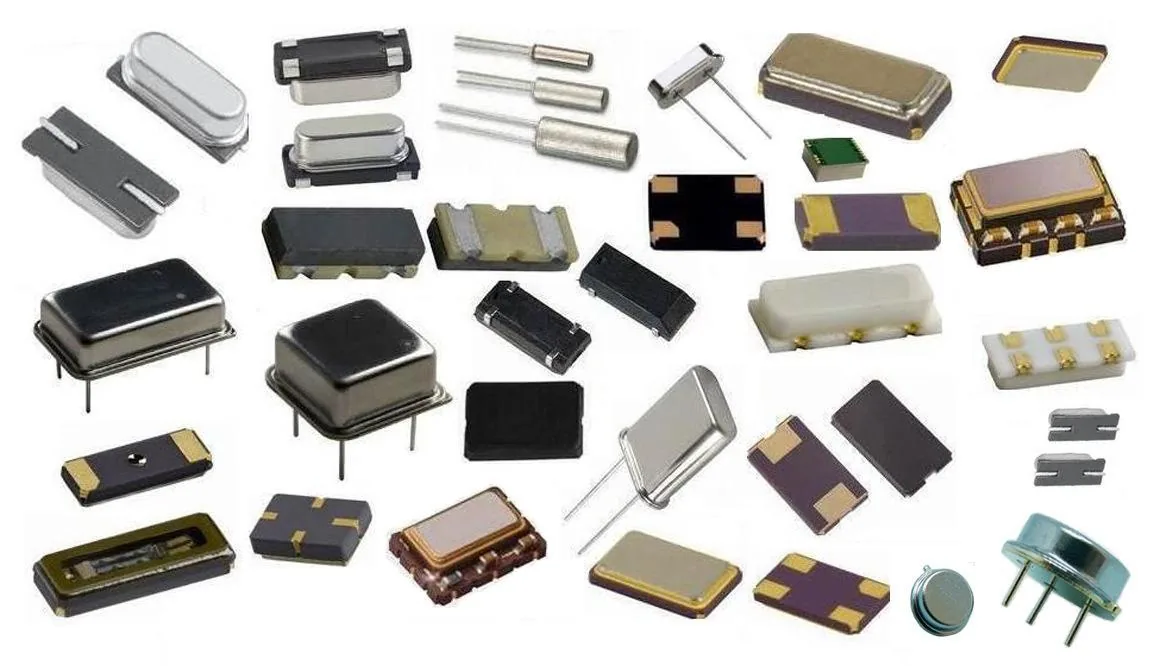
Beim Debuggen spezifischer Schaltungen werden häufig Taktquellen verwendet, die von speziell aufgebauten Schaltungen (wie z. B. Schmitt-Triggern) oder von Signalgeneratoren erzeugt werden.
Interne Taktquelle:
Phasenregelschleife (PLL):
Sie verwendet ein extern eingespeistes Referenzsignal, um die Frequenz und Phase des Oszillationssignals innerhalb der Schleife zu steuern, wodurch die Ausgangssignalfrequenz automatisch der Eingangssignalfrequenz nachgeführt wird, und vervielfacht das Signal über einen Rückkopplungspfad auf eine höhere feste Frequenz.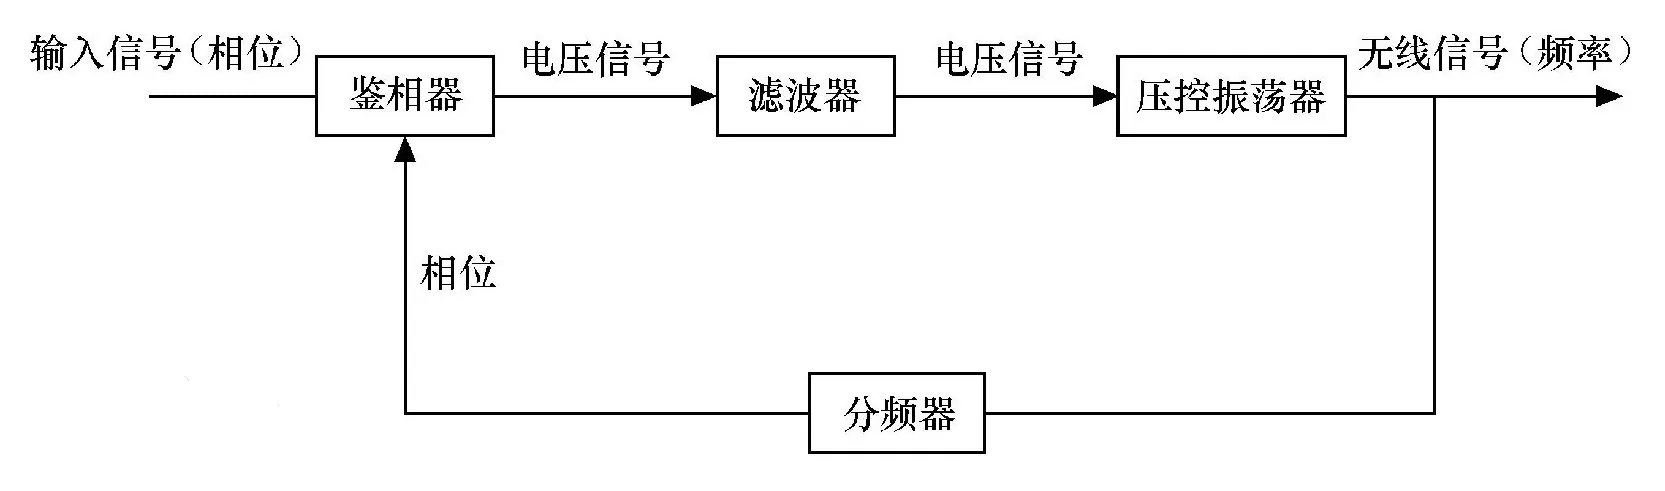
Gewöhnliche Quarzoszillatoren können aufgrund von Prozess- und Kostengründen keine sehr hohen Frequenzen erreichen. Mit einer PLL-Schaltung lässt sich ein stabiler Takt mit hoher Frequenz erzielen. Die Integration einer PLL im Designmodul kann ein gutes Verzögerungsverhalten und eine gute Stabilität für digitale Schaltungen gewährleisten.
Taktteilung:Einige Module arbeiten mit einer Frequenz, die niedriger als die Systemtaktfrequenz ist. In diesem Fall muss der Systemtakt geteilt werden, um einen Takt mit niedrigerer Frequenz zu erhalten.
Das Zählen und Ausgeben von Taktsignalen in einem always-Block ist eine gängige Methode für Frequenzteiler. Zur Implementierungslogik beliebiger Teilerverhältnisse siehe den nächsten Abschnitt „5.3 Taktteilung“.
Taktumschaltung:Die Betriebsfrequenz des Systems oder bestimmter Module ändert sich manchmal unter bestimmten Bedingungen, zum Beispiel ist im Low-Power-Modus eine Frequenzreduzierung erforderlich und eine Frequenzerhöhung, um die Rechenleistung zu verbessern. In solchen Fällen verfügt das System oft über mehrere Taktquellen für die Taktumschaltung, wenn dies erforderlich ist.
Wenn die Taktumschaltlogik nicht optimiert ist, kommt es während des Umschaltübergangs wahrscheinlich zu Glitch-/Spike-Störungen, die den Schaltkreis beeinträchtigen. Für eine sichere Umschaltlogik siehe das spätere Kapitel: „5.4 Taktumschaltung“.
Digitale Systeme verwenden häufig ein Schema mit externem Quarzoszillator-Eingang und interner PLL-Frequenzvervielfachung. Anschließend wird je nach Designanforderungen eine Taktteilung oder Taktumschaltung durchgeführt.
Takteigenschaften
Während der Simulation sind alle synchronen Takte ideal: Taktübergänge sind augenblicklich, Taktflanken zwischen Modulen sind ausgerichtet, ohne Verzögerung und ohne Jitter. In tatsächlichen Schaltungen weisen Takte bei der Übertragung und Umschaltung Verzögerungen auf. Ein perfektes digitales Design sollte auch diese unvollkommenen Takteigenschaften berücksichtigen, andernfalls kann es zu Timing-Verletzungen im Design kommen.
Im Folgenden werden einige Takteigenschaften kurz beschrieben.
Taktversatz
Aufgrund von Netzverzögerung kann, wenn das Taktsignal die Flip-Flop-Anschlüsse erreicht, nicht garantiert werden, dass die Taktflanken an verschiedenen Flip-Flop-Anschlüssen ausgerichtet sind, das heißt, die Taktphasen an verschiedenen Flip-Flop-Anschlüssen unterscheiden sich. Diese Differenz wird als Taktversatz bezeichnet. Das schematische Diagramm ist wie folgt:
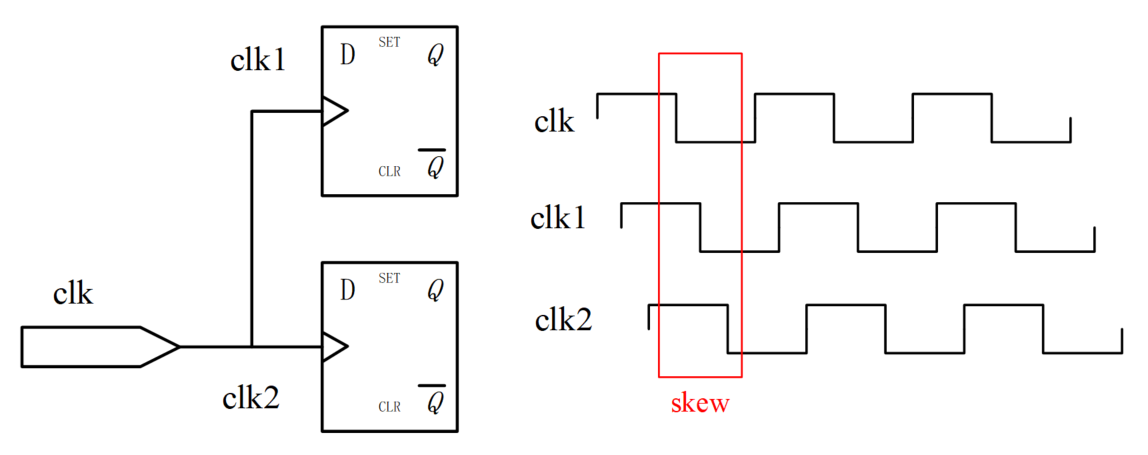
Im Allgemeinen hat Taktversatz keine direkte Beziehung zur Taktfrequenz; er hängt von Faktoren wie Routing-Länge, Lastkapazität und Anzahl der Lasten ab.
Takt-Jitter
Relativ zur idealen Taktflanke wird der Versatz eines tatsächlichen Takts, der sich mit der Zeit nicht akkumuliert und mal voreilt und mal nacheilt, als Takt-Jitter bezeichnet. Takt-Jitter kann quantitativ durch Jitter-Frequenz und Jitter-Amplitude beschrieben werden. Im Digitalentwurf wird Takt-Jitter stets in Bezug auf die Zeit beschrieben. Die schematische Darstellung ist wie folgt.
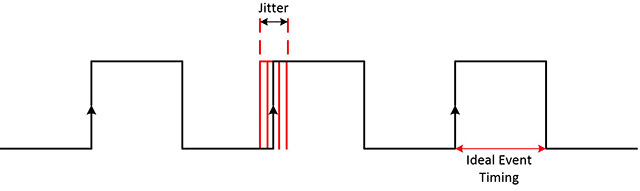
Takt-Jitter kann in Zufalls-Jitter und deterministischen Jitter unterteilt werden.
Zufalls-Jitter entsteht durch thermisches Rauschen, Halbleiterprozess usw.
Deterministischer Jitter entsteht durch Schaltnetzteile, elektromagnetische Störungen oder andere unsachgemäße Platzierung und Routing usw.
Im Synthesewerkzeug Design Compiler werden Taktversatz und Jitter einheitlich durch den Unsicherheitswert dargestellt.
Übergangszeit
Wenn der Takt von einer steigenden Flanke zu einer fallenden Flanke oder von einer fallenden Flanke zu einer steigenden Flanke übergeht, erfolgt der Pegelübergang nicht augenblicklich "senkrecht nach oben und unten", ohne Zeit zu benötigen; vielmehr ist er "rampenartig" und benötigt eine Übergangszeit, um den Pegelwechsel abzuschließen. Diese Übergangszeit wird als Taktübergangszeit bezeichnet. Die schematische Darstellung ist wie folgt.
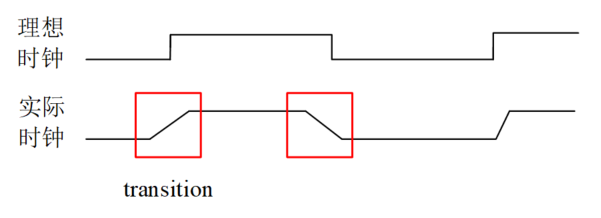
Die Größe der Übergangszeit hängt vom Zellbibliotheksprozess, der kapazitiven Last usw. ab.
Taktlatenz
Die Verzögerungszeit des Takts von der Taktquelle (z. B. Quarzoszillator, PLL oder Frequenzteilerausgang) zum Flip-Flop-Port wird als Taktlatenz bezeichnet. Die Taktlatenz umfasst Quelllatenz und Netzwerklatenz, wie in der untenstehenden Abbildung dargestellt.
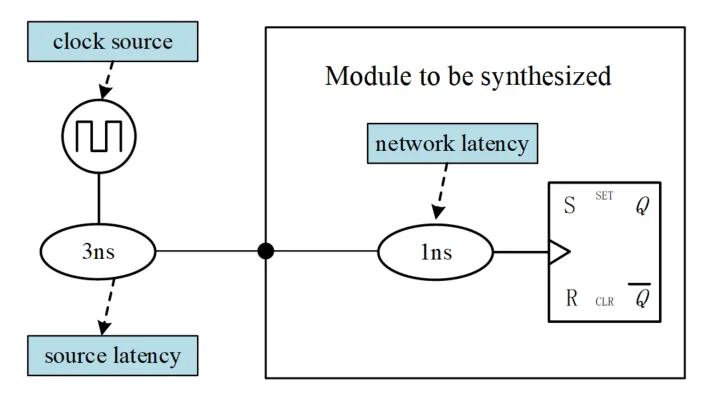
Die Quelllatenz ist die Propagationszeit des Taktsignals vom tatsächlichen Taktursprung bis zum Taktdefinitionspunkt des Designmoduls. In der obigen Abbildung ist sie als 3ns dargestellt.
Die Netzwerklatenz ist die Propagationszeit vom Taktdefinitionspunkt des Designmoduls bis zum Taktanschluss des Flip-Flops innerhalb des Moduls. Der Propagationspfad kann durch einen Puffer verlaufen. In der obigen Abbildung ist sie als 1ns dargestellt.
Die Quelllatenz ist die Verzögerung, die allen Flip-Flops im Designmodul gemeinsam ist, daher beeinflusst sie den Taktversatz nicht.
Taktbaum
Im Digitalentwurf sollte jedes Modul synchrone Taktschaltungen verwenden. In einer synchronen Schaltung bilden Flip-Flops, die vom selben Taktsignal angesteuert werden, gemeinsam eine Takt-Domäne. In einer idealen Schaltung würde das Taktsignal gleichzeitig an den Taktanschlüssen aller Flip-Flops in derselben Takt-Domäne ankommen. In der Praxis jedoch ist diese verzögerungsfreie Takteigenschaft aufgrund verschiedener Verzögerungen schwer zu erreichen. Zudem ist die Treiberfähigkeit eines Taktsignals begrenzt, was es schwierig macht, für eine Takt-Domäne mit vielen Flip-Flops unabhängig einen effektiven Fanout bereitzustellen. Um die Probleme der Taktverzögerung und der Treiberfähigkeit zu lösen, ist ein Taktbaum-System erforderlich, um das Taktsignal zu verwalten und gutes Timing sowie gute Treiberfähigkeit zu gewährleisten.
Ein Taktbaum ist eine Netzwerkstruktur, die durch den Ausgleich vieler Pufferzellen aufgebaut wird. Er wird im Allgemeinen von einem einzelnen Taktquellpunkt aus durch Stufen von Pufferzellen aufgebaut. Die tatsächliche Taktbaumstruktur mit hinzugefügten Taktpuffern (die orangefarbenen dreieckigen Module in der Abbildung) ist unten dargestellt.
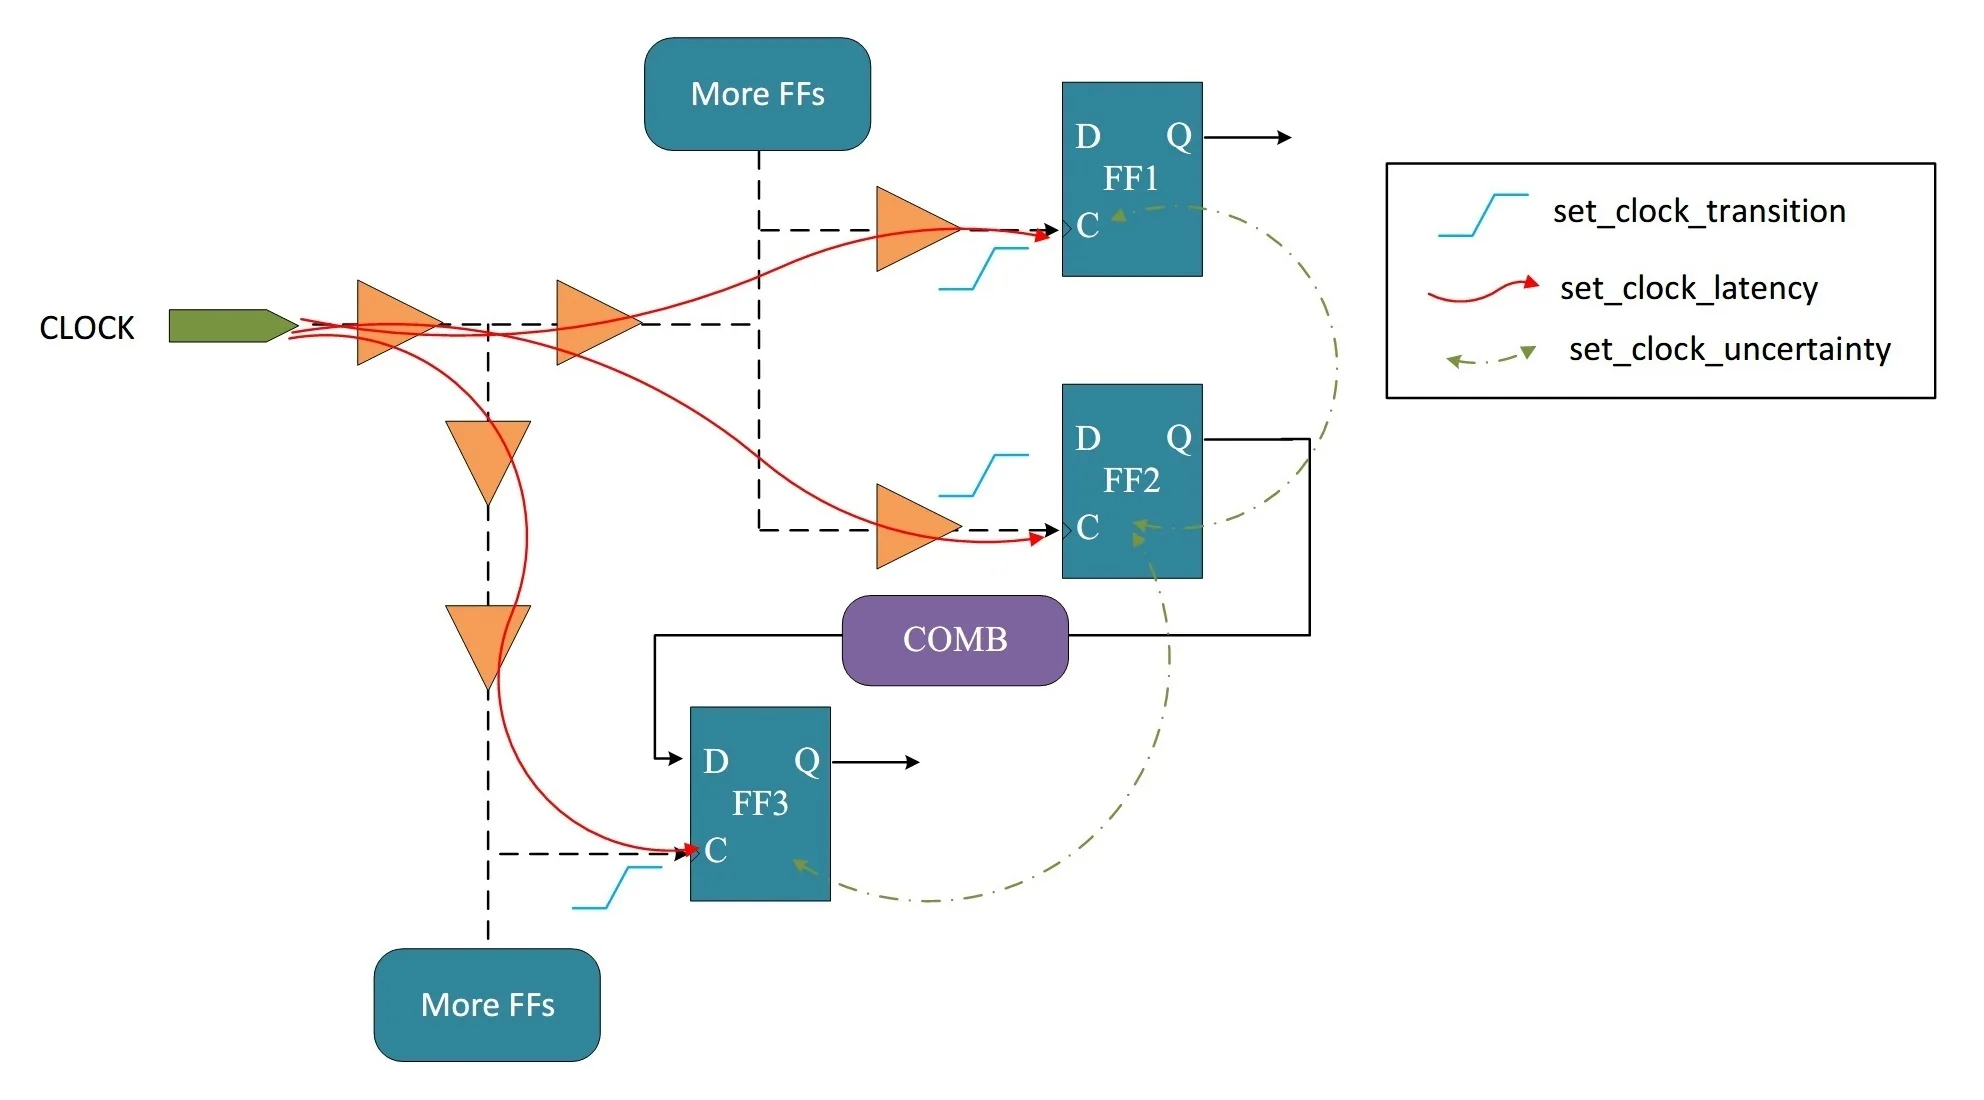
Der Taktbaum wird nicht verwendet, um die Zeit zu reduzieren, die das Taktsignal benötigt, um jedes Flip-Flop zu erreichen, sondern um die Zeitdifferenz zwischen den Ankünften an den Flip-Flops zu verringern. Im Allgemeinen schließen Backend-Designer das Taktbaum-Design durch das Einfügen von Taktpuffern ab. Frontend-Designer müssen normalerweise die Korrektheit des Taktschemas und die Funktionalität der digitalen Logik sicherstellen.
Weitere Taktklassifizierungen:
Synchrone und asynchrone Takte
„4.1 Synchron und Asynchron“enthält eine ausführliche Erklärung. Wenn Takte dieselbe Quelle haben und eine ganzzahlige Vielfachbeziehung erfüllen, können sie im Allgemeinen als synchron betrachtet werden. Die Definition synchroner Takte im digitalen Design ist relativ weit gefasst. Logik innerhalb derselben Takt-Domäne erfordert keine Synchronisationsverarbeitung.
Betrachten wir als Nächstes das Konzept des synchronen Takts aus Sicht synchroner Schaltungen.
Eine synchrone Schaltung ist eine Schaltung, die aus sequenziellen und kombinatorischen Logikschaltungen besteht. Ihr Merkmal ist, dass die Taktanschlüsse aller Flip-Flops miteinander verbunden und an den Systemtaktanschluss angeschlossen sind. Der Schaltungszustand kann sich nur ändern, wenn ein Taktimpuls eintrifft. Der geänderte Zustand wird bis zum Eintreffen des nächsten Taktimpulses beibehalten. Während dieser Zeit ist jeder Zustand in der Zustandstabelle stabil, unabhängig davon, ob sich der externe Eingang x ändert.
Gated Clock
Das Grundprinzip einer Gated Clock: Wenn das Enable-Signal aktiv ist, wird der Takt eingeschaltet. Wenn das Enable-Signal inaktiv ist, wird der Takt ausgeschaltet.
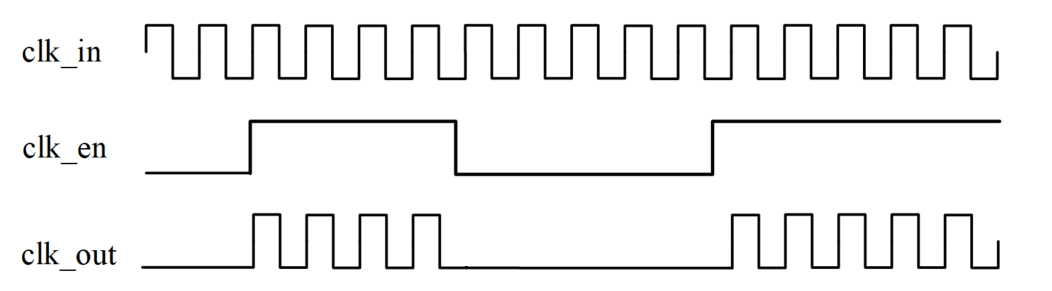
Da die Gated Clock den Arbeitstakt zu geeigneten Zeitpunkten abschalten kann, werden Gated Clocks im Low-Power-Design häufig eingesetzt. Die einfachste Implementierungslogik einer Gated Clock besteht darin, das Enable-Signal direkt mit dem Taktsignal zu AND-verknüpfen, aber dies ist unsicher und neigt zu Glitches. Eine ausführliche Einführung in Gated Clocks finden Sie in „6.4 RTL-Level Low-Power-Design (Teil 2)“.
Dual-Edge-Takt
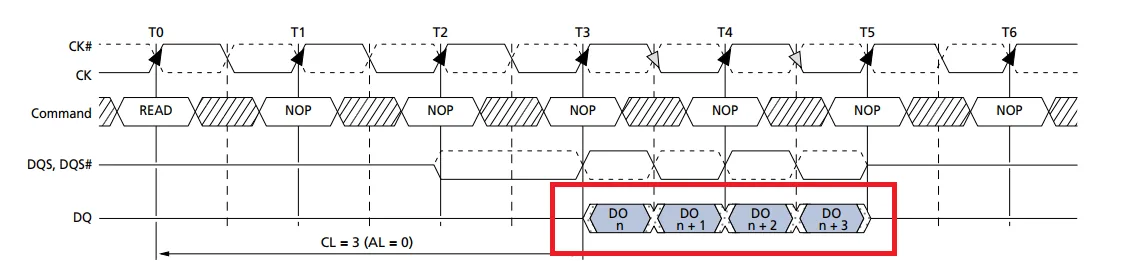
Einige Module können Daten sowohl bei der steigenden als auch bei der fallenden Flanke des Takts übertragen und erreichen dadurch eine verdoppelte Datenrate.
DDR (Double Data Rate) SDRAM ist ein typisches Beispiel für die Verwendung beidflankiger Datenübertragung.
Ein typischer Schaltplan einer DDR-Datenübertragung ist unten dargestellt.
Als Nächstes wird eine einfache Simulation des Verhaltens der beidflankigen Datenübertragung durchgeführt.
Die grundlegende Entwurfsidee besteht darin, die beiden Taktflanken zum Einlesen der Daten zu verwenden und dann ein zum Takt entgegengesetztes Chip-Select-Signal zu nutzen, um die Daten auszuwählen und auszugeben, wodurch die Datenübertragung an beiden Taktflanken abgeschlossen wird.
Die Verilog-Codebeschreibung lautet wie folgt.
Beispiel
input rstn ,
input clk,
input csn,
input [7:0] din,
input din_en,
output [7:0] dout,
output dout_en);
//bei posedge erfassen
reg [7:0] datap_r ;
reg datap_en_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
datap_r <= 'b0 ;
datap_en_r <= 1'b0 ;
end
else if (din_en) begin
datap_r <= din ;
datap_en_r <= 1'b1 ;
end
else begin
datap_en_r <= 1'b0 ;
end
end
//Erfassung bei negedge
reg [7:0] datan_r ;
reg datan_en_r ;
always @(negedge clk or negedge rstn) begin
if (!rstn) begin
datan_r <= 'b0 ;
datan_en_r <= 1'b0 ;
end
else if (din_en) begin
datan_r <= din ;
datan_en_r <= 1'b1 ;
end
else begin
datan_en_r <= 1'b0 ;
end
end
assign dout = !csn ? datap_r : datan_r ;
assign dout_en = datan_en_r | datap_en_r ;
endmodule
Die Testbench-Beschreibung lautet wie folgt, wobei die Taktfrequenz des Dual-Edge-Datenübertragungsmoduls 100MHz beträgt, die Eingangsdatenrate jedoch 200MHz.
Beispiel
module test ;
reg clk_100mhz, clk_200mhz ;
reg rstn ;
reg csn ;
reg [7:0] din ;
reg din_en ;
wire [7:0] dout ;
wire dout_en ;
always #(2.5) clk_200mhz = ~clk_200mhz ;
always @(posedge clk_200mhz)
clk_100mhz = ~clk_100mhz ;
initial begin
clk_100mhz = 0 ;
clk_200mhz = 0 ;
rstn = 0 ;
din = 0 ;
din_en = 0 ;
csn = 0 ;
//Arbeit starten
#11 rstn = 1 ;
@(negedge clk_100mhz) ;
din_en = 1 ;
#0.2 ;
csn = 1 ; // Wenn csn=1, werden die an der fallenden Flanke abgetasteten Daten ausgegeben.
//csn generieren
forever begin
@(posedge clk_100mhz) ;
#0.2 ; //Eine kleine Verzögerung hinzufügen, um eine korrekte Datenerfassung sicherzustellen
csn = 0 ; //Wenn csn=0, die an der steigenden Flanke abgetasteten Daten ausgeben
@(negedge clk_100mhz) ;
#0.2 ;
csn = 1 ; //Wenn csn=1, die an der fallenden Flanke abgetasteten Daten ausgeben
end
end
always @(negedge clk_200mhz) begin
din <= {$random()} % 8'hFF ; //Zufallsdaten für die Übertragung generieren
end
double_rate u_double_rate(
.rstn (rstn),
.clk (clk_100mhz),
.csn (csn),
.din (din),
.din_en (din_en),
.dout (dout),
.dout_en (dout_en));
initial begin
forever begin
#100;
if ($time >= 10000) $finish ;
end
end
endmodule // test
Die Simulationsergebnisse für die ersten paar Daten sind wie folgt.
Wie aus der Abbildung ersichtlich ist, ist die Datenübertragung normal, und die Rate ist doppelt so hoch wie die Taktfrequenz.
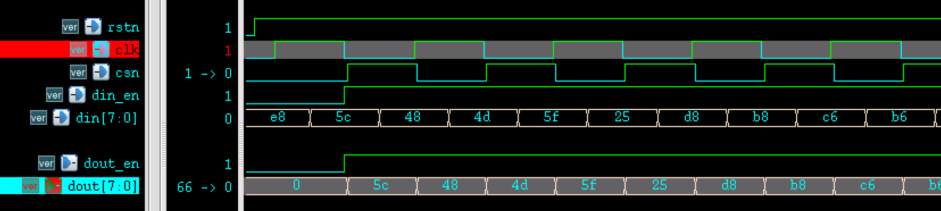
Dies ist nur eine einfache Simulation der Datenübertragung auf beiden Taktflanken, keine Simulation des DDR-Arbeitsprinzips. Das Arbeitsprinzip der DDR-Datenübertragung mit doppelter Datenrate ist viel komplexer als diese Simulation.
Im Allgemeinen wird jedoch nicht empfohlen, Dual-Edge-Taktlogik zu verwenden, hauptsächlich aus den folgenden Gründen.
In einem always-Block können nicht sowohl steigende als auch fallende Flanken als Empfindlichkeitsliste verwendet werden, und dieselbe Variable kann nicht in zwei always-Blöcken zugewiesen werden. Beispielsweise ist die folgende Beschreibung falsch. Obwohl die RTL-Kompilierung möglicherweise keinen Fehler meldet, kann sie nicht in eine tatsächliche Schaltung synthetisiert werden. Dies führt zu Schwierigkeiten bei der Kommunikation zwischen Signalen.
always @(posedge clk or negedge clk) begin
Die Datenübertragungsrate ist doppelt so hoch wie die Datentaktfrequenz. Wenn steigende und fallende Flankenlogik für die RTL-Modellierung verwendet wird, ist außerdem ein Chip-Select-Signal erforderlich, das mit derselben Rate wie der Takt umschaltet; wenn kein Chip-Select-Signal verwendet wird, sollte innerhalb des Moduls ein Taktsignal aus derselben Quelle mit der doppelten Datentaktfrequenz eingeführt werden, um Daten normal auszuwählen.
Wenn Dual-Edge-Taktlogik verwendet wird, müssen sowohl für steigende als auch für fallende Flanken geeignete Constraints angewendet werden. Takt-Constraints werden komplex, die Anforderungen an Place-and-Route werden strenger und der Debugging-Aufwand steigt.
Das Entwerfen mit beiden Taktflanken erfordert eine hohe Taktqualität, und beim Entwurf des Taktbaums müssen viele Faktoren berücksichtigt werden.
Quellcode-Download für dieses Kapitel
Herunterladen