Schlüsselwörter: MOS, CMOS, bidirektionaler Schalter, PAD
Die Modellierung auf Schalterebene ist ein Design auf einer niedrigeren Abstraktionsebene als die Modellierung auf Gatterebene. In seltenen Fällen können Designer wählen, Transistoren als zugrunde liegende Module eines Designs zu verwenden. Mit der Zunahme der Komplexität des Schaltungsentwurfs und dem Aufkommen fortschrittlicher Werkzeuge hat der schalterbasierte digitale Entwurf allmählich abgenommen. Derzeit bietet Verilog nur die Fähigkeit zum digitalen Entwurf unter Verwendung der Logikwerte 0, 1, x, z mit zugehörigen Treiberstärken. Daher werden Transistoren in Verilog auch nur als ein- oder ausgeschaltete Schalter behandelt.
MOS-Schalter
Es gibt 2 Arten von MOS-Schaltern, die mit den folgenden Schlüsselwörtern deklariert werden:
nmos(N 类型 MOS 管)   pmos(P 类型 MOS 管)
rnmos (带有高阻抗的 NMOS 管) rpmos(带有高阻抗的 PMOS 管)
MOS-Transistoren werden verwendet, um Schalterlogik zu modellieren. Daten fließen vom Eingang zum Ausgang, und der Datenfluss kann durch geeignete Einstellungen aktiviert oder deaktiviert werden.
Bei MOS-Transistoren mit Impedanz ist die Impedanz von Source nach Drain hoch, und die Signalstärke wird beim Durchleiten von Signalen verringert.
Das Strukturdiagramm des MOS-Transistor-Schalters ist unten dargestellt.
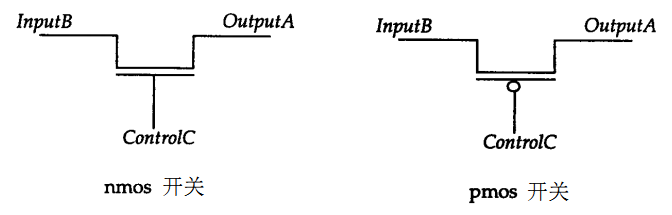
Bei der Instanziierung ist der erste Port des MOS-Transistors der Ausgang, der zweite Port ist der Dateneingang und der dritte Port ist der Steuereingang.
Beispiel
pmos pmos1 (OUTX, IN1, CTRL1) ;
//kein Instanzname
nmos (OUTX1, IN1, CTRL2) ;
Die Wahrheitstabelle des MOS-Transistors ist unten dargestellt, sehr ähnlich einem Tri-State-Gatter.
| nmos | Steueranschluss | pmos | Steueranschluss | |||||||
|---|---|---|---|---|---|---|---|---|---|---|
| 0 | 1 | x | z | 0 | 1 | x | z | |||
| 0 | z | 0 | 0/z | 0/z | 0 | 0 | z | 0/z | 0/z | |
| 1 | z | 1 | 1/z | 1/z | 1 | 1 | z | 1/z | 1/z | |
| x | z | x | x | x | x | x | z | x | x | |
| z | z | x | x | x | z | x | z | x | x |
CMOS-Schalter
CMOS-Schalter werden mit den Schlüsselwörtern cmos und rcmos (mit hoher Impedanz) deklariert.
CMOS hat einen Datenausgang, einen Dateneingang und zwei Steuereingänge. Das Strukturdiagramm ist wie folgt:
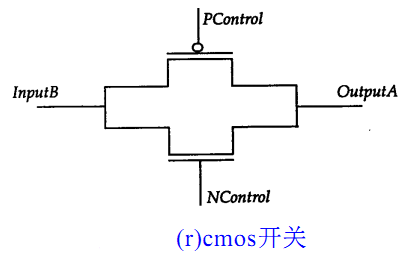
Die Signale PControl und NControl sind üblicherweise komplementär. Wenn NControl 1 und PControl 0 ist, schaltet der Schalter ein. Wenn NControl 0 und PControl 1 ist, ist der Ausgang des Schalters hochohmig. Ein CMOS-Schalter kann als Kombination aus NMOS- und PMOS-Schaltern betrachtet werden.
Beim Instanziieren ist der erste Port des CMOS-Transistors der Ausgang, der zweite der Dateneingang, der dritte der NControl-Steuereingang und der vierte der PControl-Steuereingang.
Das Instanziierungsformat des CMOS-Schalters ist wie folgt.
Beispiel
cmos c1 (OUTY, IN1, NCTRL, PCTRL) ;
//kein Instanzname
cmos (OUTY1, IN1, NCTRL, PCTRL) ;
Da CMOS als Kombination von NMOS- und PMOS-Schaltern betrachtet werden kann, können diese beiden MOS-Schalter auch verwendet werden, um einen CMOS-Schalter zu bauen, wie folgt:
Beispiel
nmos n2 (OUTY, IN1, NCTRL) ;
pmos p2 (OUTY, IN1, PCTRL) ;
Die CMOS-Wahrheitstabelle ähnelt der von MOS-Schaltern. Beachten Sie die Komplementarität der Signale NControl und PControl.
Bidirektionaler Schalter
NMOS-, PMOS- und CMOS-Schaltergatter leiten alle von Drain nach Source, mit unidirektionaler Richtung. Verilog bietet auch Schalterbauelemente mit bidirektionaler Leitung, bei denen Daten in beide Richtungen fließen können und Signale auf beiden Seiten treibende Signale sein können.
Die Schlüsselwörter für bidirektionale Schalter und ihre Impedanzmodi werden wie folgt deklariert:
tran tranif1 tranif0 rtran rtranif1 rtranif0
Das Strukturdiagramm des bidirektionalen Schalters ist wie folgt:
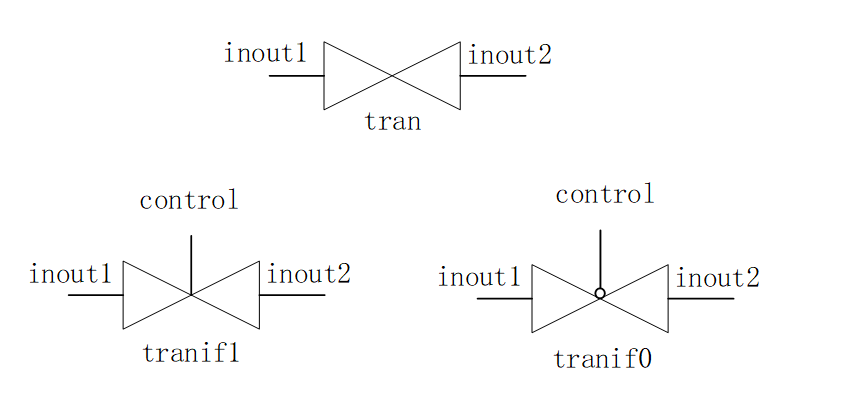
Der tran-Schalter ist ein direkter Puffer zwischen zwei Signalen; entweder inout1 oder inout2 kann das treibende Signal sein.
Der tranif1-Schalter leitet nur dann zwischen den beiden Signalen, wenn das Steuersignal 1 ist. Wenn die Steuerung 0 ist, sind die beiden Signale getrennt; Signale mit einem Treiber behalten den Signalwert bei, der mit dem Treiber konsistent ist, während Signale ohne Treiber einen hochohmigen Zustand aufweisen.
Dasselbe gilt für tranif0.
Daher werden bidirektionale Schalter häufig zur Isolierung zwischen Bussen oder Signalen verwendet.
Beim Instanziieren sind die ersten beiden Ports des bidirektionalen Schalters
Datenanschlüsse, und der dritte Port ist der Steuereingang.
Ein Beispiel für die Instanziierung eines bidirektionalen Schalters ist wie folgt:Beispiel
//kein Instanzname
tranif1 (inout1, inout2, control) ;
Versorgung und Masse
Schaltungen auf Transistorebene benötigen eine Quelle (Vdd, Logik 1) und Masse (Vss, Logik 0), die unter Verwendung der Schlüsselwörter supply1 bzw. supply0 definiert werden. Die Verwendung ist wie folgt:
Beispiel
supply0 GND ;
wire siga = VDD ; //siga ist mit Logik 1 verbunden
wire sigb = GND ; //Signal ist mit Logik 0 verbunden
PAD-Modellsimulation
In Abschnitt "5.1 Verilog-Module und -Ports" des "Verilog-Tutorials" wurden das Schreiben und die Simulation von PAD-Modellen behandelt. Nachfolgend wird ein Tri-State-Gatter verwendet, um das PAD-Modell neu zu formen, mit festen Pull-up- und Pull-down-Funktionen, und bidirektionale Schalter werden verwendet, um die PAD-Konnektivität zu testen.
Ein PAD-Modell mit Pull-up-Funktion, das unter Verwendung eines Tri-State-Gatters geschrieben wurde, ist wie folgt. Um das PAD-Modell mit Pull-down-Funktion zu erhalten, vertauschen Sie einfach die Kommentare.
Beispiel
//DIN, Pad-Treiber, wenn Pad als Ausgang konfiguriert ist
//OEN, Pad-Richtung (1-Eingang, o-Ausgang)
input DIN, OEN ,
inout PAD ,
//Pad-Last, wenn Pad als Eingang konfiguriert ist
output DOUT
);
//Eingabe:(kein Einfluss auf externe Pad-Eingangslogik), Ausgabe: DIN->PAD
bufif0 (PAD, DIN, OEN) ; //0-Ausgang
bufif1 (DOUT, PAD, OEN) ; //1-Eingang
pullup (PAD);
//pulldown (PAD); //pulldown
endmodule
Eine Testbench, die bidirektionale Schalter verwendet, um die PAD-IO-Konnektivität zu steuern, wird wie folgt geschrieben.
Der Testablauf ist: PAD0/1 sind miteinander verbunden; dann fungiert PAD0 als Ausgang und PAD1 als Eingang; PAD0 ansteuern und den Wert von PAD1 lesen. Dann werden die Richtungen beider umgekehrt; PAD1 ansteuern und den Wert von PAD0 lesen.
Der Testprozess für PAD2/3 ist genau derselbe.
Beispiel
module test ;
parameter PULL_UP = 1 ;
parameter PULL_DOWN = 0 ;
parameter IO0_OUT = 0 ;
parameter IO1_OUT = 1 ;
parameter IO2_OUT = 2 ;
parameter IO3_OUT = 3 ;
parameter IO0_IN = 0 ;
parameter IO1_IN = 1 ;
parameter IO2_IN = 2 ;
parameter IO3_IN = 3 ;
reg [3:0] DIN, OEN ;
wire [3:0] DOUT ;
wire [3:0] PAD ;
//Test der Verbindungssteuerung, mit tranif1
reg [1:0] con_ena ;
tranif1 (PAD[0], PAD[1], con_ena[0]);
tranif1 (PAD[2], PAD[3], con_ena[1]);
reg err = 0;
task test_io_conn;
//Pull testen
input pull_type ;
//Verbindung testen
input [1:0] xout ; //Ausgabeposition
input [1:0] yin ; //Ausgabeposition
DIN[xout] = ~pull_type ;
# 20 ;
if (DOUT[yin] != ~pull_type) begin
$display("geschriebener Wert und gelesener Wert sind: %h, %h", ~pull_type, DOUT[yin]);
err |= 1 ;
end
DIN[xout] = pull_type;
# 20 ;
if (DOUT[yin] != pull_type) begin
$display("Wert schreiben und Wert lesen ist: %h, %h", pull_type, DOUT[yin]);
err |= 1 ;
end
endtask
initial begin
con_ena = 2'b01 ;
OEN = 4'b1111 ;
#13 ;
//Test zwischen io0/io1
OEN[0] = 0 ;
OEN[1] = 1 ; //gpio0 -> gpio1
test_io_conn(PULL_UP, IO0_OUT, IO1_IN);
OEN[1] = 0 ;
OEN[0] = 1 ; //gpio0 -> gpio1
test_io_conn(PULL_UP, IO1_OUT, IO0_IN);
OEN = 4'b1111 ;
con_ena = 2'b10 ;
OEN[2] = 1'b0 ;
OEN[3] = 1'b1 ;
test_io_conn(PULL_DOWN, IO2_OUT, IO3_IN);
OEN[3] = 1'b0 ;
OEN[2] = 1'b1 ;
test_io_conn(PULL_DOWN, IO3_OUT, IO2_IN);
end
PADUP u_pad_up0( DIN[0], OEN[0], PAD[0], DOUT[0]) ;
PADUP u_pad_up1( DIN[1], OEN[1], PAD[1], DOUT[1]) ;
PADDOWN u_pad_down3( DIN[2], OEN[2], PAD[2], DOUT[2]) ;
PADDOWN u_pad_down4( DIN[3], OEN[3], PAD[3], DOUT[3]) ;
initial begin
forever begin
#100;
//$display("---gyc---%d", $time);
if ($time >= 1000) begin
$finish ;
end
end
end
endmodule // test
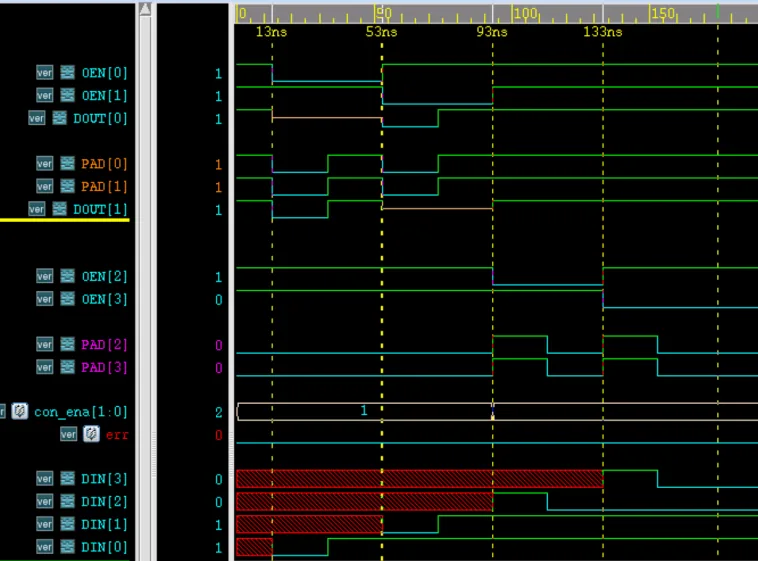
Die Simulationsergebnisse sind wie folgt.
Aus der Abbildung ist ersichtlich, dass innerhalb von 13ns, wenn alle 4 PADs Eingänge sind, die PAD-Werte der Pull-Funktion entsprechen. Das heißt, PAD0-1 haben beide Pull-up-Funktionalität, und PAD2-3 haben beide Pull-down-Funktionalität.
Von 13-53ns fungiert PAD0 als Ausgang und PAD1 als Eingang, und sie sind verbunden; die Logikwerte beider ändern sich übereinstimmend. Ebenso fungiert von 53ns-93ns PAD1 als Ausgang und PAD0 als Eingang; im verbundenen Zustand sind die Logikwerte beider ebenfalls übereinstimmend. Dies zeigt, dass die Eingangs- und Ausgangsfunktionen von PAD0/1 beide normal sind.
Die Ergebnisse für PAD2/3 sind ähnlich und werden hier nicht weiter erläutert.
Quellcode-Download für dieses Kapitel
Herunterladen