Schlüsselwörter: Setup-Zeit, Hold-Zeit
Für digitale Systeme sind Setup-Zeit und Hold-Zeit die Grundlage des Timings digitaler Schaltungen. Die Stabilität eines digitalen Schaltungssystems hängt im Wesentlichen davon ab, ob das Timing die Anforderungen an Setup-Zeit und Hold-Zeit erfüllt. Daher wird dieser gesamte Abschnitt verwendet, um die Konzepte von Setup-Zeit und Hold-Zeit im Detail zu erklären.
Grundlegende Konzepte
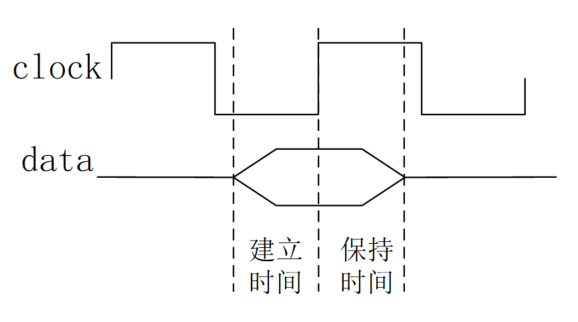
Die Setup-Zeit ist die minimale Zeit, die Daten stabil bleiben müssen, bevor das Taktauslöseereignis eintrifft, damit die Daten vom Takt korrekt abgetastet werden können.
Die Haltzeit ist die minimale Zeit, die die Daten nach dem Eintreffen des Taktauslöseereignisses stabil bleiben müssen, damit die Daten vom Schaltkreis korrekt übertragen werden können.
Sie lässt sich einfach verstehen: Vor dem Eintreffen des Takts müssen die Daten vorab bereitstehen; nach dem Eintreffen des Takts müssen die Daten für einen gewissen Zeitraum stabil bleiben. Setup-Zeit und Haltzeit bilden zusammen das Datenstabilitätsfenster, wie in der folgenden Abbildung gezeigt.
Abschnitt 1.3 GatterverzögerungEin einfaches D-Flipflop wurde bereits vorgestellt. Betrachten wir nun ein typisches D-Flipflop mit steigender Flanke, um die Herkunft von Setup-Zeit und Haltzeit zu veranschaulichen.
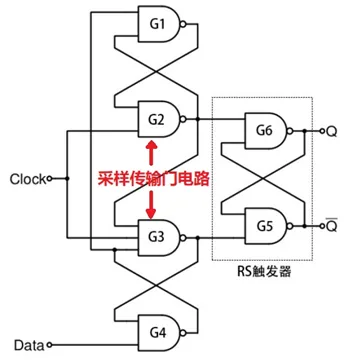
Die NAND-Gatter G1~G4 bilden eine Halteschaltung, und G5~G6 bilden ein RS-Flipflop.
Der Takt wirkt direkt auf die Gatter G2/G3. Wenn der Takt niedrig ist, ist der Pfad G2/G3 geschlossen; wenn er hoch ist, wird der Pfad für die Datenabtastung und -übertragung geöffnet.
Bevor die Daten jedoch die Gatter G2/G3 erreichen, durchlaufen sie die NAND-Gatter G4/G1, was eine Zeitverzögerung einführt. Das Konzept der Setup-Zeit wird eingeführt, um die Verzögerung der Daten an den Gattern G4/G1 zu kompensieren. Das heißt, bevor der Takt eintrifft, müssen die Eingangsdaten an G2/G3 bereit sein, damit die Daten korrekt abgetastet werden können.
Nachdem die Daten durch den Takt abgetastet wurden und bevor sie zum Zwischenspeichern an das RS-Flipflop übertragen werden, müssen sie ebenfalls die Gatter G2/G3 durchlaufen, was ebenfalls eine Verzögerung einführt. Die Haltzeit dient dazu, die Verzögerung der Daten an den Gattern G2/G3 zu kompensieren. Das heißt, nachdem der Takt eintrifft, muss sichergestellt werden, dass die Daten korrekt an die Eingänge der NAND-Gatter G6/G5 übertragen werden können.
Wenn die Daten während der Übertragung die Setup-Zeit oder Haltzeit nicht einhalten, befinden sie sich in einem metastabilen Zustand, was zu Übertragungsfehlern führt.
Einschränkungen
Setup-Zeit-Bedingung
Die folgende Abbildung ist ein typisches Datenübertragungsdiagramm zwischen Flipflops. Hier steht "Comb" für die Verzögerung der kombinatorischen Logik, "Clock Skew" für den Taktversatz, und die Daten werden auf die steigende Taktflanke getriggert.
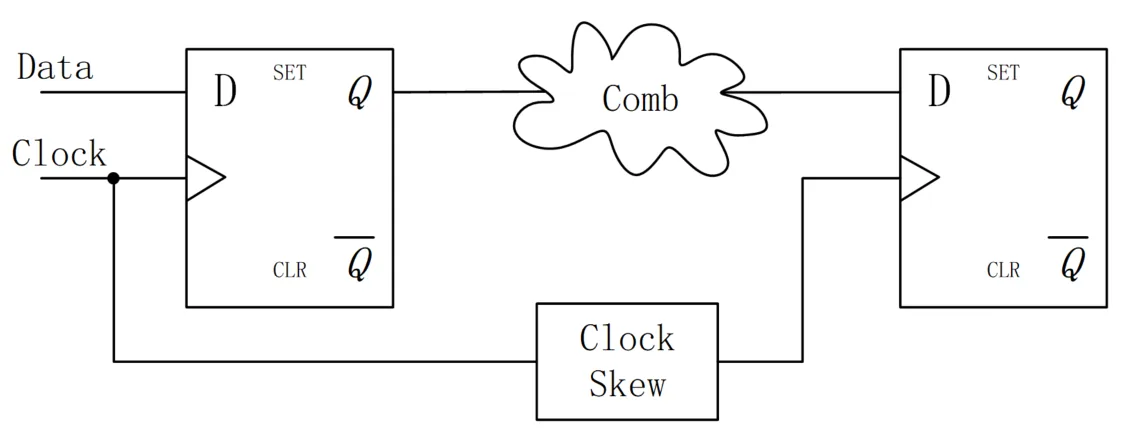
Bevor der Takt ankommt, müssen die Daten im Voraus vorbereitet werden, um vom Takt korrekt abgetastet zu werden. Dies erfordert, dass der Datenpfad schneller als der Taktpfad ist, d. h., die Datenankunftszeit ist kleiner als die Datenanforderungszeit. Dann lautet der Ausdruck für die Setup-Zeit-Bedingung:
Tcq + Tcomb + Tsu <= Tclk + Tskew (1)
Die Beschreibung der einzelnen Zeitparameter lautet wie folgt:
- Tcq: Verzögerung vom Taktanschluss des Registers zum Q-Anschluss;
- Tcomb: Verzögerung der kombinatorischen Logik im Datenpfad;
- Tsu: Setup-Zeit;
- Tclk: Taktperiode;
- Tskew: Taktversatz.
Durch Umformung der obigen Gleichung ergeben sich die theoretisch minimale Taktperiode und die maximale Taktfrequenz, die die Schaltung unterstützen kann, jeweils wie folgt:
最小时钟周期 = Tcq + Tcomb + Tsu - Tskew
最快时钟频率 = 1 / (Tcq + Tcomb + Tsu - Tskew)
Hold-Zeit-Bedingung
Nachdem der Takt angekommen ist, müssen die Daten für einen bestimmten Zeitraum stabil bleiben. Dies erfordert, dass die Datenverzögerungszeit der vorherigen Stufe nicht größer als die Hold-Zeit des Flip-Flops sein darf, damit die Daten nicht überschrieben werden. Dann lautet der Ausdruck für die Hold-Zeit-Bedingung:
Tcq + Tcomb >= Thd + Tskew (2)
Die Beschreibung der einzelnen Zeitparameter lautet wie folgt:
- Tcq: Verzögerung vom Taktanschluss des Registers zum Q-Anschluss;
- Tcomb: Verzögerung der kombinatorischen Logik im Datenpfad;
- Thd: Hold-Zeit;
- Tskew: Taktversatz.
Aus den Gleichungen (1) und (2) können die Randbedingungen für Taktversatz, Verzögerung der kombinatorischen Logik und Taktperiode abgeleitet werden.
Es wird empfohlen, dass Sie sich nur diese beiden grundlegendsten Constraint-Ausdrücke merken müssen. Wenn Sie Constraints für andere Parameter herleiten müssen, können Sie sie dann herleiten, um Gedächtnisverwirrung durch verschiedene Herleitungen zu vermeiden.
Timing-Diagramm der Setup-Zeit und Hold-Zeit
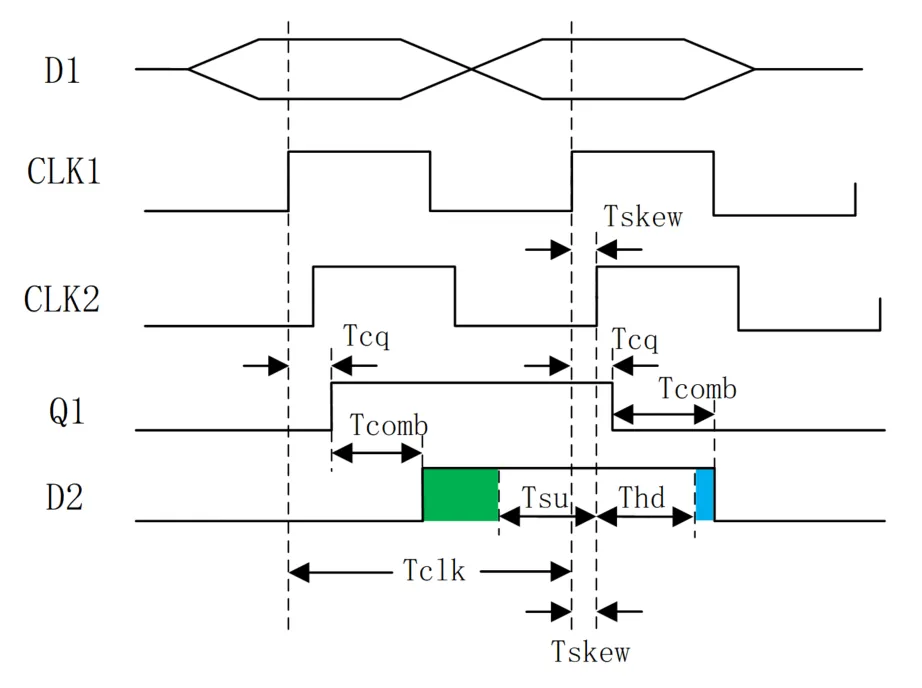
Ein komplexes Timing-Diagramm bezüglich Setup-Zeit und Hold-Zeit ist unten dargestellt.
Dabei stellt der grüne Teil die Setup-Zeit-Marge dar und der blaue Teil die Hold-Zeit-Marge. Die Zeitmarge ist tatsächlich die Differenz zwischen den beiden Seiten der Ungleichung (1) oder (2), wenn die Schaltung die Timing-Constraints erfüllt.
Setup time margin is: (clock path time) - (data path time)
Dieses Diagramm dient nur dem leichteren Verständnis der Herleitung der Setup-Zeit- und Hold-Zeit-Constraints. Wenn es hier zu Gedächtnisverwirrung führt, wird empfohlen, nicht darauf zu verweilen (^_^).
Berechnungsbeispiele
Um die Konzepte von Setup-Zeit und Hold-Zeit besser zu verstehen und um Interviews oder Arbeit zu erleichtern, sind hier einige typische Testaufgaben zu Setup-Zeit und Hold-Zeit als Referenz aufgeführt.
Beispiel 1:
Unter Berücksichtigung von Net-Delay sind die verschiedenen Verzögerungswerte (Einheit: ns) einer Schaltung wie folgt, und die Taktperiode beträgt 15ns. Bitte bestimmen Sie, ob bei der Setup-Zeit und der Hold-Zeit dieser Schaltung eine Verletzung vorliegt.
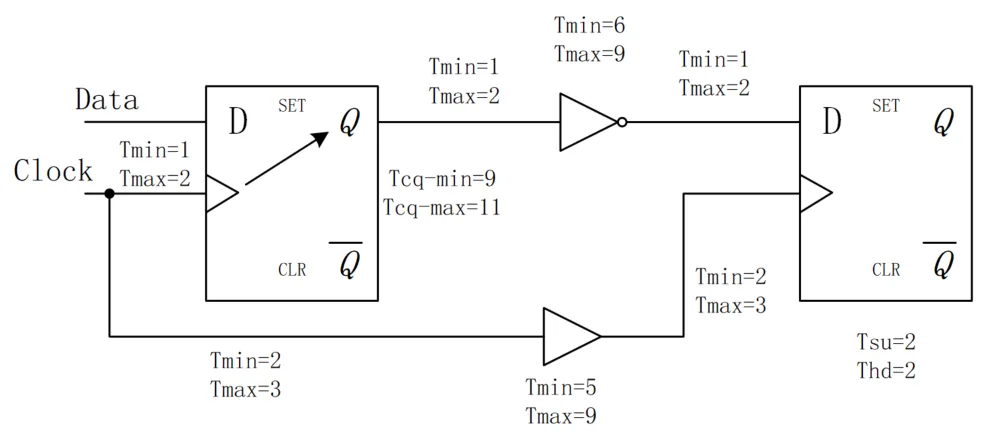
Lösung:
Hierbei sind die maximalen und minimalen Verzögerungswerte von Bedeutung.
Da die Timing-Constraints stets gelten müssen, werden die Gleichungen (1) und (2) wie folgt umgeformt:
max (data path time) <= min (clock path time)
min (data delay time) >= max (Thd + Tskew)
Setup-Zeit-Prüfung:
max (data path time) = 2 + 11 + 2 + 9 + 2 + 2 = 28ns
min (clock path time) = 15 + 2 + 5 + 2 = 24ns
Daher liegt bei der Setup-Zeit eine Verletzung vor.
Hold-Zeit-Prüfung:
min (data delay time) = 1 + 9 + 1 + 6 + 1 = 18ns
max (Thd + Tskew) = 3 + 3 + 9 + 2 = 17ns
Daher liegt keine Verletzung der Hold-Zeit vor, und die Marge beträgt 1ns.
In diesem Beispiel sollten Sie die Ausdrücke für Setup-Zeit und Hold-Zeit nicht blind kopieren. Stattdessen sollten Sie die Constraints aus Konzepten wie Datenpfad, Taktpfad und Datenverzögerung aufstellen. Daher müssen verschiedene Timing-Constraints auch anhand der tatsächlichen Schaltung analysiert werden.
Beispiel 2:
Eine Interviewfrage eines bekannten Unternehmens: Die Taktperiode ist T. Die maximale Setup-Zeit des Flipflops D1 der ersten Stufe ist T1max, und die minimale ist T1min. Die maximale Verzögerung der kombinatorischen Logik ist T2max, und die minimale ist T2min. Frage: Welche Bedingungen müssen die Setup-Zeit und die Hold-Zeit des Flipflops D2 der zweiten Stufe erfüllen?
Lösung:
Die Setup-Zeit und die Hold-Zeit der zweiten Stufe haben keinen direkten Zusammenhang mit dem Flipflop der ersten Stufe, daher sind T1max und T1min hier Distraktoren.
Das Beispiel gibt auch nicht die Clock-to-Q-Verzögerung und den Clock-Skew an, daher müssen sie hier nicht berücksichtigt werden.
In Kombination mit den Hinweisen aus Beispiel 1 sollten die Setup-Zeit Tsu und die Hold-Zeit Thd von D2 erfüllen:
T2max + Tsu <= T
T2min >= Thold
i.e.
Tsu <= T - T2max
Thold <= T2min
Viele Verzögerungsarten werden in diesem Beispiel nicht berücksichtigt. Wenn Sie Timing-Constraints aufstellen, müssen Sie außerdem anhand der bekannten Bedingungen wissen, was einbezogen oder ausgeschlossen werden muss.
Beispiel 3:
Unten ist eine einfache Frequenzteiler-Schaltung dargestellt. Das Flipflop hat eine Setup-Zeit von 3ns, eine Hold-Zeit von 3ns, eine Logikverzögerung von 6ns, jeder der beiden Inverter hat eine Verzögerung von 1ns, und die Leitungsverzögerung ist 0. Wie hoch ist die maximale Betriebsfrequenz dieser Schaltung?
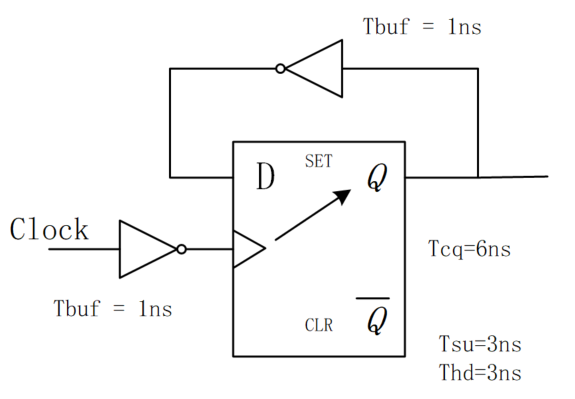
Lösung:
Hier ist die Logikverzögerung als die Verzögerung vom Taktanschluss zum Q-Anschluss zu verstehen. Vorsicht: Es ist nicht die Verzögerung der kombinatorischen Logik in der Schaltung.
Da der Q-Anschluss des Flipflops mit dem D-Anschluss verbunden ist, kann dies als direkte Übertragung zwischen zwei Flipflops verstanden werden, daher hat der Datenpfad keine Verzögerung durch kombinatorische Logik, sondern nur eine Inverterverzögerung.
Da es nur einen Takt gibt, gibt es auch keinen Taktversatz, und die Inverterverzögerung auf dem Taktpfad ist ebenfalls nur ein Distraktor.
Daher lautet die Timing-Bedingung:
Tcq + Tbuf + Tsu <= Tclk
Die maximale Betriebsfrequenz dieser Schaltung lässt sich wie folgt ermitteln:
1 / (6ns + 1ns + 3ns) = 100Mhz。
Dieses Beispiel ist eine Rückkopplung vom Flipflop auf sich selbst. Der Datenpfad und der Taktpfad müssen sorgfältig analysiert werden. Betrachten wir nun ein erweitertes Beispiel dieser Art.
Beispiel 4:
- (1) Wie groß sind die inhärente Setup-Zeit und die Haltezeit der folgenden Schaltung?
- (2) Wie hoch ist die maximale Betriebsfrequenz dieser Schaltung?
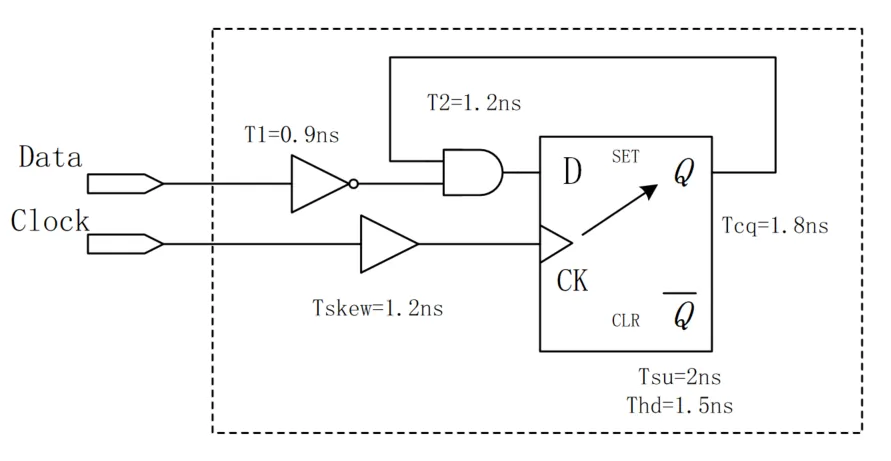
Lösung:
Diese Schaltung weist Verzögerungen sowohl auf dem Datenpfad als auch auf dem Taktpfad auf. Um dieselben Setup-Zeit- und Haltezeit-Bedingungen wie beim Flipflop zu erfüllen, sehen die Zeitdiagramme des D-Anschlusses und des Taktanschlusses CK des Flipflops sowie des äquivalenten Datenanschlusses Data und des Taktanschlusses Clock wie folgt aus (ich habe mir große Mühe gegeben, es in einer übersichtlichen Richtung zu zeichnen ~_~):
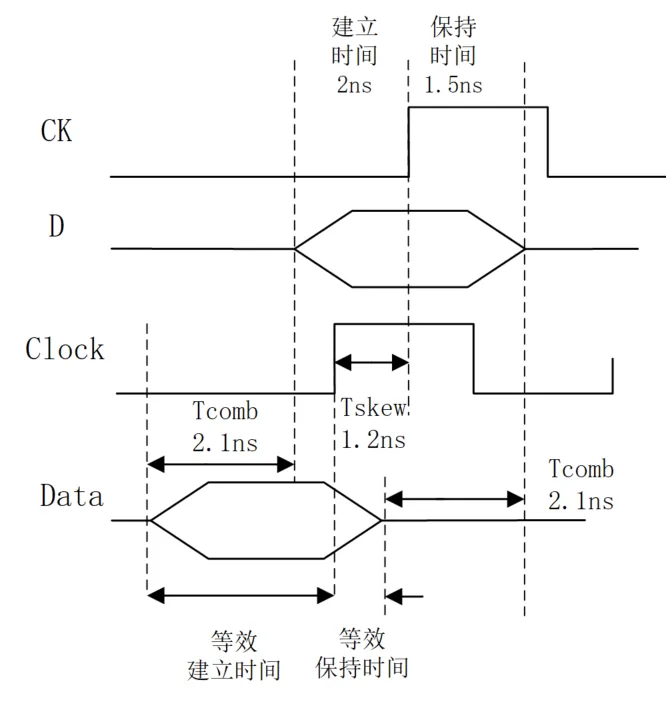
(1) Aus der Abbildung ist ersichtlich:
Die inhärente Setup-Zeit dieser Schaltung beträgt:2.1 + 2 - 1.2 = 2.9ns
Die inhärente Haltezeit beträgt:1.2 + 1.5 - 2.1 = 0.6ns
Daraus ist ersichtlich, dass die Verzögerung auf dem Datenpfad die inhärente Setup-Zeit der Schaltung erhöht, aber die inhärente Haltezeit der Schaltung verringert. Taktversatz verringert die inhärente Setup-Zeit der Schaltung und erhöht die inhärente Haltezeit der Schaltung.
Ich verrate dir im Vertrauen, dass das Ermitteln der inhärenten Setup-Zeit und Haltezeit einer Schaltung tatsächlich der Prozess der Ermittlung der Zeitmarge ist.
(2) Diese Schaltung ist weiterhin eine Rückkopplungsschaltung von sich selbst zu sich selbst. Daher gibt es keinen Taktversatz, und die Verzögerung von T1 = 0.9ns muss nicht berücksichtigt werden. Die maximale Betriebsfrequenz ist also: 1 / (1.8 + 1.2 + 2)ns = 200MHz