Schlüsselwörter: synchroner Reset, asynchroner Reset
Um sicherzustellen, dass das System nach dem Einschalten einen klaren und stabilen Anfangszustand hat oder dass es in einen normalen Anfangszustand zurückkehren kann, wenn der Betriebszustand des Systems gestört wird, ist ein Reset-Schaltungsmodul im Entwurf digitaler Systeme erforderlich. Abnormale Reset-Schaltungen können zu Funktionsstörungen des gesamten Systems führen, daher ist die Bedeutung der Reset-Schaltung in gewissem Maße nicht geringer als die der Taktschaltung.
Reset-Schaltungen können in synchronen Reset und asynchronen Reset unterteilt werden.
Synchroner Reset
Synchroner Reset bedeutet, dass das Reset-Signal wirksam wird, wenn die aktive Flanke des Takts eintritt. Ohne Takt führt die Schaltung keine Reset-Operation aus, unabhängig davon, wie sich das Reset-Signal ändert.
Eine typische Codebeschreibung eines synchronen Resets sieht wie folgt aus:
Beispiel
input rstn, // synchrones Reset-Signal
input clk, // Takt
input din, // Eingangsdaten
output reg dout // Ausgangsdaten
);
always @(posedge clk) begin // Das Reset-Signal sollte nicht in die Empfindlichkeitsliste aufgenommen werden
if(!rstn) dout <= 1'b0 ; // Das rstn-Signal ist synchron zum Takt clk
else dout <= din ;
end
endmodule
Dieser beschreibende Code wird häufig zu der folgenden Schaltung synthetisiert:
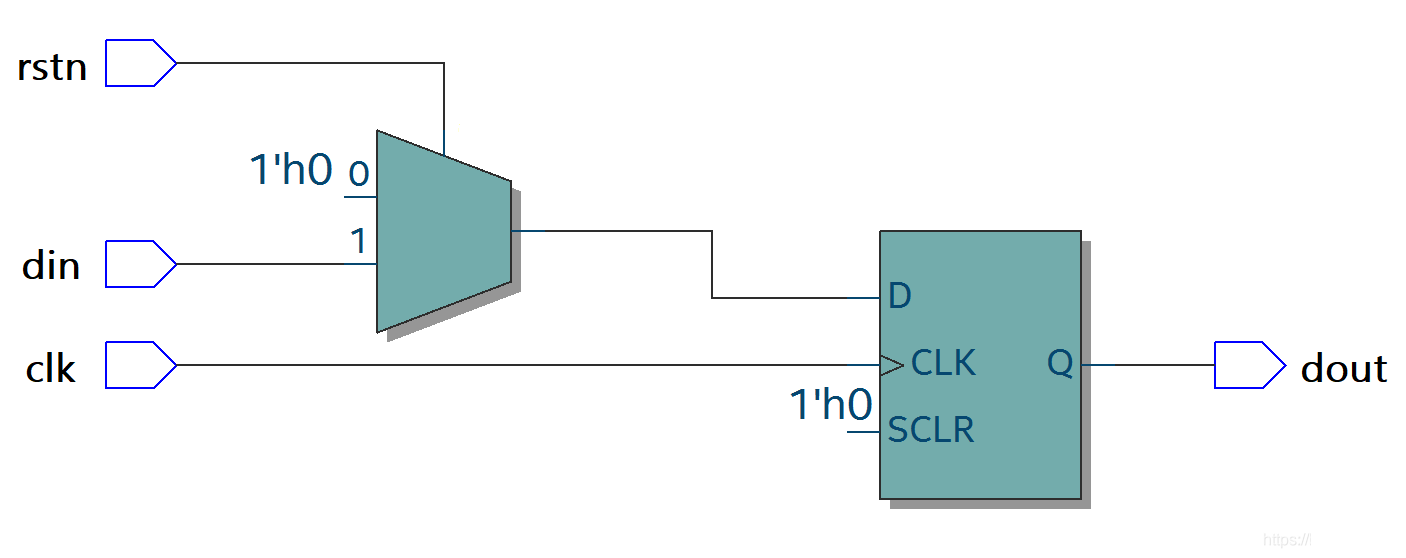
Vorteile des synchronen Resets: Signale sind synchron, können Störimpulse im Reset-Signal filtern und erleichtern die Timing-Analyse.
Nachteile des synchronen Resets: Die meisten Flip-Flop-Zellen haben keinen synchronen Reset-Anschluss, daher verbraucht die Verwendung eines synchronen Resets zusätzliche Logikressourcen. Außerdem muss die Breite des Reset-Signals größer als ein Taktzyklus sein, sonst kann das Reset-Signal verpasst werden.
Asynchroner Reset
Asynchroner Reset bedeutet, dass die Schaltung unabhängig davon, ob der Takt eintrifft, eine Reset-Operation ausführt, solange das Reset-Signal gültig ist.
Eine typische Codebeschreibung für asynchronen Reset lautet wie folgt:
Beispiel
input rstn, // asynchrones Reset-Signal
input clk, // Takt
input din, // Eingangsdaten
output reg dout // Ausgangsdaten
);
// Das Reset-Signal sollte zur Sensitivitätsliste hinzugefügt werden
always @(posedge clk or negedge rstn) begin
if(!rstn) dout <= 1'b0 ; // Das rstn-Signal ist asynchron zum Takt clk
else dout <= din ;
end
endmodule
Dieser Code wird häufig zu folgender Schaltung synthetisiert:
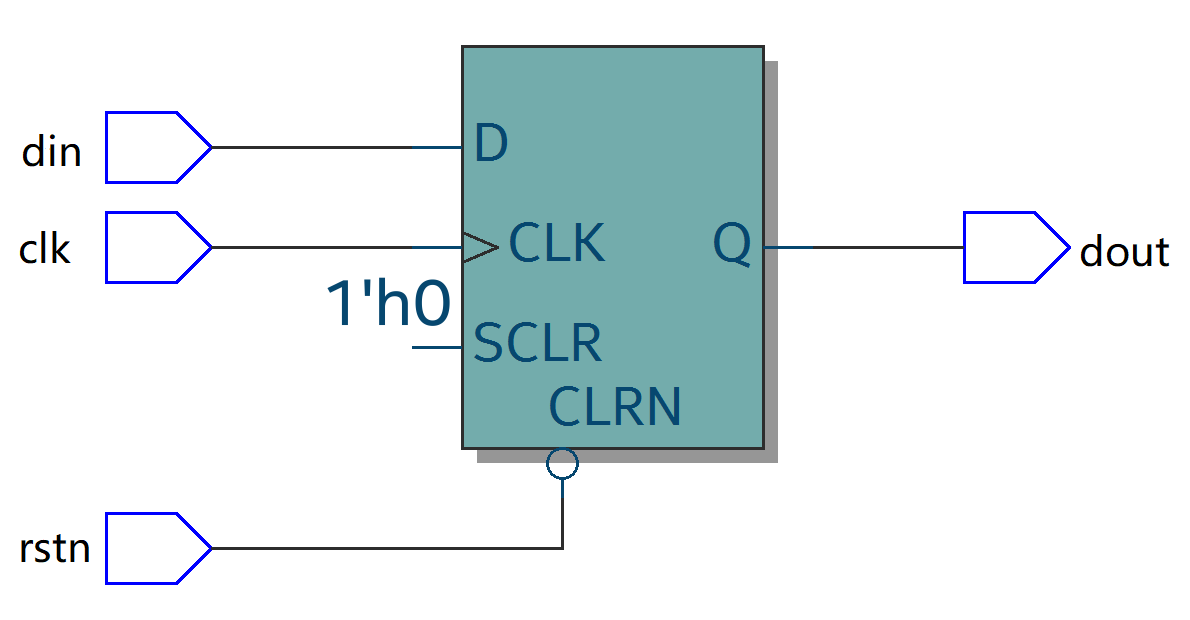
Vorteile des asynchronen Resets: Die meisten Flip-Flop-Zellen besitzen einen asynchronen Reset-Anschluss, der keine zusätzlichen Logikressourcen belegt. Außerdem wird das asynchrone Reset-Signal direkt referenziert, ohne verarbeitet zu werden, wodurch das Design relativ einfach wird und die Signalerkennung schnell und bequem ist.
Nachteile des asynchronen Resets: Es gibt keine eindeutige zeitliche Beziehung zwischen dem Reset-Signal und dem Taktsignal, daher kann ein asynchroner Reset leicht Timing-Verletzungen bei Removal und Recovery verursachen. Außerdem wird ein asynchroner Reset leicht durch Glitches gestört, was zu unerwarteten Reset-Operationen führt.
Asynchroner Reset mit synchroner Freigabe
Unter Berücksichtigung von Faktoren wie Design und Ressourcen wird im Entwurf digitaler Systeme im Allgemeinen ein asynchroner Reset verwendet.
Um die Nachteile des asynchronen Resets zu beseitigen, verwenden Reset-Schaltungen häufig die Entwurfsmethode „asynchrones Zurücksetzen, synchrones Freigeben“. Das heißt, wenn das Reset-Signal ankommt, wird es nicht durch das Taktsignal synchronisiert; wenn das Reset-Signal aufgehoben wird, muss es mit dem Taktsignal synchronisiert werden.
Eine typische Codebeschreibung für asynchrones Zurücksetzen mit synchronem Freigeben lautet wie folgt:
Beispiel
input rstn, // asynchrones Reset-Signal
input clk, // Takt
input din, // Eingangsdaten
output reg dout // Ausgangsdaten
);
reg rstn_r1, rstn_r2;
always @ (posedge clk or negedge rstn) begin
if (!rstn) begin
rstn_r1 <= 1'b0; // asynchroner Reset
rstn_r2 <= 1'b0;
end
else begin
rstn_r1 <= 1'b1; // synchrones Freigeben
rstn_r2 <= rstn_r1; // durch Verzögern (Takte) synchronisieren; die zeitliche Differenz kann um einige weitere Takte verzögert werden
end
end
// rstn_r2 als synchronen Reset verwenden; das Reset-Signal kann in die Sensitivitätsliste aufgenommen werden
always @ (posedge clk or negedge rstn_r2) begin
if (!rstn_r2) dout <= 1'b0; // synchroner Reset
else dout <= din;
end
endmodule
Diese Codebeschreibung wird oft in die folgende Schaltung synthetisiert:
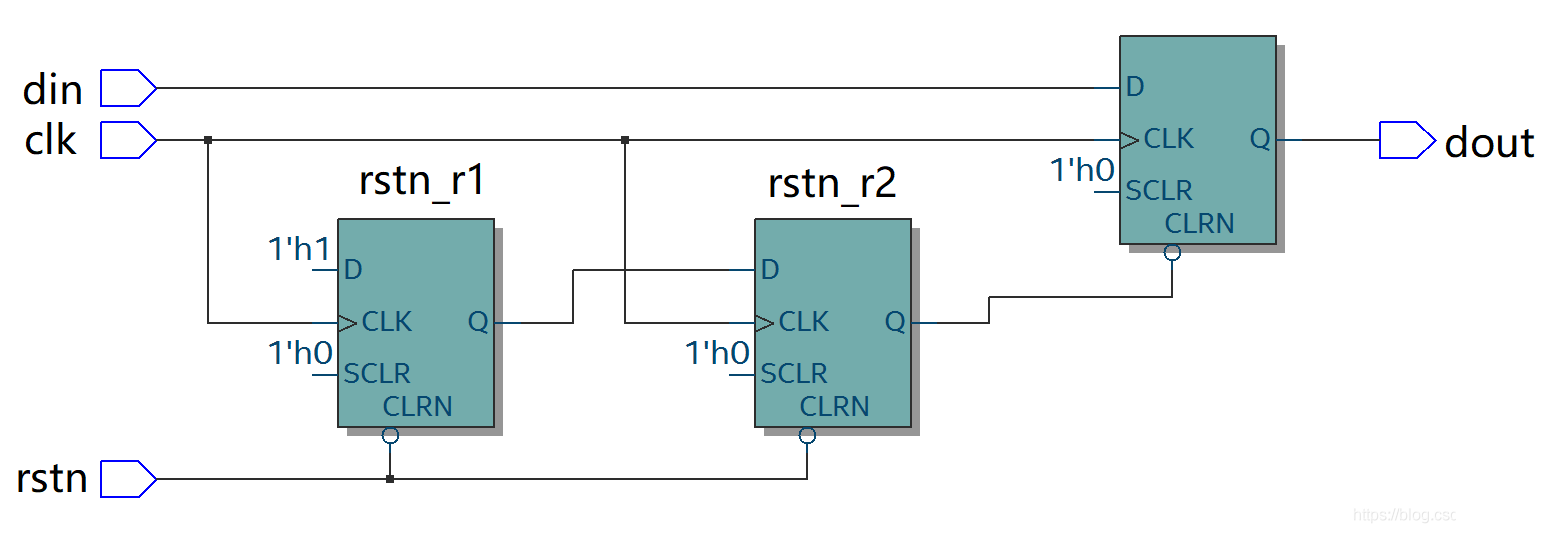
Es sollte beachtet werden, dass Reset-Schaltungen mehr Hardwarelogik und Flächenressourcen verbrauchen und die Komplexität des Systementwurfs erhöhen. Flip-Flops ohne Reset-Anschluss haben außerdem eine relativ höhere Performance. Daher kann in einigen digitalen Entwürfen, bei denen Anfangswerte die logische Korrektheit nicht beeinflussen – wie einige Datenverarbeitungsteile in Datenpfaden oder einige Register in Hochgeschwindigkeits-Pipelines – das Entfernen des Resets in Betracht gezogen werden, um optimale Performance zu erzielen.
Zur bequemen und schnellen Simulation anderer Funktionen von Logik ohne Reset werden die Resets in allen digitalen Entwürfen in diesem Tutorial als asynchrone Resets aus der Testbench eingeführt, ohne die Timing-Probleme der Reset-Schaltung zu berücksichtigen. Beim tatsächlichen Entwurf digitaler Systeme muss die Reset-Schaltung separat, sorgfältig und umsichtig entworfen werden.