Каскадный интеграторно-гребенчатый фильтр (CIC, Cascaded Integrator Comb) обычно используется в системах цифрового понижения частоты (DDC) и цифрового повышения частоты (DUC). CIC-фильтр имеет простую структуру: без умножителей, только сумматоры, интеграторы и регистры. Он потребляет мало ресурсов и имеет высокую скорость работы, что позволяет выполнять высокоскоростную фильтрацию. Его часто применяют на первом каскаде с наивысшей входной частотой дискретизации, и он широко используется в системах многоскоростной обработки сигналов.
Принцип DDC
Принцип работы DDC
DDC в основном состоит из цифрового генератора с числовым управлением (NCO), смесителя, фильтров и так далее, как показано на следующем рисунке.
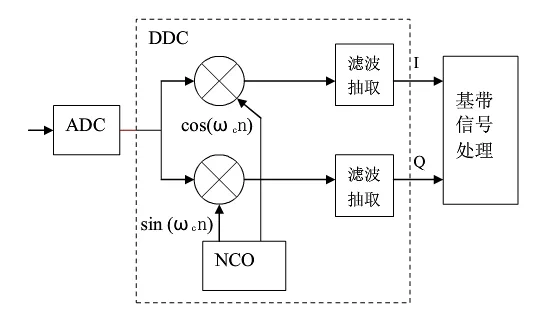
DDC смешивает сигнал промежуточной частоты с сигналом несущей, генерируемым генератором, сдвигая центральную частоту сигнала. После децимации и фильтрации восстанавливается исходный сигнал, реализуя функцию понижающего преобразования.
При дискретизации данных ПЧ требуется очень высокая частота дискретизации, чтобы обеспечить отношение сигнал/шум сигнала, получаемого АЦП (аналого-цифровым преобразователем). После цифрового понижающего преобразования частота дискретизации полученного основополосного сигнала по-прежнему равна частоте дискретизации АЦП, поэтому скорость данных очень высока. В этом случае эффективная полоса основополосного сигнала часто уже намного меньше частоты дискретизации. Поэтому использование децимации и фильтрации для преобразования скорости данных, снижения частоты дискретизации и избежания напрасного расхода ресурсов и сложностей проектирования становится неотъемлемой частью DDC.
Использование фильтра CIC для обработки данных — наиболее распространённый метод в части децимации и фильтрации DDC.
Теорема дискретизации полосового сигнала
В системе DDC входной сигнал несущей промежуточной частоты сдвигается по частоте в соответствии с несущей частотой для получения полосового сигнала. Если в этом случае всё ещё использовать теорему дискретизации Найквиста, то есть частота дискретизации равна удвоенной максимальной частоте полосового сигнала, то требуемая частота дискретизации будет очень высокой, а проектирование усложнится. В этом случае частоту дискретизации можно определить согласно теореме дискретизации полосового сигнала.
Непрерывный полосовой сигнал, ограниченный по полосе до с шириной полосы
 Пусть
 , где N — наибольшее положительное целое число, не превышающее
 и если частота дискретизации удовлетворяет условию:
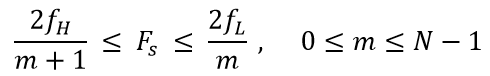
Тогда сигнал может быть восстановлен без искажений по своим отсчётам.
При m=1 теорема полосовой дискретизации превращается в теорему дискретизации Найквиста.
Другая формулировка теоремы полосовой дискретизации: если наивысшая частота сигнала кратна ширине полосы сигнала, частота дискретизации должна быть лишь больше удвоенной ширины полосы сигнала, и наложения спектров не возникнет.
Следовательно, половину частоты дискретизации можно считать частотой среза фильтра CIC.
Сдвиг спектра DDC
Например, полосовой сигнал имеет центральную частоту 60 MHz и ширину полосы 8 MHz, поэтому диапазон частот составляет 56 MHz ~ 64 MHz, а возможный диапазон значений m — 0 ~ 7. При m=1 диапазон частоты дискретизации составляет 64 MHz ~ 112 MHz.
Приняв частоту дискретизации равной 80 MHz и задав центральную частоту NCO равной 20 MHz, далее рассматривается схема сдвига спектра комплексного сигнала.
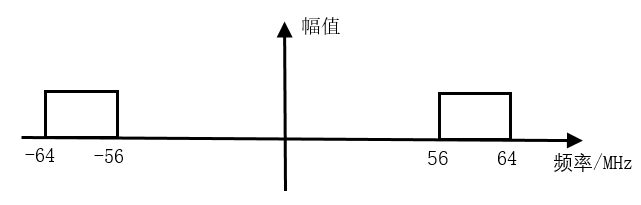
(1) Учитывая симметрию спектра, спектральная диаграмма входного комплексного сигнала выглядит следующим образом:
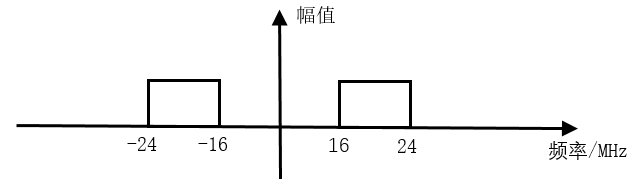
(2) После дискретизации на частоте 80 MHz полоса 56~64 MHz сдвигается в полосы -24~-16 MHz и 136~144 MHz (отфильтровывается, так как превышает частоту дискретизации); полоса -64~-56 MHz сдвигается в полосы -144~-136 MHz (отфильтровывается, так как превышает частоту дискретизации) и 16~24 MHz.
Распределение частотных полос после дискретизации выглядит следующим образом:
(3) После прохождения сигнала через квадратурную схему NCO с частотой 20 MHz полоса -24~-16 MHz сдвигается в полосы -4~4 MHz и -44~-36 MHz, а полоса 16~24 MHz сдвигается в полосы -4~4 MHz и 36~44 MHz, как показано ниже.
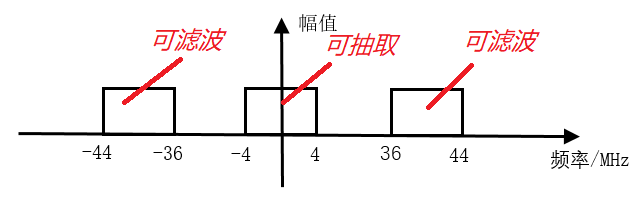
(4) В этот момент входной сигнал промежуточной частоты (IF) был сдвинут в основную полосу с нулевой промежуточной частотой (zero-IF).
Полосовые сигналы в диапазонах -44~-36 MHz и 36~44 MHz не нужны, и их можно отфильтровать. Сигнал с нулевой промежуточной частотой (zero-IF) в диапазоне -4~4 MHz всё ещё имеет скорость передачи данных 80 MHz, поэтому можно выполнить децимацию, чтобы снизить скорость передачи данных. CIC-фильтрация как раз и предназначена для выполнения этого процесса.
Выше было рассмотрено много материалов по цифровой обработке сигналов, что служит кирпичом, брошенным, чтобы привлечь нефрит, — использование DDC в качестве введения к CIC.
Принцип работы CIC-фильтра
Одноступенчатый CIC-фильтр
Пусть коэффициент децимации фильтра равен D, тогда импульсная характеристика одноступенчатого фильтра имеет вид:
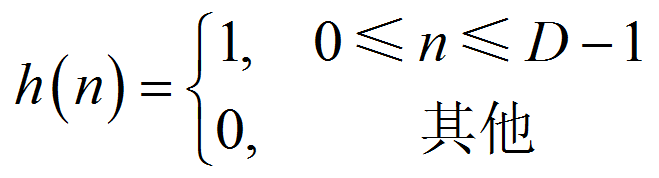
Выполнив над ней z-преобразование, можно получить системную функцию одноступенчатого CIC-фильтра в виде:
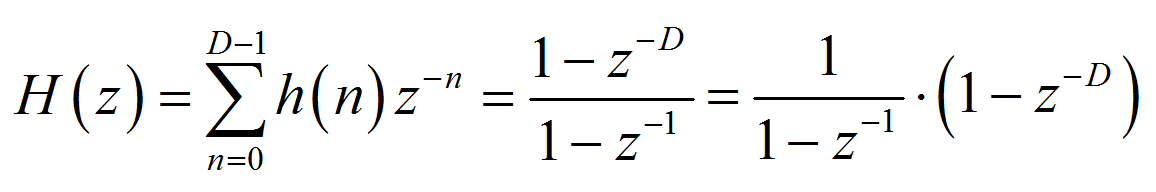
order
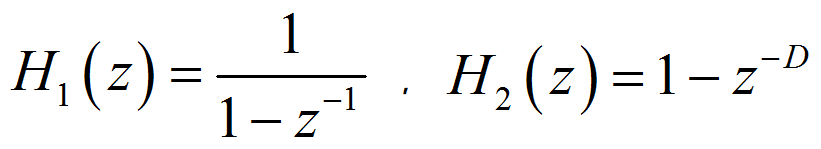
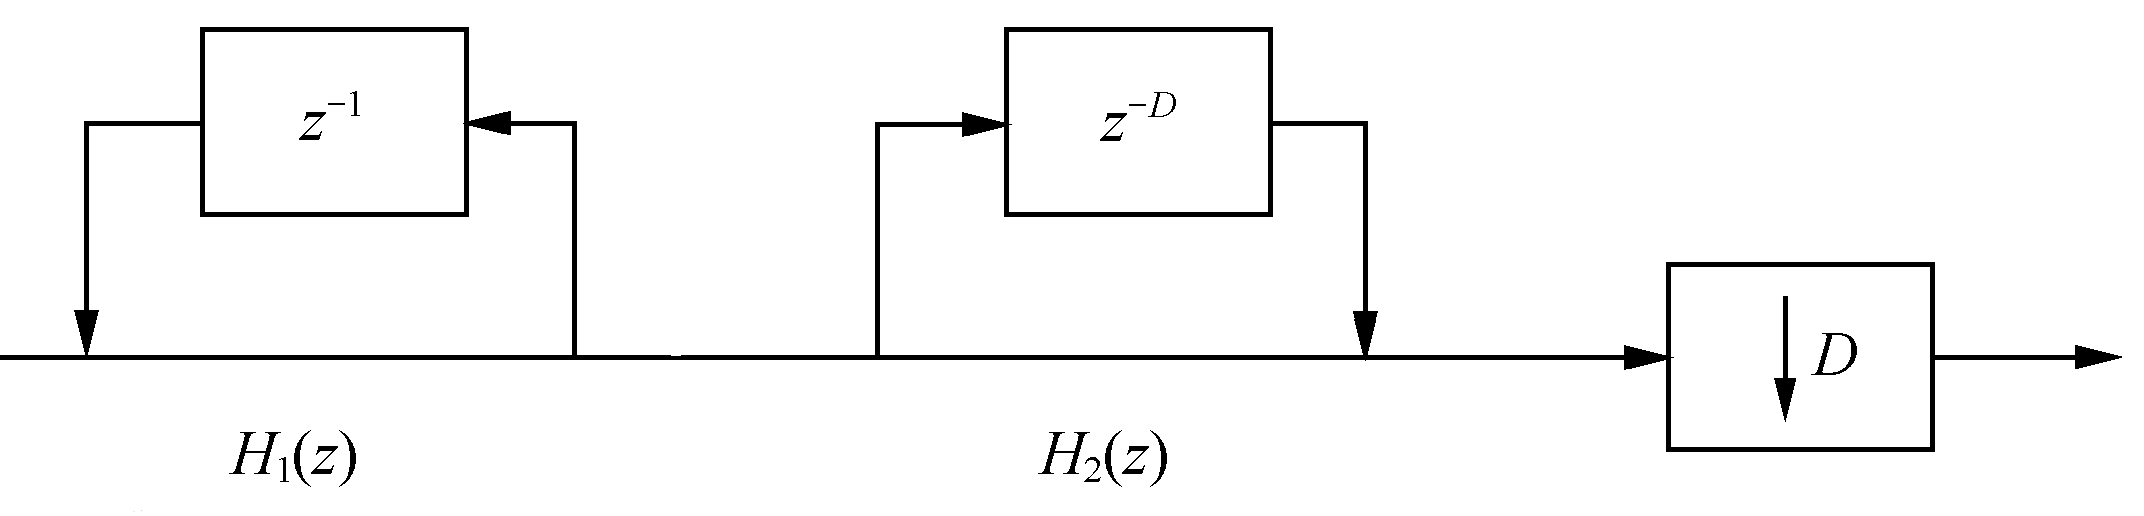
Видно, что одноступенчатый CIC-фильтр состоит из двух основных частей: интегратора и гребенчатого фильтра. Структурная схема приведена ниже:
Интегратор
Интегратор представляет собой однополюсный IIR-фильтр (фильтр с бесконечной импульсной характеристикой) с коэффициентом обратной связи 1. Его уравнение состояния и системная функция соответственно имеют вид:
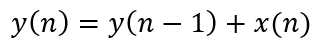
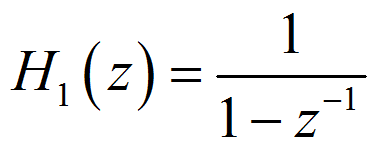
Гребенчатый фильтр
Гребенчатый фильтр является FIR-фильтром, а его уравнение состояния и системная функция соответственно имеют вид:
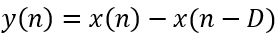
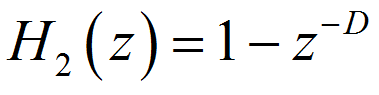
Дециматор
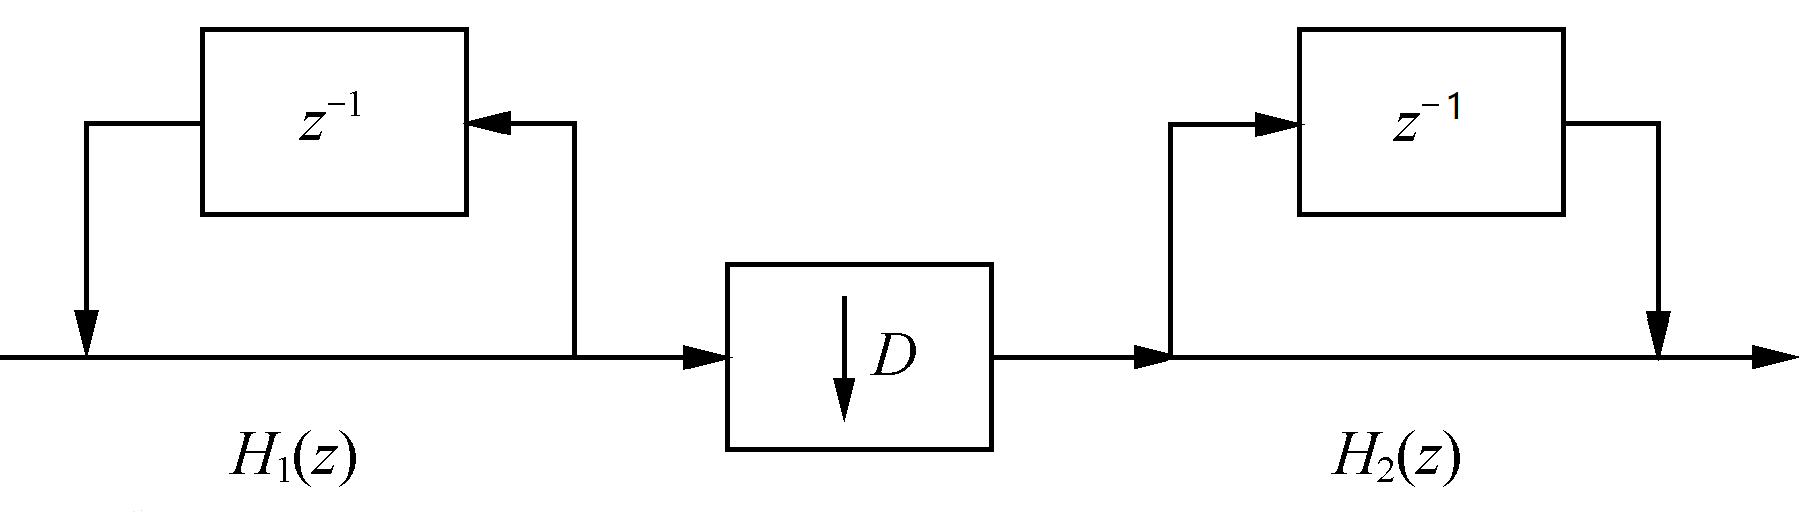
После интегратора также имеется дециматор, коэффициент децимации которого согласован с параметром задержки гребенчатого фильтра. Используя свойства z-преобразования для выполнения эквивалентного преобразования и перемещая дециматор между интегратором и гребенчатым фильтром, можно получить структуру одноступенчатого CIC-фильтра, показанную ниже.
Описание параметра
До структурного преобразования CIC-фильтра параметр D можно понимать как задержку или порядок гребенчатого фильтра; после преобразования значение D становится коэффициентом децимации, тогда как задержка гребенчатого фильтра равна 1, то есть порядок равен 1.
Многие исследователи вводят переменную M для представления задержки каждой ступени гребенчатого фильтра. В этом случае задержка гребенчатой секции уже не равна 1. Тогда системная функция гребенчатого фильтра принимает вид:
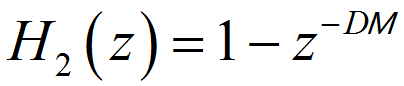
Фактически допустимо понимать DM как единое целое — как задержку одноступенчатого фильтра или как коэффициент децимации. Способ реализации или структура могут различаться, но конечные результаты одинаковы. В данном проекте задержки одноступенчатого фильтра все равны M=1, то есть коэффициент децимации и задержка фильтра совпадают.
Многоступенчатый CIC-фильтр
Подавление в полосе задерживания одноступенчатого CIC-фильтра слабое. Чтобы улучшить эффект фильтрации, при фильтрации с децимацией часто используется каскадная структура многоступенчатого CIC-фильтра.
Реализация многоступенчатого CIC-фильтра с прямым каскадированием не является оптимальной с точки зрения проектирования и ресурсов, поэтому его структуру необходимо скорректировать. Как показано ниже, интеграторы и гребенчатые фильтры перемещаются в отдельные группы, а дециматор перемещается перед гребенчатыми фильтрами. Сначала децимация, затем фильтрация позволяют сократить длину обработки данных и сэкономить аппаратные ресурсы.
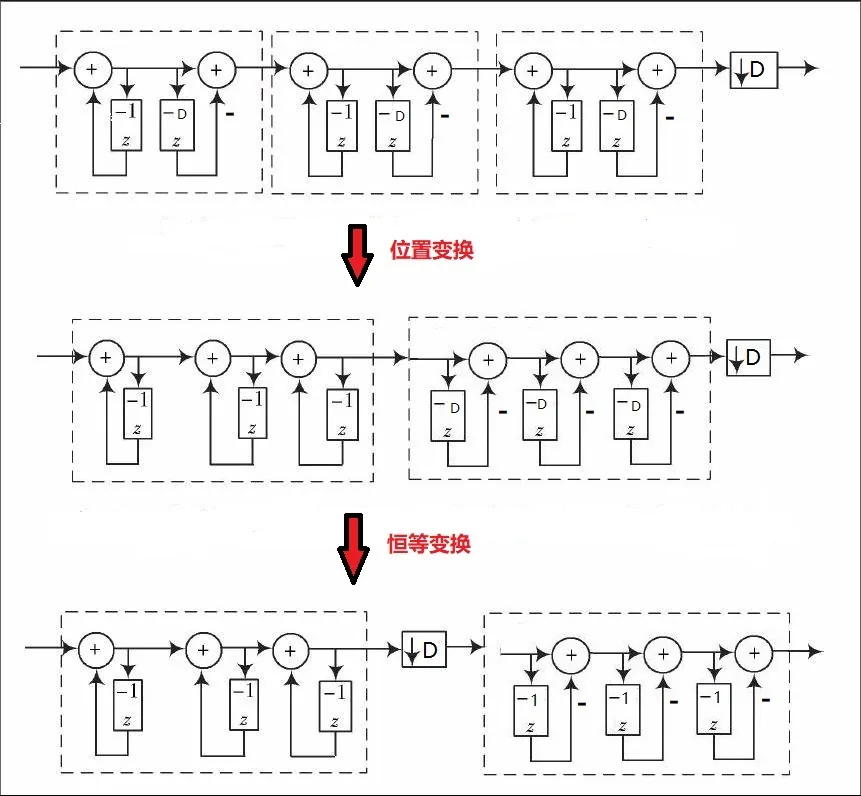
Конечно, чем больше число каскадированных ступеней, тем лучше подавление боковых лепестков, но равномерность в полосе пропускания также ухудшится. Поэтому число каскадированных ступеней не должно быть слишком большим; обычно не более 5 ступеней.
Проектирование CIC-фильтра
Описание проекта
CIC-фильтр по сути представляет собой простой фильтр нижних частот, частота среза которого равна половине частоты дискретизации, делённой на коэффициент децимации. Входной сигнал данных по-прежнему имеет частоты 7.5 MHz и 250 kHz при частоте дискретизации 50 MHz. Коэффициент децимации установлен равным 5, поэтому частота среза равна 5 MHz, что меньше 7.5 MHz, следовательно, составляющую на частоте 7.5 MHz можно отфильтровать. Параметры проектирования следующие:
输入频率:    7.5MHz 和 250KHz
采样频率:    50MHz
阻带:           5MHz
阶数:           1(M=1)
级数:           3(N=3)
Что касается разрядности промежуточного сигнала данных при интегрировании, многие источники приводят разные методы расчёта, и результаты расчёта довольно сильно различаются. Здесь мы обобщаем наиболее часто используемый метод расчёта:
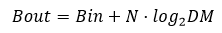
Здесь D — коэффициент децимации, M — порядок фильтра, а N — количество ступеней фильтра. Коэффициент децимации равен 5, порядок фильтра равен 1, а количество каскадированных ступеней фильтра равно 3. Если принять разрядность входного сигнала данных равной 12 bits и округлить вверх логарифмическую часть, то разрядность промежуточного сигнала после интегрирования, предотвращающая переполнение данных, составит 21 bits.
Для проекта с большим запасом, если под порядком фильтра понимать структуру прямой формы многоступенчатого CIC-фильтра до преобразования структуры, порядок фильтра можно считать равным 5, а максимальная разрядность промежуточного сигнала составит 27 bits.
Проектирование интегратора
Под управлением сигнала валидности входных данных интегратор просто выполняет накопление. Обратите внимание на разрядность данных.
Пример
module integrator
#(parameter NIN = 12,
parameter NOUT = 21)
(
input clk ,
input rstn ,
input en ,
input [NIN-1:0] din ,
output valid ,
output [NOUT-1:0] dout) ;
reg [NOUT-1:0] int_d0 ;
reg [NOUT-1:0] int_d1 ;
reg [NOUT-1:0] int_d2 ;
wire [NOUT-1:0] sxtx = {{(NOUT-NIN){1'b0}}, din} ;
//задержка разрешения ввода данных
reg [2:0] en_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
en_r <= 'b0 ;
end
else begin
en_r <= {en_r[1:0], en};
end
end
//интегратор
//этап 1
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
int_d0 <= 'b0 ;
end
else if (en) begin
int_d0 <= int_d0 + sxtx ;
end
end
//этап 2
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
int_d1 <= 'b0 ;
end
else if (en_r[0]) begin
int_d1 <= int_d1 + int_d0 ;
end
end
//stage3
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
int_d2 <= 'b0 ;
end
else if (en_r[1]) begin
int_d2 <= int_d2 + int_d1 ;
end
end
assign dout = int_d2 ;
assign valid = en_r[2];
endmodule
Проектирование дециматора
При проектировании дециматора подсчитайте выходные данные интегратора, а затем возьмите один отсчёт из каждых 5 отсчётов в качестве децимации.
Пример
#(parameter NDEC = 21)
(
input clk,
input rstn,
input en,
input [NDEC-1:0] din,
output valid,
output [NDEC-1:0] dout);
reg valid_r ;
reg [2:0] cnt ;
reg [NDEC-1:0] dout_r ;
//счётчик
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
cnt <= 3'b0;
end
else if (en) begin
if (cnt==4) begin
cnt <= 'b0 ;
end
else begin
cnt <= cnt + 1'b1 ;
end
end
end
//данные, valid
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
valid_r <= 1'b0 ;
dout_r <= 'b0 ;
end
else if (en) begin
if (cnt==4) begin
valid_r <= 1'b1 ;
dout_r <= din;
end
else begin
valid_r <= 1'b0 ;
end
end
end
assign dout = dout_r ;
assign valid = valid_r ;
endmodule
Проектирование гребенчатого фильтра
Гребенчатый фильтр — это просто FIR-фильтр первого порядка. Каждая ступень FIR-фильтра задерживает данные на один такт и затем выполняет вычитание. Поскольку коэффициенты равны ±1, умножитель не нужен.
Пример
#(parameter NIN = 21,
parameter NOUT = 17)
(
input clk,
input rstn,
input en,
input [NIN-1:0] din,
input valid,
output [NOUT-1:0] dout);
//задержка en
reg [5:0] en_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
en_r <= 'b0 ;
end
else if (en) begin
en_r <= {en_r[5:0], en} ;
end
end
reg [NOUT-1:0] d1, d1_d, d2, d2_d, d3, d3_d ;
//этап 1, как FIR-фильтр, сдвиг и сложение(вычитание),
//умножитель не нужен
always @(posedge clk or negedge rstn) begin
if (!rstn) d1 <= 'b0 ;
else if (en) d1 <= din ;
end
always @(posedge clk or negedge rstn) begin
if (!rstn) d1_d <= 'b0 ;
else if (en) d1_d <= d1 ;
end
wire [NOUT-1:0] s1_out = d1 - d1_d ;
//этап 2
always @(posedge clk or negedge rstn) begin
if (!rstn) d2 <= 'b0 ;
else if (en) d2 <= s1_out ;
end
always @(posedge clk or negedge rstn) begin
if (!rstn) d2_d <= 'b0 ;
else if (en) d2_d <= d2 ;
end
wire [NOUT-1:0] s2_out = d2 - d2_d ;
//этап 3
always @(posedge clk or negedge rstn) begin
if (!rstn) d3 <= 'b0 ;
else if (en) d3 <= s2_out ;
end
always @(posedge clk or negedge rstn) begin
if (!rstn) d3_d <= 'b0 ;
else if (en) d3_d <= d3 ;
end
wire [NOUT-1:0] s3_out = d3 - d3_d ;
//отвод выходных данных для лучшего отображения
reg [NOUT-1:0] dout_r ;
reg valid_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
dout_r <= 'b0 ;
valid_r <= 'b0 ;
end
else if (en) begin
dout_r <= s3_out ;
valid_r <= 1'b1 ;
end
else begin
valid_r <= 1'b0 ;
end
end
assign dout = dout_r ;
assign valid = valid_r ;
endmodule
Инстанцирование верхнего уровня
Создайте экземпляры интегратора, дециматора и гребенчатого фильтра отдельно в соответствии с направлением прохождения сигнала, чтобы сформировать окончательный модуль CIC-фильтра.
Конечная разрядность выходных данных гребенчатого фильтра обычно несколько меньше, чем у входного сигнала. Здесь она принята равной 17 битам. Конечно, разрядность выходных данных может быть точно такой же, как разрядность входных данных.
Пример
#(parameter NIN = 12,
parameter NMAX = 21,
parameter NOUT = 17)
(
input clk,
input rstn,
input en,
input [NIN-1:0] din,
input valid,
output [NOUT-1:0] dout);
wire [NMAX-1:0] itg_out ;
wire [NMAX-1:0] dec_out ;
wire [1:0] en_r ;
integrator #(.NIN(NIN), .NOUT(NMAX))
u_integrator (
.clk (clk),
.rstn (rstn),
.en (en),
.din (din),
.valid (en_r[0]),
.dout (itg_out));
decimation #(.NDEC(NMAX))
u_decimator (
.clk (clk),
.rstn (rstn),
.en (en_r[0]),
.din (itg_out),
.dout (dec_out),
.valid (en_r[1]));
comb #(.NIN(NMAX), .NOUT(NOUT))
u_comb (
.clk (clk),
.rstn (rstn),
.en (en_r[1]),
.din (dec_out),
.valid (valid),
.dout (dout));
endmodule
testbench
Тестбенч написан следующим образом. Его основная функция — непрерывно вводить данные смешанного сигнала синусоидальных волн 250 kHz и 7.5 MHz. Входные данные смешанного сигнала также могут быть сгенерированы с помощью MATLAB. О конкретном процессе см."Parallel FIR Filter Design"секцию.
Пример
parameter NIN = 12 ;
parameter NMAX = 21 ;
parameter NOUT = NMAX ;
reg clk ;
reg rstn ;
reg en ;
reg [NIN-1:0] din ;
wire valid ;
wire [NOUT-1:0] dout ;
//=====================================
// Генерация 50MHz clk
localparam T50M_HALF = 10000;
initial begin
clk = 1'b0 ;
forever begin
# T50M_HALF clk = ~clk ;
end
end
//============================
// сброс и завершение
initial begin
rstn = 1'b0 ;
# 30 ;
rstn = 1'b1 ;
# (T50M_HALF * 2 * 2000) ;
$finish ;
end
//=======================================
// считать данные cos в регистр
parameter SIN_DATA_NUM = 200 ;
reg [NIN-1:0] stimulus [0: SIN_DATA_NUM-1] ;
целое число i ;
initial begin
$readmemh("../tb/cosx0p25m7p5m12bit.txt", stimulus) ;
i = 0 ;
en = 0 ;
din = 0 ;
# 200 ;
forever begin
@(negedge clk) begin
en = 1 ;
din = stimulus[i] ;
if (i == SIN_DATA_NUM-1) begin
i = 0 ;
end
else begin
i = i + 1 ;
end
end
end
end
cic #(.NIN(NIN), .NMAX(NMAX), .NOUT(NOUT))
u_cic (
.clk (clk),
.rstn (rstn),
.en (en),
.din (din),
.valid (valid),
.dout (dout));
endmodule // test
Результаты моделирования
Из результатов моделирования на рисунке ниже видно, что после CIC-фильтра сигнал имеет только одну низкочастотную составляющую (250 kHz), а высокочастотный сигнал (7.5 MHz) был отфильтрован.
Однако форма сигнала не очень идеальна, что связано с такими факторами, как заданная частота среза, и с тем, что данные выводятся не непрерывно.
На этом этапе обнаружено, что сигнал данных, выводимый интегратором, также очень нерегулярен, что связано с его разрядностью.
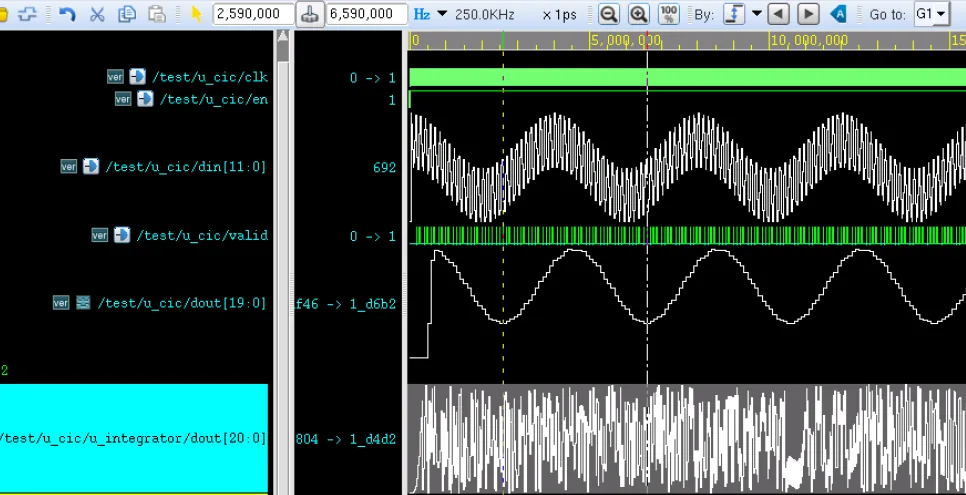
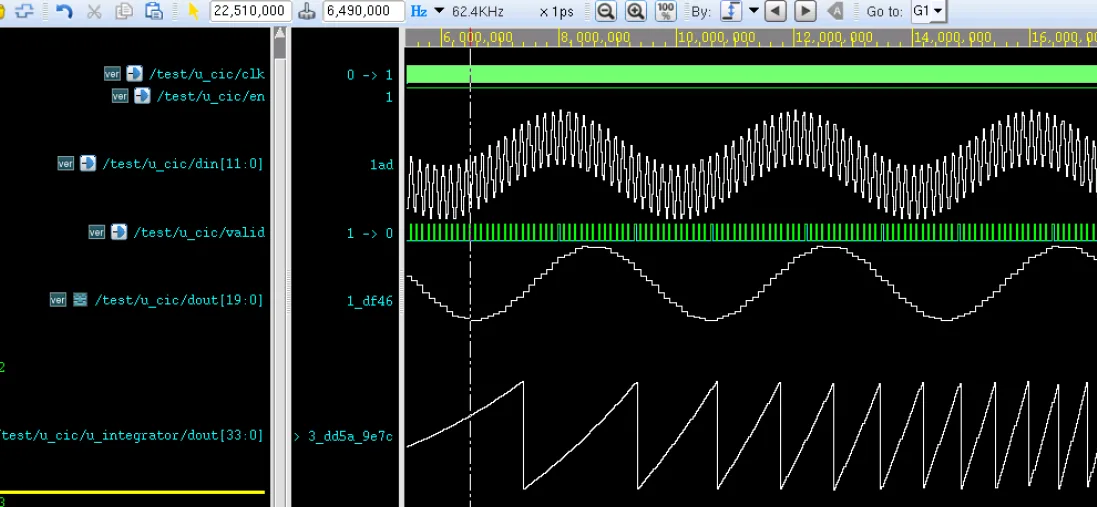
Чтобы лучше наблюдать данные, выводимые интегратором, его разрядность изменена с 21 bits на 34 bits. Результаты моделирования приведены ниже.
На этом этапе обнаружено, что выходные данные CIC-фильтра существенно не изменились, но сигнал данных, выводимый интегратором, имеет пилообразную форму, также называемую гребенчатой. Это также происхождение названия «гребенчатый фильтр».
Скачать исходный код
Скачать