Le filtre cascadé intégrateur-peigne (CIC, Cascaded Integrator Comb) est généralement utilisé dans les systèmes de conversion descendante numérique (DDC) et de conversion ascendante numérique (DUC). Le filtre CIC a une structure simple, sans multiplicateurs, uniquement des additionneurs, des intégrateurs et des registres. Il consomme peu de ressources et possède une cadence de fonctionnement élevée, permettant un filtrage à grande vitesse. Il est souvent utilisé au premier étage avec la fréquence d'échantillonnage d'entrée la plus élevée et est largement appliqué dans les systèmes de traitement du signal à débits multiples.
Principe de la DDC
Principe de fonctionnement du DDC
Le DDC est principalement constitué d'un oscillateur commandé numériquement (NCO), d'un mélangeur, de filtres, etc., comme le montre la figure suivante.
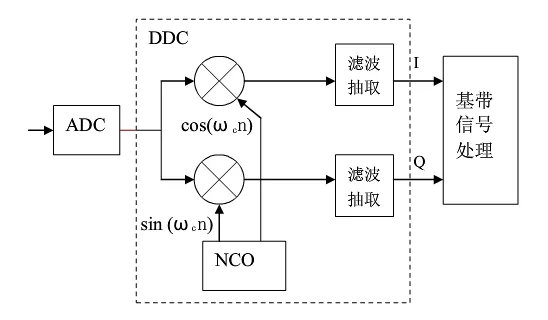
Le DDC mélange le signal de fréquence intermédiaire avec le signal de porteuse généré par l'oscillateur, ce qui décale la fréquence centrale du signal. Après décimation et filtrage, le signal d'origine est récupéré, réalisant ainsi la fonction de conversion descendante.
Lors de l'échantillonnage des données de fréquence intermédiaire, une fréquence d'échantillonnage très élevée est nécessaire pour garantir le rapport signal/bruit du signal acquis par l'ADC (convertisseur analogique-numérique). Après conversion descendante numérique, la fréquence d'échantillonnage du signal en bande de base résultant reste la fréquence d'échantillonnage de l'ADC, de sorte que le débit de données est très élevé. À ce stade, la largeur de bande effective du signal en bande de base est souvent déjà bien inférieure à la fréquence d'échantillonnage. Par conséquent, l'utilisation de la décimation et du filtrage pour convertir le débit de données, réduire la fréquence d'échantillonnage et éviter le gaspillage des ressources et les difficultés de conception devient une partie indispensable du DDC.
L'utilisation d'un filtre CIC pour le traitement des données est la méthode la plus courante dans la partie décimation et filtrage du DDC.
Théorème d'échantillonnage passe-bande
Dans un système DDC, le signal de porteuse de fréquence intermédiaire d'entrée est décalé en fréquence en fonction de la fréquence de porteuse afin d'obtenir un signal passe-bande. Si le théorème d'échantillonnage de Nyquist est encore utilisé à ce moment-là, c'est-à-dire si la fréquence d'échantillonnage est le double de la fréquence la plus élevée du signal passe-bande, alors la fréquence d'échantillonnage requise sera très élevée et la conception deviendra compliquée. Dans ce cas, la fréquence d'échantillonnage peut être déterminée selon le théorème d'échantillonnage passe-bande.
Un signal passe-bande continu à bande limitée à avec une largeur de bande de
 Soit
 , où N est le plus grand entier positif n'excédant pas
 et si la fréquence d'échantillonnage satisfait la condition :
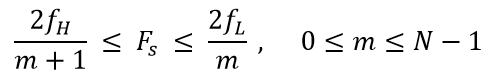
Alors le signal peut être reconstruit sans distorsion à partir de ses valeurs échantillonnées.
Lorsque m=1, le théorème d'échantillonnage passe-bande devient le théorème d'échantillonnage de Nyquist.
Une autre description du théorème d'échantillonnage passe-bande est : si la fréquence la plus élevée du signal est un multiple entier de la bande passante du signal, la fréquence d'échantillonnage doit seulement être supérieure à deux fois la bande passante du signal, et aucun repliement spectral ne se produira.
Par conséquent, la moitié de la fréquence d'échantillonnage peut être considérée comme la fréquence de coupure du filtre CIC.
Décalage du spectre DDC
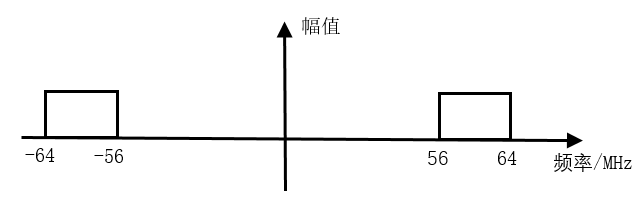
Par exemple, un signal passe-bande a une fréquence centrale de 60 MHz et une bande passante de 8 MHz, donc la plage de fréquences est de 56 MHz ~ 64 MHz, et la plage de valeurs possibles de m est de 0 ~ 7. En prenant m=1, la plage de fréquences d'échantillonnage est de 64 MHz ~ 112 MHz.
En prenant la fréquence d'échantillonnage de 80 MHz et en fixant la fréquence centrale du NCO à 20 MHz, ce qui suit présente le diagramme de décalage du spectre du signal complexe.
(1) En considérant la symétrie du spectre, le diagramme de spectre du signal complexe d'entrée est le suivant :
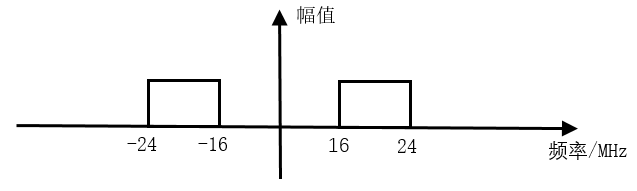
(2) Après échantillonnage à une fréquence d'échantillonnage de 80 MHz, la bande 56~64 MHz est décalée vers les bandes -24~-16 MHz et 136~144 MHz (filtrées car supérieures à la fréquence d'échantillonnage) ; la bande -64~-56 MHz est décalée vers les bandes -144~-136 MHz (filtrées car supérieures à la fréquence d'échantillonnage) et 16~24 MHz.
La distribution des bandes de fréquences après échantillonnage est la suivante :
(3) Après que le signal passe par le circuit en quadrature du NCO à 20 MHz, la bande -24~-16 MHz est décalée vers les bandes -4~4 MHz et -44~-36 MHz, et la bande 16~24 MHz est décalée vers les bandes -4~4 MHz et 36~44 MHz, comme montré ci-dessous.
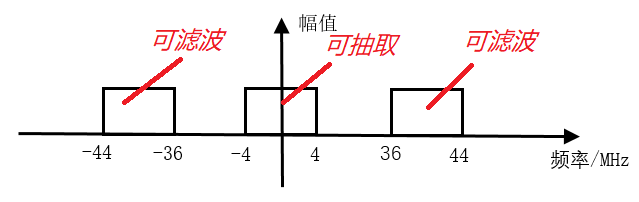
(4) À ce stade, le signal d'entrée IF a été décalé vers la bande de base à FI nulle.
Les signaux de bande à -44~-36 MHz et 36~44 MHz ne sont pas nécessaires et peuvent être filtrés. Le signal à FI nulle à -4~4 MHz a encore un débit de données de 80 MHz, donc une décimation peut être effectuée pour réduire le débit de données. Le filtrage CIC sert exactement à réaliser ce processus.
Ce qui précède a passé en revue beaucoup de contenu sur le traitement numérique du signal, servant de brique jetée pour attirer le jade — en utilisant le DDC comme introduction au CIC.
Principe du filtre CIC
Filtre CIC à un étage
Soit D le facteur de décimation du filtre, alors la réponse impulsionnelle du filtre à un étage est :
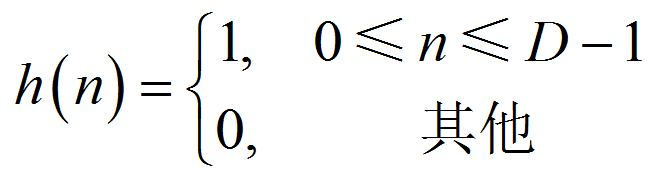
En lui appliquant la transformée en z, on peut obtenir la fonction de transfert du filtre CIC à un étage comme suit :
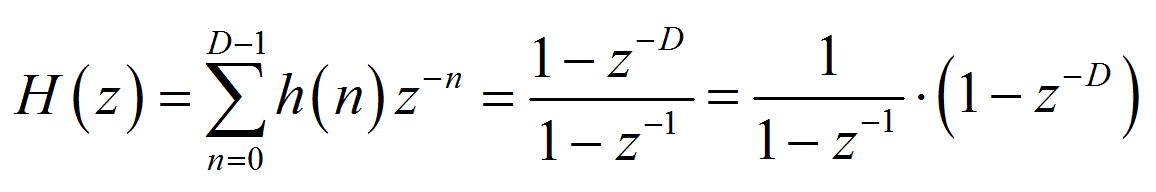
order
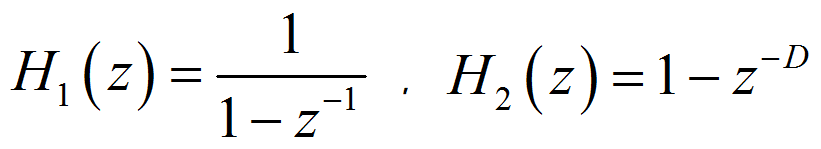
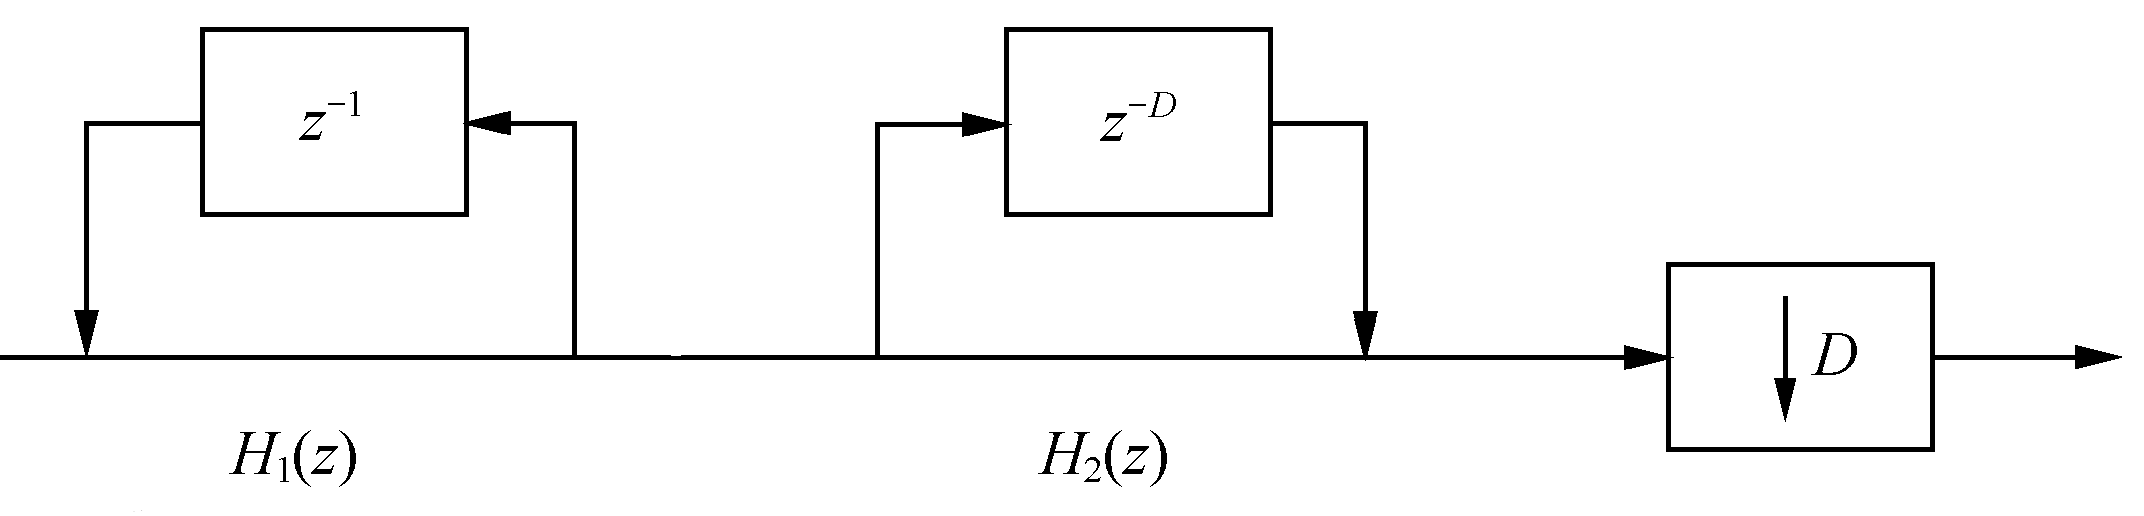
On peut voir que le filtre CIC à un étage se compose de deux parties de base : la partie intégrateur et la partie peigne. Le schéma de structure est le suivant :
Intégrateur
L'intégrateur est un filtre IIR (réponse impulsionnelle infinie) à pôle unique avec un coefficient de rétroaction de 1. Son équation d'état et sa fonction de transfert sont respectivement :
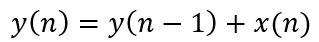
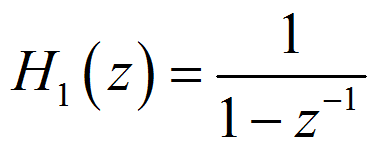
Filtre en peigne
Le filtre en peigne est un filtre FIR, et son équation d'état et sa fonction de transfert sont respectivement :
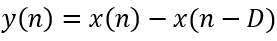
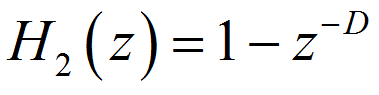
Décimateur
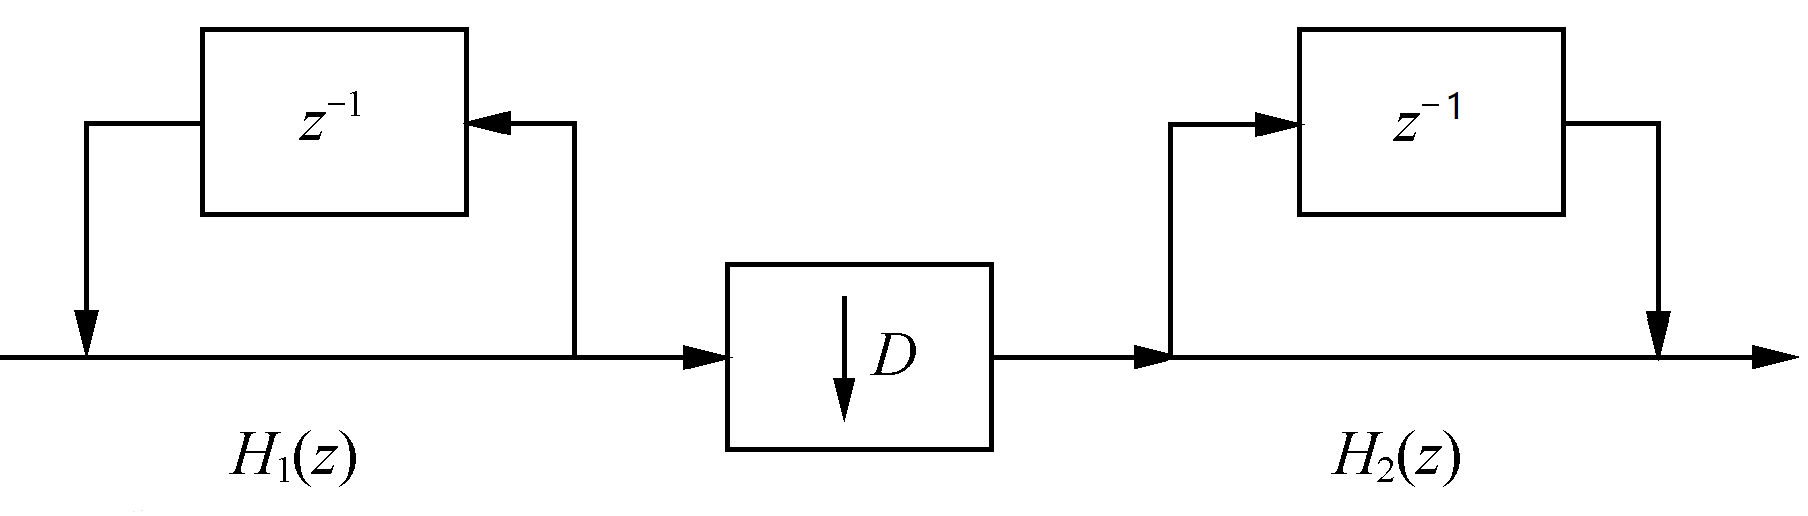
Après l'intégrateur, il y a aussi un décimateur, dont le facteur de décimation est cohérent avec le paramètre de retard du filtre en peigne. En utilisant les propriétés de la transformée en z pour effectuer une transformation équivalente et déplacer le décimateur entre l'intégrateur et le filtre en peigne, on peut obtenir la structure du filtre CIC à un étage, comme montré ci-dessous.
Description du paramètre
Avant la transformation de structure du filtre CIC, le paramètre D peut être compris comme le retard ou l'ordre du filtre en peigne ; après la transformation, la signification de D devient le facteur de décimation, tandis que le retard du filtre en peigne est 1, c'est-à-dire que l'ordre est 1.
De nombreux chercheurs introduisent une variable M pour représenter le retard de chaque étage du filtre en peigne. Dans ce cas, le retard de la section en peigne n'est plus 1. Alors la fonction système du filtre en peigne devient :
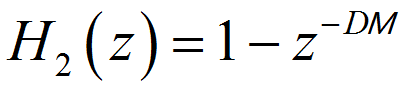
En fait, il est acceptable de comprendre DM dans son ensemble comme le retard du filtre à un étage ou comme le facteur de décimation. La méthode d'implémentation ou la structure peut être différente, mais les résultats finaux sont les mêmes. Dans cette conception, les retards des filtres à un étage sont tous M=1, c'est-à-dire que le facteur de décimation et le retard du filtre sont identiques.
Filtre CIC multi-étages
L'atténuation de la bande d'arrêt d'un filtre CIC à un seul étage est médiocre. Afin d'améliorer l'effet de filtrage, une structure en cascade de filtres CIC multi-étages est souvent utilisée dans le filtrage par décimation.
L'implémentation d'un filtre CIC multi-étages directement en cascade n'est pas optimale en termes de conception et de ressources, sa structure doit donc être ajustée. Comme montré ci-dessous, les intégrateurs et les filtres en peigne sont déplacés dans des groupes séparés, et le décimateur est déplacé avant les filtres en peigne. Décimer d'abord puis filtrer permet de réduire la longueur du traitement des données et d'économiser les ressources matérielles.
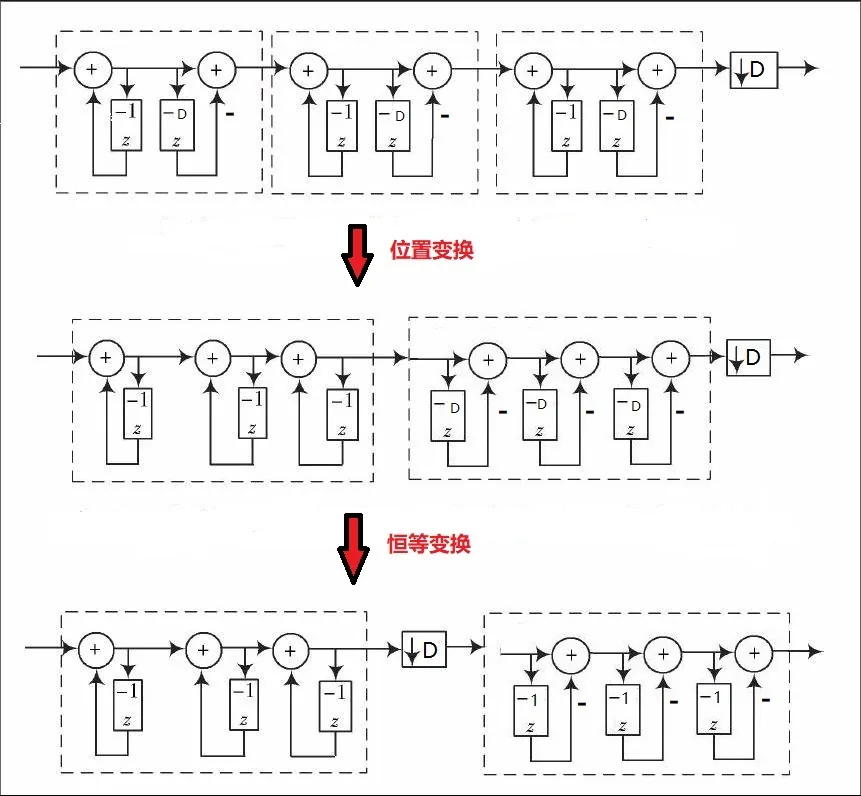
Bien sûr, plus le nombre d'étages en cascade est grand, meilleure est la suppression des lobes secondaires, mais la planéité dans la bande passante se dégradera également. Par conséquent, le nombre d'étages en cascade ne doit pas être trop élevé ; généralement au maximum 5 étages.
Conception de filtre CIC
Description de la conception
Le filtre CIC est essentiellement un simple filtre passe-bas dont la fréquence de coupure est la moitié de la fréquence d'échantillonnage divisée par le facteur de décimation. Le signal de données d'entrée est toujours de 7.5 MHz et 250 kHz, avec une fréquence d'échantillonnage de 50 MHz. Le facteur de décimation est fixé à 5, donc la fréquence de coupure est de 5 MHz, ce qui est inférieur à 7.5 MHz, de sorte que la composante à 7.5 MHz peut être filtrée. Les paramètres de conception sont les suivants :
输入频率:    7.5MHz 和 250KHz
采样频率:    50MHz
阻带:           5MHz
阶数:           1(M=1)
级数:           3(N=3)
En ce qui concerne la largeur de bits du signal de données intermédiaire pendant l'intégration, de nombreuses sources donnent des méthodes de calcul différentes, et les résultats de calcul sont assez différents. Nous résumons ici la méthode de calcul la plus couramment utilisée :
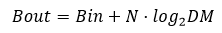
Parmi eux, D est le facteur de décimation, M est l'ordre du filtre, et N est le nombre d'étages du filtre. Le facteur de décimation est 5, l'ordre du filtre est 1, et le nombre d'étages de filtre en cascade est 3. En prenant la largeur de données du signal d'entrée comme 12 bits, et en arrondissant à l'entier supérieur la partie logarithmique, la largeur de bits du signal intermédiaire après intégration qui évite le débordement de données est de 21 bits.
Pour une conception avec plus de marge, si l'ordre du filtre est compris comme la structure de forme directe du filtre CIC multi-étages avant transformation de structure, l'ordre du filtre peut être considéré comme 5, et la largeur de bits maximale du signal intermédiaire est de 27 bits.
Conception de l'intégrateur
Sous le contrôle du signal de validité des données d'entrée, l'intégrateur effectue simplement une accumulation. Faites attention à la largeur de bits des données.
Exemple
module integrator
#(parameter NIN = 12,
parameter NOUT = 21)
(
input clk ,
input rstn ,
input en ,
input [NIN-1:0] din ,
output valid ,
output [NOUT-1:0] dout) ;
reg [NOUT-1:0] int_d0 ;
reg [NOUT-1:0] int_d1 ;
reg [NOUT-1:0] int_d2 ;
wire [NOUT-1:0] sxtx = {{(NOUT-NIN){1'b0}}, din} ;
//délai d'activation de l'entrée de données
reg [2:0] en_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
en_r <= 'b0 ;
end
else begin
en_r <= {en_r[1:0], en};
end
end
//intégrateur
//étape1
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
int_d0 <= 'b0 ;
end
else if (en) begin
int_d0 <= int_d0 + sxtx ;
end
end
//étape2
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
int_d1 <= 'b0 ;
end
else if (en_r[0]) begin
int_d1 <= int_d1 + int_d0 ;
end
end
//étape3
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
int_d2 <= 'b0 ;
end
else if (en_r[1]) begin
int_d2 <= int_d2 + int_d1 ;
end
end
assign dout = int_d2 ;
assign valid = en_r[2];
endmodule
Conception du décimateur
Lors de la conception du décimateur, comptez les données de sortie de l'intégrateur, puis prenez un échantillon tous les 5 échantillons pour la décimation.
Exemple
#(parameter NDEC = 21)
(
input clk,
input rstn,
input en,
input [NDEC-1:0] din,
output valid,
output [NDEC-1:0] dout);
reg valid_r ;
reg [2:0] cnt ;
reg [NDEC-1:0] dout_r ;
//compteur
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
cnt <= 3'b0;
end
else if (en) begin
if (cnt==4) begin
cnt <= 'b0 ;
end
else begin
cnt <= cnt + 1'b1 ;
end
end
end
//données, valide
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
valid_r <= 1'b0 ;
dout_r <= 'b0 ;
end
else if (en) begin
if (cnt==4) begin
valid_r <= 1'b1 ;
dout_r <= din;
end
else begin
valid_r <= 1'b0 ;
end
end
end
assign dout = dout_r ;
assign valid = valid_r ;
endmodule
Conception d'un filtre en peigne
Le filtre en peigne est simplement un filtre FIR du premier ordre. Chaque étage du filtre FIR retarde les données d'un cycle d'horloge, puis effectue une soustraction. Comme les coefficients sont ±1, aucun multiplicateur n'est nécessaire.
Exemple
#(parameter NIN = 21,
parameter NOUT = 17)
(
input clk,
input rstn,
input en,
input [NIN-1:0] din,
input valid,
output [NOUT-1:0] dout);
//retard de en
reg [5:0] en_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
en_r <= 'b0 ;
end
else if (en) begin
en_r <= {en_r[5:0], en} ;
end
end
reg [NOUT-1:0] d1, d1_d, d2, d2_d, d3, d3_d ;
//étage 1, en tant que filtre FIR, décalage et ajout(soustraction),
//pas besoin de multiplicateur
always @(posedge clk or negedge rstn) begin
if (!rstn) d1 <= 'b0 ;
else if (en) d1 <= din ;
end
always @(posedge clk or negedge rstn) begin
if (!rstn) d1_d <= 'b0 ;
else if (en) d1_d <= d1 ;
end
wire [NOUT-1:0] s1_out = d1 - d1_d ;
//étape 2
always @(posedge clk or negedge rstn) begin
if (!rstn) d2 <= 'b0 ;
else if (en) d2 <= s1_out ;
end
always @(posedge clk or negedge rstn) begin
if (!rstn) d2_d <= 'b0 ;
else if (en) d2_d <= d2 ;
end
wire [NOUT-1:0] s2_out = d2 - d2_d ;
//étape 3
always @(posedge clk or negedge rstn) begin
if (!rstn) d3 <= 'b0 ;
else if (en) d3 <= s2_out ;
end
always @(posedge clk or negedge rstn) begin
if (!rstn) d3_d <= 'b0 ;
else if (en) d3_d <= d3 ;
end
wire [NOUT-1:0] s3_out = d3 - d3_d ;
//prélever les données de sortie pour un meilleur affichage
reg [NOUT-1:0] dout_r ;
reg valid_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
dout_r <= 'b0 ;
valid_r <= 'b0 ;
end
else if (en) begin
dout_r <= s3_out ;
valid_r <= 1'b1 ;
end
else begin
valid_r <= 1'b0 ;
end
end
assign dout = dout_r ;
assign valid = valid_r ;
endmodule
Instanciation de niveau supérieur
Instanciez l'intégrateur, le décimateur et le filtre en peigne séparément selon le sens du flux du signal pour former le module de filtre CIC final.
La largeur de bits de sortie finale du filtre en peigne est généralement un peu plus petite que celle du signal d'entrée. Ici, elle est fixée à 17 bits. Bien sûr, la largeur de bits de sortie peut être exactement identique à la largeur de bits des données d'entrée.
Exemple
#(parameter NIN = 12,
parameter NMAX = 21,
parameter NOUT = 17)
(
input clk,
input rstn,
input en,
input [NIN-1:0] din,
input valid,
output [NOUT-1:0] dout);
wire [NMAX-1:0] itg_out ;
wire [NMAX-1:0] dec_out ;
wire [1:0] en_r ;
integrator #(.NIN(NIN), .NOUT(NMAX))
u_integrator (
.clk (clk),
.rstn (rstn),
.en (en),
.din (din),
.valid (en_r[0]),
.dout (itg_out));
decimation #(.NDEC(NMAX))
u_decimator (
.clk (clk),
.rstn (rstn),
.en (en_r[0]),
.din (itg_out),
.dout (dec_out),
.valid (en_r[1]));
comb #(.NIN(NMAX), .NOUT(NOUT))
u_comb (
.clk (clk),
.rstn (rstn),
.en (en_r[1]),
.din (dec_out),
.valid (valid),
.dout (dout));
endmodule
testbench
Le banc de test est écrit comme suit. Sa fonction principale est d'injecter en continu les données de signal mixte des ondes sinusoïdales de 250 kHz et 7.5 MHz. Les données de signal mixte d'entrée peuvent également être générées par MATLAB. Pour le processus spécifique, reportez-vous à"Conception de filtre FIR parallèle"section.
Exemple
parameter NIN = 12 ;
parameter NMAX = 21 ;
parameter NOUT = NMAX ;
reg clk ;
reg rstn ;
reg en ;
reg [NIN-1:0] din ;
wire valid ;
wire [NOUT-1:0] dout ;
//=====================================
// génération de clk à 50MHz
localparam T50M_HALF = 10000;
initial begin
clk = 1'b0 ;
forever begin
# T50M_HALF clk = ~clk ;
end
end
//============================
// réinitialiser et terminer
initial begin
rstn = 1'b0 ;
# 30 ;
rstn = 1'b1 ;
# (T50M_HALF * 2 * 2000) ;
$finish ;
end
//=======================================
// lire les données cos dans le registre
parameter SIN_DATA_NUM = 200 ;
reg [NIN-1:0] stimulus [0: SIN_DATA_NUM-1] ;
entier i ;
initial begin
$readmemh("../tb/cosx0p25m7p5m12bit.txt", stimulus) ;
i = 0 ;
en = 0 ;
din = 0 ;
# 200 ;
forever begin
@(negedge clk) begin
en = 1 ;
din = stimulus[i] ;
if (i == SIN_DATA_NUM-1) begin
i = 0 ;
end
else begin
i = i + 1 ;
end
end
end
end
cic #(.NIN(NIN), .NMAX(NMAX), .NOUT(NOUT))
u_cic (
.clk (clk),
.rstn (rstn),
.en (en),
.din (din),
.valid (valid),
.dout (dout));
endmodule // test
Résultats de simulation
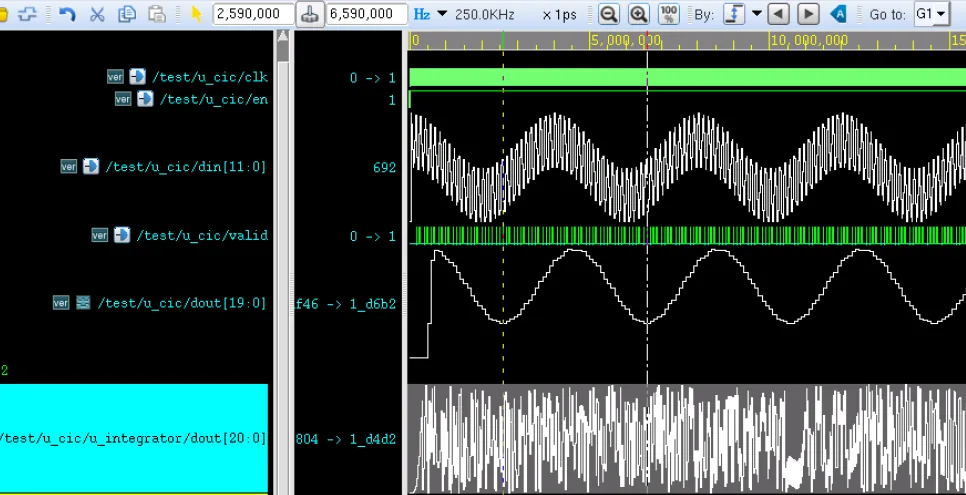
D'après les résultats de simulation de la figure ci-dessous, on peut voir qu'après le filtre CIC, le signal ne présente qu'une seule composante basse fréquence (250 kHz), et que le signal haute fréquence (7.5 MHz) a été éliminé.
Cependant, la forme d'onde n'est pas très parfaite, ce qui est lié à des facteurs tels que la fréquence de coupure conçue et le fait que les données ne sont pas émises en continu.
À ce stade, on constate que le signal de données émis par l'intégrateur est également très irrégulier, ce qui est lié à sa largeur de bits.
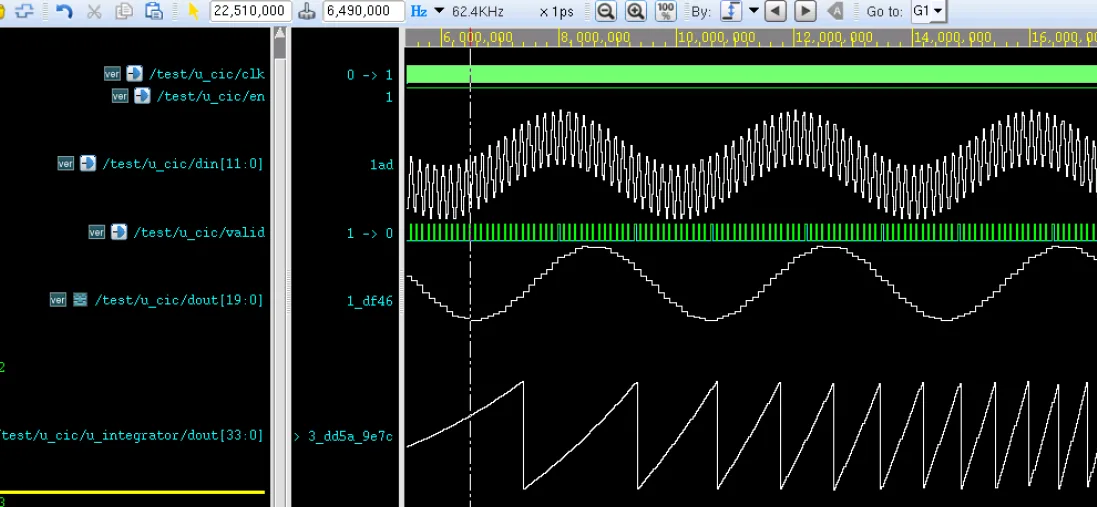
Afin de mieux observer les données émises par l'intégrateur, sa largeur de bits est modifiée de 21 bits à 34 bits. Les résultats de simulation sont les suivants.
À ce stade, on constate que les données de sortie du filtre CIC n'ont pas changé de manière substantielle, mais que le signal de données émis par l'intégrateur présente une forme en dents de scie, également appelée forme de peigne. C'est aussi l'origine du nom « filtre en peigne ».
Téléchargement du code source
Téléchargement