Der kaskadierte Integrator-Kamm-Filter (CIC, Cascaded Integrator Comb) wird im Allgemeinen in Systemen für digitale Abwärtskonvertierung (DDC) und digitale Aufwärtskonvertierung (DUC) eingesetzt. Der CIC-Filter hat eine einfache Struktur, ohne Multiplizierer, nur Addierer, Integratoren und Register. Er benötigt wenige Ressourcen und weist eine hohe Operationsrate auf, was eine Hochgeschwindigkeitsfilterung ermöglicht. Er wird häufig in der ersten Stufe mit der höchsten Eingangsabtastrate verwendet und ist in Mehrraten-Signalverarbeitungssystemen weit verbreitet.
DDC-Prinzip
DDC-Arbeitsprinzip
DDC besteht hauptsächlich aus einem numerisch gesteuerten Oszillator (NCO), einem Mischer, Filtern und so weiter, wie in der folgenden Abbildung dargestellt.
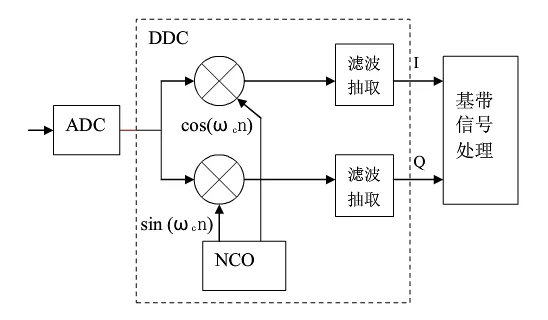
DDC mischt das Zwischenfrequenzsignal mit dem vom Oszillator erzeugten Trägersignal und verschiebt die Mittenfrequenz des Signals. Nach Dezimation und Filterung wird das ursprüngliche Signal wiederhergestellt, wodurch die Abwärtskonvertierungsfunktion realisiert wird.
Beim Abtasten von ZF-Daten ist eine sehr hohe Abtastfrequenz erforderlich, um das Signal-Rausch-Verhältnis des vom ADC (Analog-Digital-Umsetzer) erfassten Signals sicherzustellen. Nach der digitalen Abwärtskonvertierung ist die Abtastfrequenz des resultierenden Basisbandsignals weiterhin die ADC-Abtastfrequenz, daher ist die Datenrate sehr hoch. Zu diesem Zeitpunkt ist die effektive Bandbreite des Basisbandsignals oft bereits viel kleiner als die Abtastfrequenz. Daher wird die Verwendung von Dezimation und Filterung zur Umwandlung der Datenrate, zur Verringerung der Abtastrate und zur Vermeidung von Ressourcenverschwendung und Designschwierigkeiten zu einem unverzichtbaren Bestandteil von DDC.
Der Einsatz eines CIC-Filters zur Datenverarbeitung ist die gebräuchlichste Methode im Dezimations- und Filterabschnitt von DDC.
Bandpass-Abtasttheorem
In einem DDC-System wird das eingegebene ZF-Trägersignal entsprechend der Trägerfrequenz frequenzverschoben, um ein Bandpasssignal zu erhalten. Wenn zu diesem Zeitpunkt noch das Nyquist-Abtasttheorem verwendet wird, das heißt, die Abtastfrequenz ist das Zweifache der höchsten Frequenz des Bandpasssignals, dann wäre die erforderliche Abtastfrequenz sehr hoch und der Entwurf würde kompliziert werden. In diesem Fall kann die Abtastfrequenz gemäß dem Bandpass-Abtasttheorem bestimmt werden.
Ein kontinuierliches Bandpasssignal, bandbegrenzt auf mit einer Bandbreite von
 Lassen
 , wobei N die größte positive ganze Zahl ist, die nicht größer als
 und wenn die Abtastfrequenz die Bedingung erfüllt:
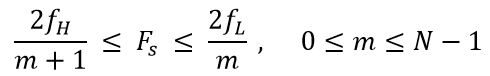
Dann kann das Signal aus seinen Abtastwerten verzerrungsfrei rekonstruiert werden.
Wenn m=1 ist, wird das Bandpass-Abtasttheorem zum Nyquist-Abtasttheorem.
Eine andere Beschreibung des Bandpass-Abtasttheorems lautet: Wenn die höchste Frequenz des Signals ein ganzzahliges Vielfaches der Signalbandbreite ist, muss die Abtastfrequenz nur größer als das Doppelte der Signalbandbreite sein, und es tritt kein spektrales Aliasing auf.
Daher kann die halbe Abtastfrequenz als Grenzfrequenz des CIC-Filters betrachtet werden.
DDC-Spektrumverschiebung
Zum Beispiel hat ein Bandpasssignal eine Mittenfrequenz von 60 MHz und eine Bandbreite von 8 MHz, sodass der Frequenzbereich 56 MHz ~ 64 MHz beträgt und der mögliche Wertebereich von m 0 ~ 7 ist. Mit m=1 beträgt der Abtastfrequenzbereich 64 MHz ~ 112 MHz.
Unter Annahme einer Abtastfrequenz von 80 MHz und einer NCO-Mittenfrequenz von 20 MHz wird im Folgenden das Diagramm der Spektrumverschiebung des komplexen Signals erörtert.
(1) Unter Berücksichtigung der Symmetrie des Spektrums sieht das Spektrumdiagramm des komplexen Eingangssignals wie folgt aus:
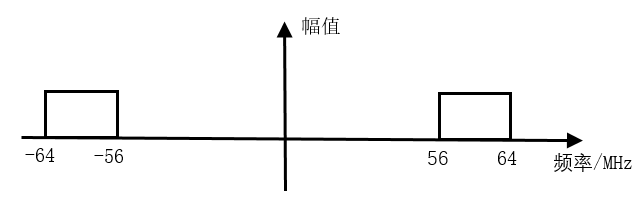
(2) Nach der Abtastung mit einer Abtastfrequenz von 80 MHz wird das Band 56~64 MHz in die Bänder -24~-16 MHz und 136~144 MHz verschoben (herausgefiltert, da höher als die Abtastfrequenz); das Band -64~-56 MHz wird in die Bänder -144~-136 MHz (herausgefiltert, da höher als die Abtastfrequenz) und 16~24 MHz verschoben.
Die Frequenzbandverteilung nach der Abtastung ist wie folgt:
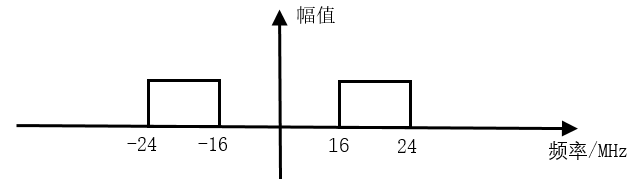
(3) Nachdem das Signal die Quadratur-Schaltung des 20-MHz-NCO durchlaufen hat, wird das Band -24~-16 MHz in die Bänder -4~4 MHz und -44~-36 MHz verschoben, und das Band 16~24 MHz wird in die Bänder -4~4 MHz und 36~44 MHz verschoben, wie unten gezeigt.
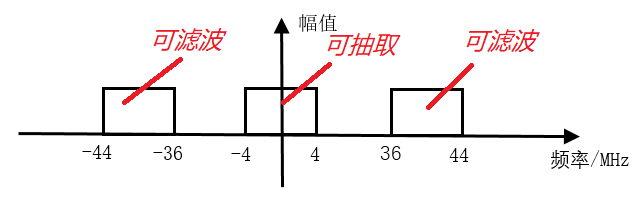
(4) Zu diesem Zeitpunkt wurde das ZF-Eingangssignal in das Zero-IF-Basisband verschoben.
Die Bandsignale bei -44~-36 MHz und 36~44 MHz werden nicht benötigt und können herausgefiltert werden. Das Zero-IF-Signal bei -4~4 MHz hat noch eine Datenrate von 80 MHz, daher kann eine Dezimierung durchgeführt werden, um die Datenrate zu reduzieren. Die CIC-Filterung dient genau dazu, diesen Prozess durchzuführen.
Das Obige hat viele Inhalte zur digitalen Signalverarbeitung behandelt und dient als Anstoß – DDC als Einstieg in CIC.
CIC-Filter-Prinzip
Einstufiges CIC-Filter
Sei D der Dezimationsfaktor des Filters, dann lautet die Impulsantwort des einstufigen Filters:
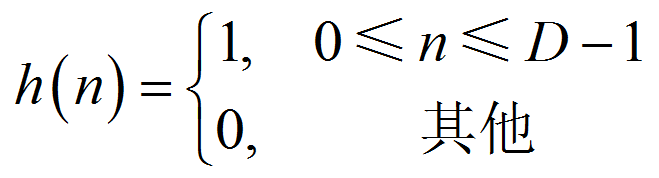
Durch Anwendung der z-Transformation erhält man die Systemfunktion des einstufigen CIC-Filters:
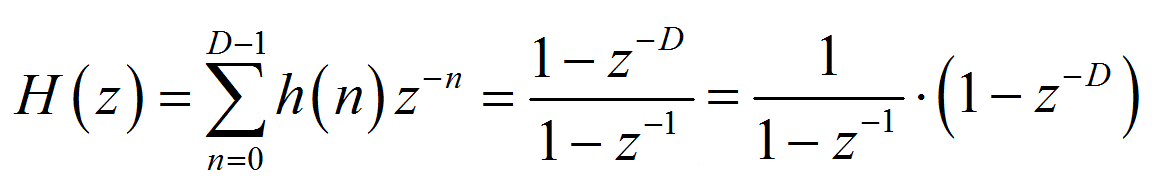
order
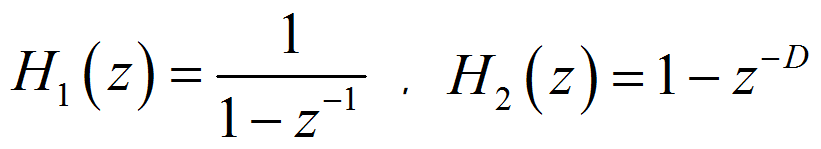
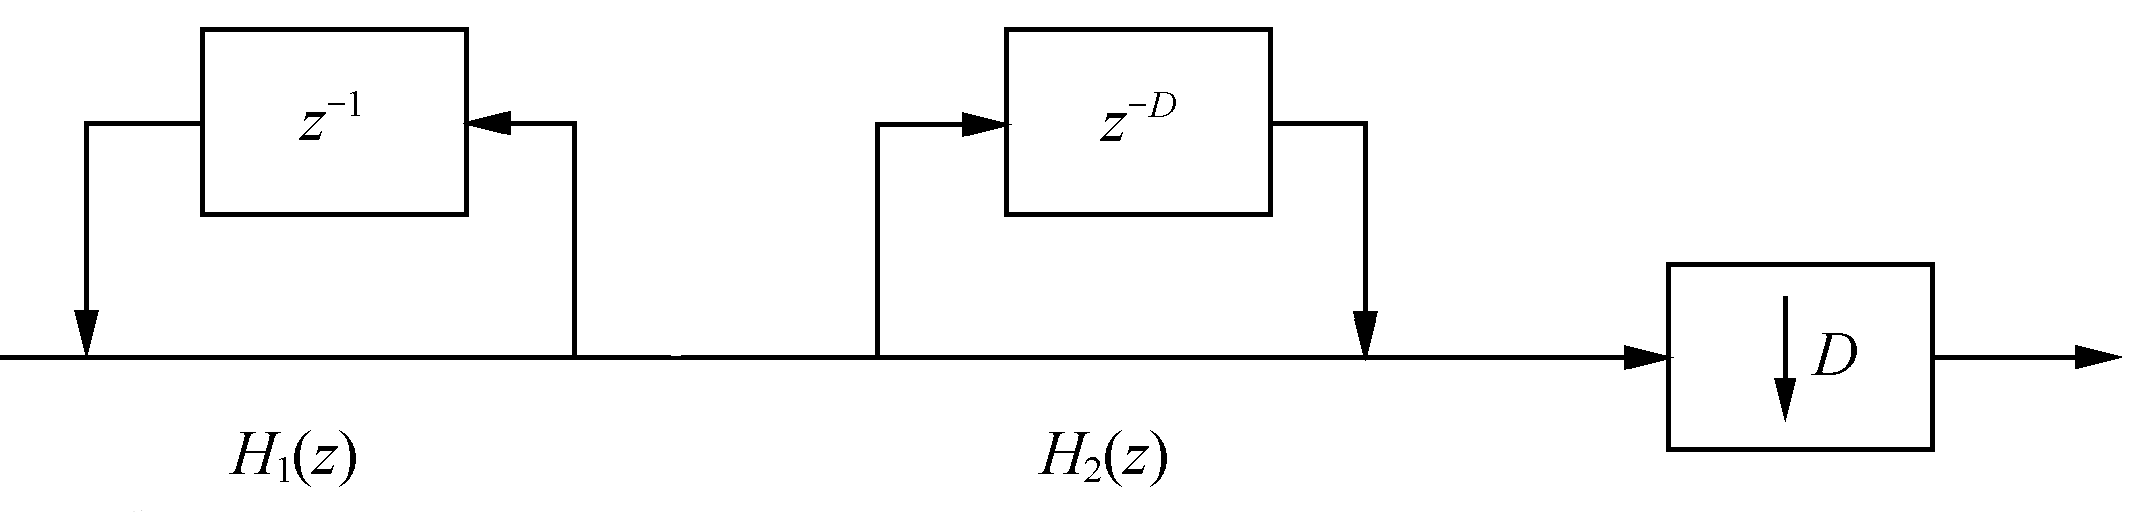
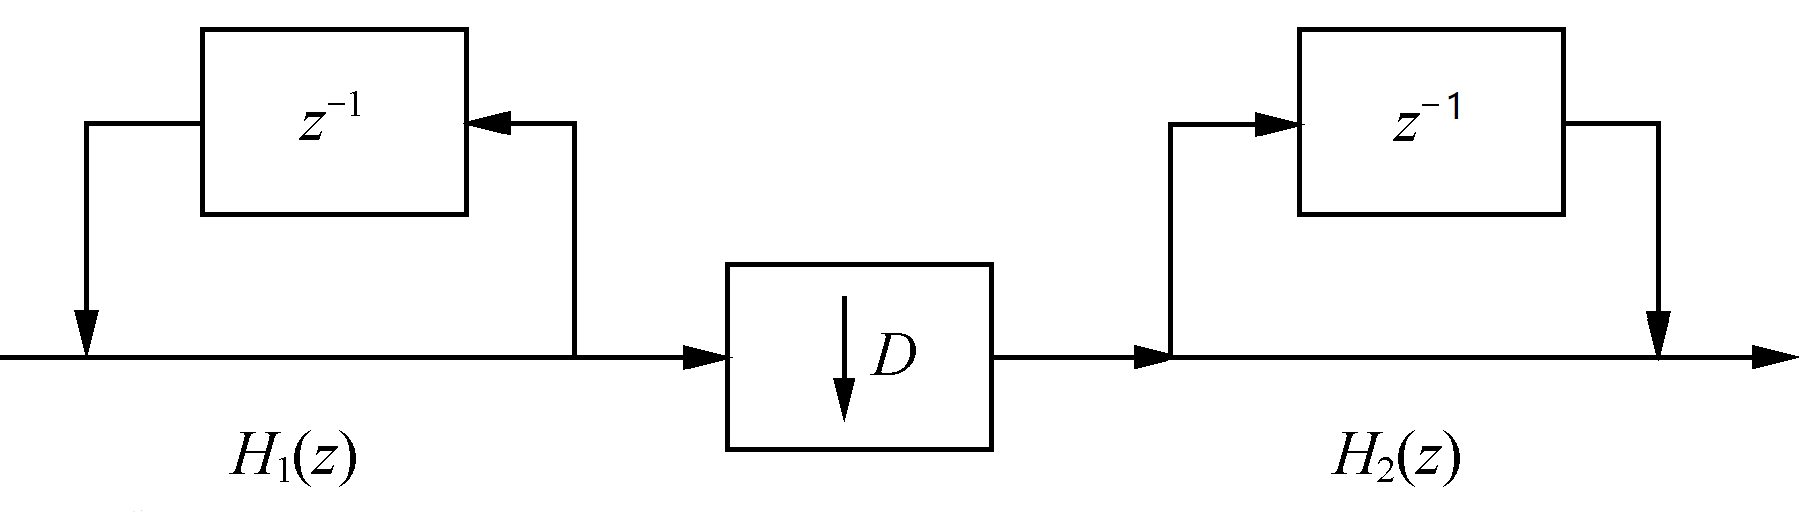
Es ist zu erkennen, dass das einstufige CIC-Filter aus zwei grundlegenden Teilen besteht: dem Integrator-Teil und dem Kamm-Teil. Das Strukturbild ist wie folgt:
Integrator
Der Integrator ist ein einpoliges IIR-Filter (Infinite Impulse Response) mit einem Rückkopplungskoeffizienten von 1. Seine Zustandsgleichung und Systemfunktion lauten jeweils:
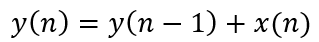
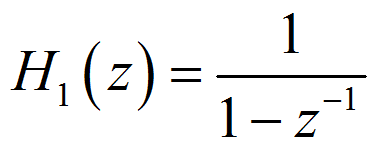
Kammfilter
Der Kammfilter ist ein FIR-Filter, und seine Zustandsgleichung und Systemfunktion lauten jeweils:
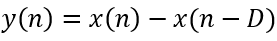
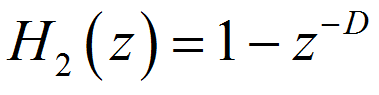
Dezimierer
Nach dem Integrator gibt es außerdem einen Dezimierer, dessen Dezimationsfaktor mit dem Verzögerungsparameter des Kammfilters übereinstimmt. Durch die Nutzung der Eigenschaften der z-Transformation, um eine äquivalente Transformation durchzuführen, und das Verschieben des Dezimierers zwischen den Integrator und das Kammfilter, kann die Struktur des einstufigen CIC-Filters erhalten werden, wie unten gezeigt.
Parameterbeschreibung
Vor der Strukturtransformation des CIC-Filters kann der Parameter D als Verzögerung oder Ordnung des Kammfilters verstanden werden; nach der Transformation wird die Bedeutung von D zum Dezimationsfaktor, während die Verzögerung des Kammfilters 1 beträgt, das heißt, die Ordnung ist 1.
Viele Wissenschaftler führen eine Variable M ein, um die Verzögerung jeder Stufe des Kammfilters darzustellen. In diesem Fall ist die Verzögerung des Kammabschnitts nicht mehr 1. Dann wird die Systemfunktion des Kammfilters zu:
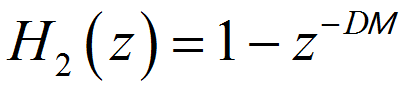
Tatsächlich ist es akzeptabel, DM als Ganzes als die Verzögerung des einstufigen Filters oder als den Dezimationsfaktor zu verstehen. Die Implementierungsmethode oder Struktur kann unterschiedlich sein, aber die Endergebnisse sind dieselben. In diesem Entwurf sind die Verzögerungen des einstufigen Filters alle M=1, das heißt, der Dezimationsfaktor und die Filterverzögerung sind gleich.
Mehrstufiges CIC-Filter
Die Sperrbanddämpfung eines einstufigen CIC-Filters ist schlecht. Um die Filterwirkung zu verbessern, wird bei der Dezimationsfilterung häufig eine mehrstufige CIC-Filter-Kaskadenstruktur verwendet.
Die Implementierung eines mehrstufigen direkt kaskadierten CIC-Filters ist in Bezug auf Entwurf und Ressourcen nicht optimal, daher muss seine Struktur angepasst werden. Wie unten gezeigt, werden die Integratoren und Kammfilter in getrennte Gruppen verschoben und der Dezimator vor die Kammfilter verschoben. Zuerst zu dezimieren und dann zu filtern kann die Länge der Datenverarbeitung reduzieren und Hardwareressourcen sparen.
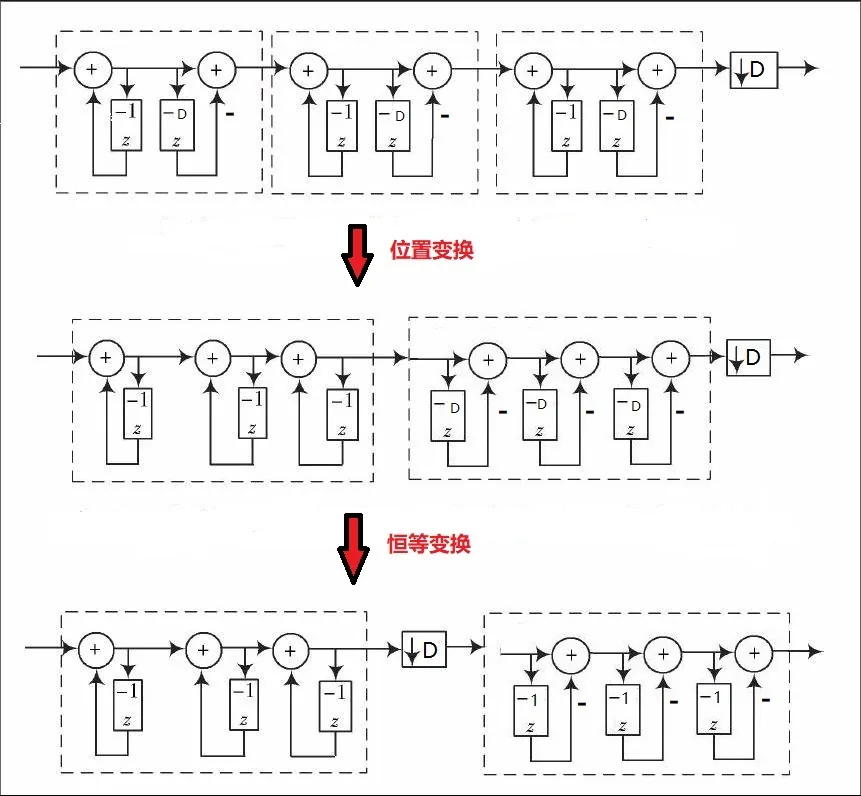
Je größer natürlich die Anzahl der kaskadierten Stufen ist, desto besser ist die Nebenkeulenunterdrückung, aber die Ebenheit im Durchlassband wird ebenfalls schlechter. Daher sollte die Anzahl der kaskadierten Stufen nicht zu groß sein; im Allgemeinen höchstens 5 Stufen.
CIC-Filter-Entwurf
Entwurfsbeschreibung
Der CIC-Filter ist im Wesentlichen ein einfacher Tiefpassfilter, dessen Grenzfrequenz die Hälfte der Abtastfrequenz geteilt durch den Dezimierungsfaktor ist. Das Eingangsdatensignal ist weiterhin 7.5 MHz und 250 kHz, mit einer Abtastfrequenz von 50 MHz. Der Dezimierungsfaktor ist auf 5 gesetzt, daher beträgt die Grenzfrequenz 5 MHz, was weniger als 7.5 MHz ist, sodass die 7.5-MHz-Frequenzkomponente herausgefiltert werden kann. Die Entwurfsparameter sind wie folgt:
输入频率:    7.5MHz 和 250KHz
采样频率:    50MHz
阻带:           5MHz
阶数:           1(M=1)
级数:           3(N=3)
Bezüglich der Bitbreite des Zwischendatensignals während der Integration geben viele Quellen unterschiedliche Berechnungsmethoden an, und die Berechnungsergebnisse unterscheiden sich erheblich. Hier fassen wir die am häufigsten verwendete Berechnungsmethode zusammen:
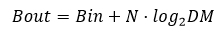
Dabei ist D der Dezimierungsfaktor, M die Filterordnung und N die Anzahl der Filterstufen. Der Dezimierungsfaktor ist 5, die Filterordnung ist 1, und die Anzahl der kaskadierten Filterstufen ist 3. Nimmt man die Datenbitbreite des Eingangssignals als 12 Bit an und rundet den logarithmischen Teil auf, so beträgt die Bitbreite des Zwischensignals nach der Integration, die Datenüberlauf verhindert, 21 Bit.
Für einen Entwurf mit mehr Reserve kann, wenn die Filterordnung als Direktformstruktur des mehrstufigen CIC-Filters vor der Strukturtransformation verstanden wird, die Filterordnung als 5 angenommen werden, und die maximale Zwischensignal-Bitbreite beträgt 27 Bit.
Integrator-Entwurf
Unter der Steuerung des Gültigkeitssignals der Eingangsdaten führt der Integrator einfach eine Akkumulation durch. Achten Sie auf die Datenbitbreite.
Beispiel
module integrator
#(parameter NIN = 12,
parameter NOUT = 21)
(
input clk ,
input rstn ,
input en ,
input [NIN-1:0] din ,
output valid ,
output [NOUT-1:0] dout) ;
reg [NOUT-1:0] int_d0 ;
reg [NOUT-1:0] int_d1 ;
reg [NOUT-1:0] int_d2 ;
wire [NOUT-1:0] sxtx = {{(NOUT-NIN){1'b0}}, din} ;
//Verzögerung der Dateneingabe-Freigabe
reg [2:0] en_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
en_r <= 'b0 ;
end
else begin
en_r <= {en_r[1:0], en};
end
end
//Integrator
//Stufe1
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
int_d0 <= 'b0 ;
end
else if (en) begin
int_d0 <= int_d0 + sxtx ;
end
end
//Stufe2
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
int_d1 <= 'b0 ;
end
else if (en_r[0]) begin
int_d1 <= int_d1 + int_d0 ;
end
end
//stage3
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
int_d2 <= 'b0 ;
end
else if (en_r[1]) begin
int_d2 <= int_d2 + int_d1 ;
end
end
assign dout = int_d2 ;
assign valid = en_r[2];
endmodule
Dezimator-Entwurf
Beim Entwurf des Dezimators zählen Sie die Ausgangsdaten des Integrators und entnehmen Sie dann einen Abtastwert alle 5 Abtastwerte als Dezimierung.
Beispiel
#(parameter NDEC = 21)
(
input clk,
input rstn,
input en,
input [NDEC-1:0] din,
output valid,
output [NDEC-1:0] dout);
reg valid_r ;
reg [2:0] cnt ;
reg [NDEC-1:0] dout_r ;
//Zähler
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
cnt <= 3'b0;
end
else if (en) begin
if (cnt==4) begin
cnt <= 'b0 ;
end
else begin
cnt <= cnt + 1'b1 ;
end
end
end
//Daten, gültig
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
valid_r <= 1'b0 ;
dout_r <= 'b0 ;
end
else if (en) begin
if (cnt==4) begin
valid_r <= 1'b1 ;
dout_r <= din;
end
else begin
valid_r <= 1'b0 ;
end
end
end
assign dout = dout_r ;
assign valid = valid_r ;
endmodule
Kammfilter-Entwurf
Der Kammfilter ist einfach ein FIR-Filter erster Ordnung. Jede Stufe des FIR-Filters verzögert die Daten um einen Taktzyklus und führt dann eine Subtraktion durch. Da die Koeffizienten ±1 sind, wird kein Multiplizierer benötigt.
Beispiel
#(parameter NIN = 21,
parameter NOUT = 17)
(
input clk,
input rstn,
input en,
input [NIN-1:0] din,
input valid,
output [NOUT-1:0] dout);
//en Verzögerung
reg [5:0] en_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
en_r <= 'b0 ;
end
else if (en) begin
en_r <= {en_r[5:0], en} ;
end
end
reg [NOUT-1:0] d1, d1_d, d2, d2_d, d3, d3_d ;
//Stufe 1, als FIR-Filter, Verschieben und Addieren(Subtrahieren),
//kein Multiplizierer erforderlich
always @(posedge clk or negedge rstn) begin
if (!rstn) d1 <= 'b0 ;
else if (en) d1 <= din ;
end
always @(posedge clk or negedge rstn) begin
if (!rstn) d1_d <= 'b0 ;
else if (en) d1_d <= d1 ;
end
wire [NOUT-1:0] s1_out = d1 - d1_d ;
//Stufe 2
always @(posedge clk or negedge rstn) begin
if (!rstn) d2 <= 'b0 ;
else if (en) d2 <= s1_out ;
end
always @(posedge clk or negedge rstn) begin
if (!rstn) d2_d <= 'b0 ;
else if (en) d2_d <= d2 ;
end
wire [NOUT-1:0] s2_out = d2 - d2_d ;
//Stufe 3
always @(posedge clk or negedge rstn) begin
if (!rstn) d3 <= 'b0 ;
else if (en) d3 <= s2_out ;
end
always @(posedge clk or negedge rstn) begin
if (!rstn) d3_d <= 'b0 ;
else if (en) d3_d <= d3 ;
end
wire [NOUT-1:0] s3_out = d3 - d3_d ;
//Ausgangsdaten für bessere Anzeige abgreifen
reg [NOUT-1:0] dout_r ;
reg valid_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
dout_r <= 'b0 ;
valid_r <= 'b0 ;
end
else if (en) begin
dout_r <= s3_out ;
valid_r <= 1'b1 ;
end
else begin
valid_r <= 1'b0 ;
end
end
assign dout = dout_r ;
assign valid = valid_r ;
endmodule
Instanziierung auf oberster Ebene
Instanziieren Sie Integrator, Dezimator und Kammfilter entsprechend der Signalflussrichtung getrennt, um das endgültige CIC-Filtermodul zu bilden.
Die endgültige Ausgangsbitbreite des Kammfilters ist im Allgemeinen etwas kleiner als das Eingangssignal. Hier wird sie mit 17 Bit angenommen. Natürlich kann die Ausgangsbitbreite genau der Bitbreite der Eingangsdaten entsprechen.
Beispiel
#(parameter NIN = 12,
parameter NMAX = 21,
parameter NOUT = 17)
(
input clk,
input rstn,
input en,
input [NIN-1:0] din,
input valid,
output [NOUT-1:0] dout);
wire [NMAX-1:0] itg_out ;
wire [NMAX-1:0] dec_out ;
wire [1:0] en_r ;
integrator #(.NIN(NIN), .NOUT(NMAX))
u_integrator (
.clk (clk),
.rstn (rstn),
.en (en),
.din (din),
.valid (en_r[0]),
.dout (itg_out));
decimation #(.NDEC(NMAX))
u_decimator (
.clk (clk),
.rstn (rstn),
.en (en_r[0]),
.din (itg_out),
.dout (dec_out),
.valid (en_r[1]));
comb #(.NIN(NMAX), .NOUT(NOUT))
u_comb (
.clk (clk),
.rstn (rstn),
.en (en_r[1]),
.din (dec_out),
.valid (valid),
.dout (dout));
endmodule
testbench
Die Testbench ist wie folgt geschrieben. Ihre Hauptfunktion besteht darin, kontinuierlich die Mischsignal-Daten der Sinuswellen mit 250 kHz und 7.5 MHz einzugeben. Die eingegebenen Mischsignal-Daten können auch von MATLAB erzeugt werden. Für den spezifischen Ablauf siehe"Parallel FIR Filter Design"-Abschnitt weggelassen werden.
Beispiel
parameter NIN = 12 ;
parameter NMAX = 21 ;
parameter NOUT = NMAX ;
reg clk ;
reg rstn ;
reg en ;
reg [NIN-1:0] din ;
wire valid ;
wire [NOUT-1:0] dout ;
//=====================================
// 50MHz clk-Erzeugung
localparam T50M_HALF = 10000;
initial begin
clk = 1'b0 ;
forever begin
# T50M_HALF clk = ~clk ;
end
end
//============================
// zurücksetzen und beenden
initial begin
rstn = 1'b0 ;
# 30 ;
rstn = 1'b1 ;
# (T50M_HALF * 2 * 2000) ;
$finish ;
end
//=======================================
// cos-Daten in Register einlesen
parameter SIN_DATA_NUM = 200 ;
reg [NIN-1:0] stimulus [0: SIN_DATA_NUM-1] ;
integer i ;
initial begin
$readmemh("../tb/cosx0p25m7p5m12bit.txt", stimulus) ;
i = 0 ;
en = 0 ;
din = 0 ;
# 200 ;
forever begin
@(negedge clk) begin
en = 1 ;
din = stimulus[i] ;
if (i == SIN_DATA_NUM-1) begin
i = 0 ;
end
else begin
i = i + 1 ;
end
end
end
end
cic #(.NIN(NIN), .NMAX(NMAX), .NOUT(NOUT))
u_cic (
.clk (clk),
.rstn (rstn),
.en (en),
.din (din),
.valid (valid),
.dout (dout));
endmodule // test
Simulationsergebnisse
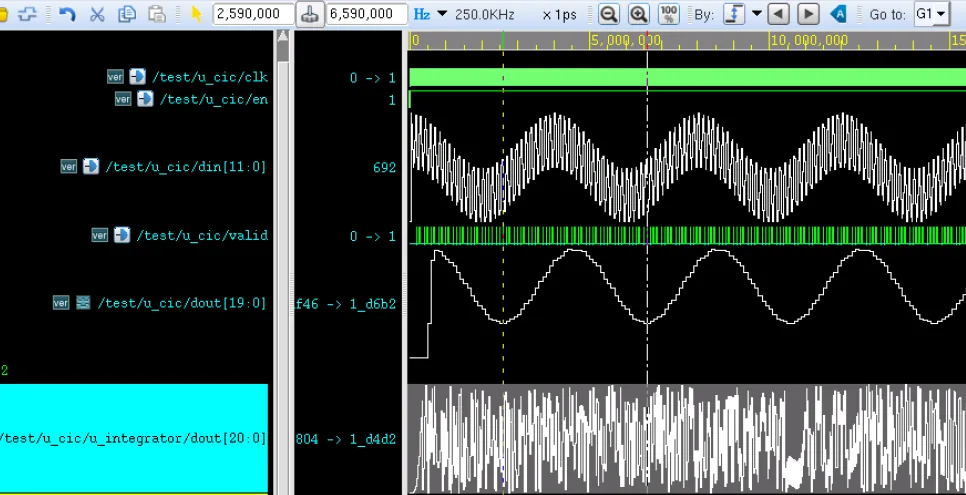
Aus den Simulationsergebnissen in der folgenden Abbildung ist ersichtlich, dass das Signal nach dem CIC-Filter nur eine niederfrequente Komponente (250 kHz) aufweist und das hochfrequente Signal (7.5 MHz) herausgefiltert wurde.
Die Wellenform ist jedoch nicht sehr perfekt, was mit Faktoren wie der entworfenen Grenzfrequenz und der Tatsache zusammenhängt, dass die Daten nicht kontinuierlich ausgegeben werden.
An diesem Punkt stellt man fest, dass das vom Integrator ausgegebene Datensignal ebenfalls sehr unregelmäßig ist, was mit seiner Bitbreite zusammenhängt.
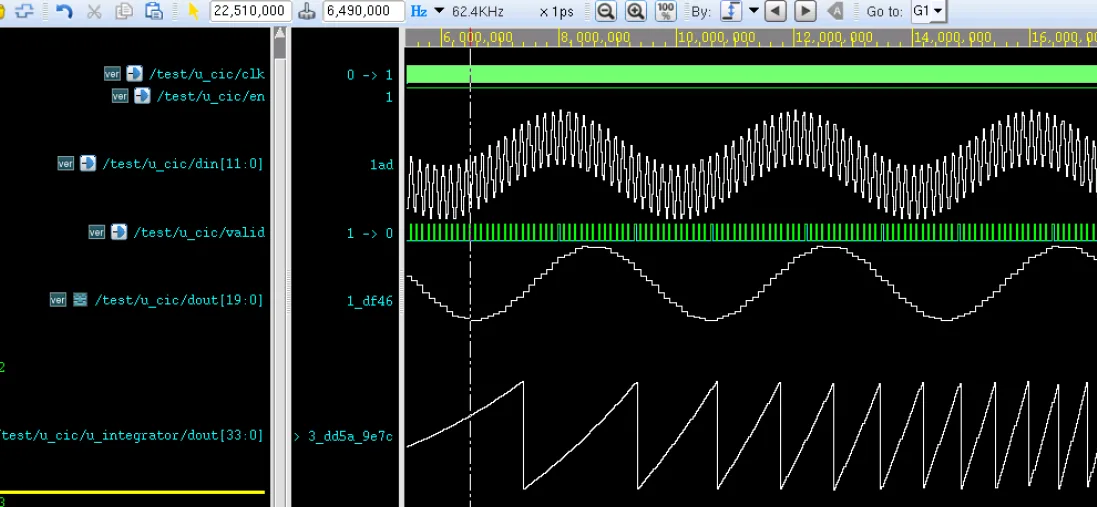
Um die vom Integrator ausgegebenen Daten besser beobachten zu können, wird seine Bitbreite von 21 Bit auf 34 Bit geändert. Die Simulationsergebnisse sind wie folgt.
An diesem Punkt stellt man fest, dass sich die Datenausgabe des CIC-Filters nicht wesentlich geändert hat, aber das vom Integrator ausgegebene Datensignal eine Sägezahnform aufweist, auch Kammform genannt. Dies ist auch der Ursprung des Namens "Kammfilter".
Quellcode-Download
Herunterladen