Проектирование последовательного FIR-фильтра
Описание проекта
Параметры проектирования не изменены и согласованы с параметрами параллельного FIR-фильтра. То есть для входных сигналов в виде смешанных синусоид с частотами 7.5 MHz и 250 KHz после прохождения через FIR-фильтр высокочастотный сигнал на 7.5 MHz отфильтровывается, и остаётся только сигнал 250 KHz.
输入频率:    7.5MHz 和 250KHz
采样频率:    50MHz
阻带:           1MHz-6MHz
阶数:           15 (N=15)
В последовательном проекте 16 задержанных отсчётов данных последовательно обрабатываются операциями умножения и сложения с временным разделением в течение 16 тактов, после чего отфильтрованное значение выводится под управлением тактового сигнала. Учитывая симметрию коэффициентов FIR-фильтра, период вычисления одного отфильтрованного выходного значения можно сократить до 8 тактов. В последовательном проекте за такт выполняется только одна операция умножения, поэтому в проекте требуется только один умножитель. В этом случае данные должны корректно подаваться один раз каждые 8 тактов. Однако для обеспечения правильности частоты выходного сигнала рабочий тактовый сигнал должен быть в 8 раз выше частоты дискретизации, т.е. 400 MHz. Преимущество этого метода — низкое потребление ресурсов, но он требует высокой рабочей частоты, и данные не могут выводиться непрерывно.
Последовательное проектирование
Код модуля умножителя, используемого в проекте, см. в умножителе из предыдущего конвейерного проекта.
Для удобного и быстрого моделирования также можно напрямую использовать знак умножения*для выполнения операции умножения. В проекте добавлено макроопределение SAFE_DESIGN, чтобы выбирать, какой умножитель использовать.
Коэффициенты FIR-фильтра можно сгенерировать в MATLAB; подробности см. в приложении.
Пример
>> Описание : изучение FIR с последовательной технологией
>> V190403 : Fs:50Mhz, fstop:1-6Mhz, order:16, sys clk:400MHz
***********************************************************/
`define SAFE_DESIGN
module fir_serial_low(
input rstn,
input clk, // Системный рабочий тактовый сигнал, 400MHz
input en , // Сигнал валидности входных данных
input [11:0] xin, // Входные данные сигнала со смешанными частотами
output valid, // Сигнал валидности выходных данных
output [28:0] yout // Выходные данные
);
//задержка разрешения входных данных
reg [11:0] en_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
en_r[11:0] <= 'b0 ;
end
else begin
en_r[11:0] <= {en_r[10:0], en} ;
end
end
//коэффициент FIR
wire [11:0] coe[7:0] ;
assign coe[0] = 12'd11 ;
assign coe[1] = 12'd31 ;
assign coe[2] = 12'd63 ;
assign coe[3] = 12'd104 ;
assign coe[4] = 12'd152 ;
assign coe[5] = 12'd198 ;
assign coe[6] = 12'd235 ;
assign coe[7] = 12'd255 ;
//(1) Секция сдвига входных данных
reg [2:0] cnt ;
целое число i, j ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
cnt <= 3'b0 ;
end
else if (en || cnt != 0) begin
cnt <= cnt + 1'b1 ; //подсчёт 8 циклов
end
end
reg [11:0] xin_reg[15:0];
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
for (i=0; i<16; i=i+1) begin
xin_reg[i] <= 12'b0;
end
end
else if (cnt == 3'd0 && en) begin //Считывание валидных данных один раз каждые 8 циклов
xin_reg[0] <= xin ;
for (j=0; j<15; j=j+1) begin
xin_reg[j+1] <= xin_reg[j] ; // Сдвиг данных
end
end
end
//(2) Коэффициенты симметричны; сложите первые и последние данные 16 сдвиговых регистров
reg [11:0] add_a, add_b ;
reg [11:0] coe_s ;
wire [12:0] add_s ;
wire [2:0] xin_index = cnt>=1 ? cnt-1 : 3'd7 ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
add_a <= 13'b0 ;
add_b <= 13'b0 ;
coe_s <= 12'b0 ;
end
else if (en_r[xin_index]) begin //из en_r[1]
add_a <= xin_reg[xin_index] ;
add_b <= xin_reg[15-xin_index] ;
coe_s <= coe[xin_index] ;
end
end
assign add_s = {add_a} + {add_b} ;
//(3) Операция умножения, использующая только один умножитель
reg [24:0] mout ;
`ifdef SAFE_DESIGN
wire en_mult ;
wire [3:0] index_mult = cnt>=2 ? cnt-1 : 4'd7 + cnt[0] ;
mult_man #(13, 12) u_mult_single //Инстанцировать самостоятельно разработанный конвейерный умножитель
(.clk (clk),
.rstn (rstn),
.data_rdy (en_r[index_mult]), //Обратите внимание на временное соответствие данных
.mult1 (add_s),
.mult2 (coe_s),
.res_rdy (en_mult),
.res (mout)
);
`else
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
mout <= 25'b0 ;
end
else if (|en_r[8:1]) begin
mout <= coe_s * add_s ; //Прямое умножение
end
end
wire en_mult = en_r[2];
`endif
//(4) Накопление, 8 групп 25-битных данных -> 1 группа 29-битных данных
reg [28:0] sum ;
reg valid_r ;
//Счетчик разрешения выхода умножения
reg [4:0] cnt_acc_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
cnt_acc_r <= 'b0 ;
end
else if (cnt_acc_r == 5'd7) begin //Подсчёт 8 циклов
cnt_acc_r <= 'b0 ;
end
else if (en_mult || cnt_acc_r != 0) begin //Пока en валиден, подсчёт продолжается
cnt_acc_r <= cnt_acc_r + 1'b1 ;
end
end
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
sum <= 29'd0 ;
valid_r <= 1'b0 ;
end
else if (cnt_acc_r == 5'd7) begin //Вывести отфильтрованное значение в 8-м цикле накопления
sum <= sum + mout;
valid_r <= 1'b1 ;
end
else if (en_mult && cnt_acc_r == 0) begin //Инициализация
sum <= mout ;
valid_r <= 1'b0 ;
end
else if (cnt_acc_r != 0) begin //накопление между циклами
sum <= sum + mout ;
valid_r <= 1'b0 ;
end
end
// Фиксировать валидные выходные данные по фронту тактового сигнала, чтобы выходной сигнал не менялся слишком часто
reg [28:0] yout_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
yout_r <= 'b0 ;
end
else if (valid_r) begin
yout_r <= sum ;
end
end
assign yout = yout_r ;
//(5) Задержка валидности выходных данных; то есть отбросить первые 15 отфильтрованных значений
reg [4:0] cnt_valid ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
cnt_valid <= 'b0 ;
end
else if (valid_r && cnt_valid != 5'd16) begin
cnt_valid <= cnt_valid + 1'b1 ;
end
end
assign valid = (cnt_valid == 5'd16) & valid_r ;
endmodule
testbench
Тестовый стенд написан следующим образом. Его основная функция — непрерывно, без прерываний, подавать данные смешанного синусоидального сигнала с частотами 250KHz и 7.5MHz. Входные данные смешанного сигнала также могут быть сгенерированы в MATLAB; подробности см. в приложении.
Здесь рабочая частота составляет 400MHz, но входные данные и сигнал валидности входных данных должны подаваться с частотой 50MHz.
Пример
//вход
reg clk ;
reg rst_n ;
reg en ;
reg [11:0] xin ;
//выход
wire [28:0] yout ;
wire valid ;
parameter SIMU_CYCLE = 64'd1000 ;
parameter SIN_DATA_NUM = 200 ;
//=====================================
// Генерация clk 8*50MHz
localparam TCLK_HALF = (10_000 >>3);
initial begin
clk = 1'b0 ;
forever begin
# TCLK_HALF clk = ~clk ;
end
end
//============================
// сброс и завершение
initial begin
rst_n = 1'b0 ;
# 30 rst_n = 1'b1 ;
# (TCLK_HALF * 2 * 8 * SIMU_CYCLE) ;
$finish ;
end
//=======================================
// считать данные cos в регистр
reg [11:0] stimulus [0: SIN_DATA_NUM-1] ;
целое число i ;
initial begin
$readmemh("../tb/cosx0p25m7p5m12bit.txt", stimulus) ;
en = 0 ;
i = 0 ;
xin = 0 ;
# 200 ;
forever begin
repeat(7) @(negedge clk) ; //Простой в течение 7 тактов, данные подаются на 8-м такте
en = 1 ;
xin = stimulus[i] ;
@(negedge clk) ;
en = 0 ; //Сигнал валидности входных данных должен быть активен только один такт
if (i == SIN_DATA_NUM-1) i = 0 ;
else i = i + 1 ;
end
end
fir_serial_low u_fir_serial (
.clk (clk),
.rstn (rst_n),
.en (en),
.xin (xin),
.valid (valid),
.yout (yout));
endmodule
Результаты моделирования
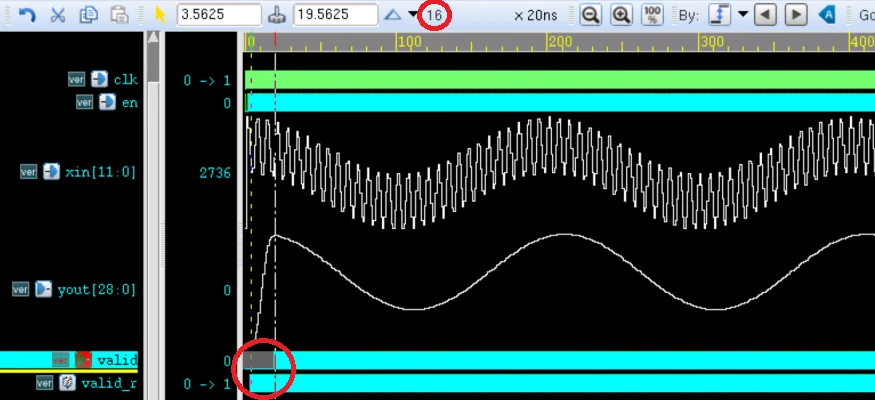
Из результатов моделирования на рисунке ниже видно, что сигнал после FIR-фильтра содержит только один низкочастотный сигнал (250KHz), а высокочастотный сигнал (7.5MHz) был отфильтрован. Для более эстетичного вида сигнала отфильтрованные данные после первых 16 отсчётов принимаются в качестве валидного выхода.
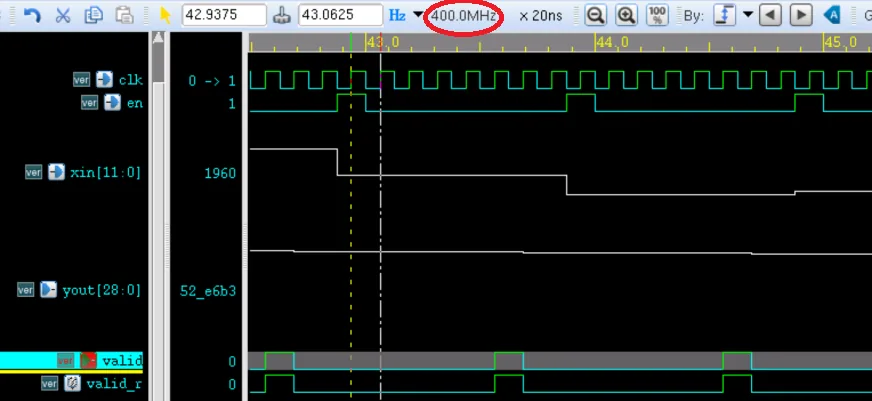
Локально увеличенная осциллограмма показана на рисунке ниже. При этом сигнал валидности входных данных en и сигнал валидности выходных данных valid являются импульсными сигналами с одинаковым периодом (50MHz) и не являются непрерывно валидными. Однако, поскольку рабочая тактовая частота составляет 400MHz, на выходе также будет синусоидальный сигнал с частотой 250KHz при частоте дискретизации 50MHz.
Приложение: Использование MATLAB (аналогично"Parallel FIR Filter Design"согласовано)
Сгенерировать коэффициенты FIR-фильтра
Откройте MATLAB, введите в командном окне команду: fdatool.
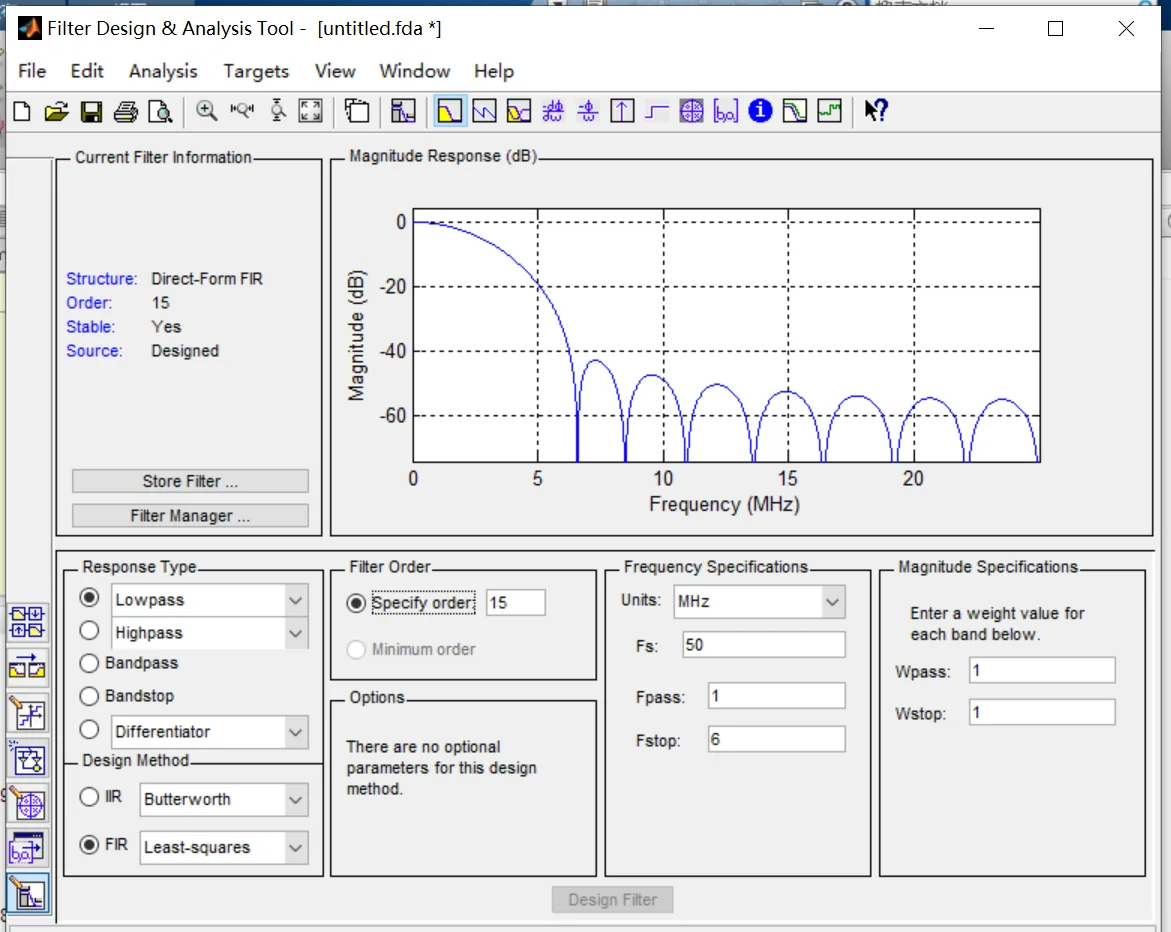
Затем откроется следующее окно. Настройте его в соответствии с параметрами FIR-фильтра, как показано ниже.
Выбранный здесь метод реализации FIR — метод наименьших квадратов (Least-squares). Разные методы реализации также дают разные эффекты фильтрации.
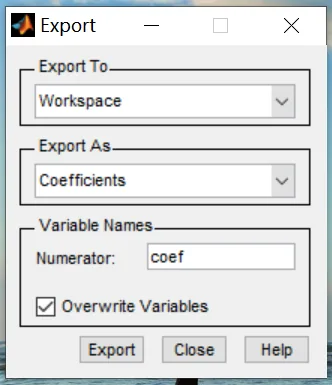
Нажмите File -> Export
Экспортируйте параметры фильтра и сохраните их в переменной coef, как показано на рисунке ниже.
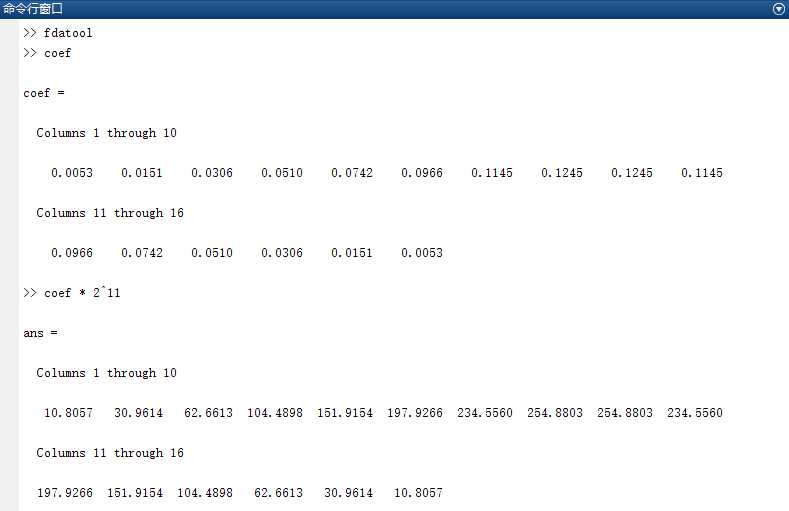
В этот момент переменная coef должна быть данными с плавающей точкой. Умножьте её на определённый коэффициент для масштабирования, а затем возьмите её приближённые данные с фиксированной точкой в качестве параметров FIR-фильтра в проекте. Здесь коэффициент масштабирования равен 2048, результаты следующие.
Сгенерировать входной смешанный сигнал
Эталонный код для генерации смешанного входного сигнала с помощью MATLAB приведён ниже.
Сигнал представляет собой беззнаковые данные с фиксированной точкой с разрядностью 12 бит, хранящиеся в файлеcosx0p25m7p5m12bit.txt 。
Пример
%=======================================================
% генерация данных cos-волны в формате txt hex
%=======================================================
fc = 0.25e6 ; %Центральная частота
fn = 7.5e6 ; %Частота помех
Fs = 50e6 ; %Частота дискретизации
T = 1/fc ; %Период сигнала
Num = Fs * T ; %Число точек дискретизации сигнала за период
t = (0:Num-1)/Fs ; %Дискретное время
cosx = cos(2*pi*fc*t) ; %Синусоидальный сигнал центральной частоты
cosn = cos(2*pi*fn*t) ; %Сигнал помех
cosy = mapminmax(cosx + cosn) ; %Амплитуда расширена до (-1,1) диапазон
cosy_dig = floor((2^11-1) * cosy + 2^11) ; %Амплитуда расширена до0~4095
fid = fopen('cosx0p25m7p5m12bit.txt', 'wt') ; %Записать файл данных
fprintf(fid, '%x\n', cosy_dig) ;
fclose(fid) ;
%Форма сигнала во временной области
figure(1);
subplot(121);plot(t,cosx);hold on ;
plot(t,cosn) ;
subplot(122);plot(t,cosy_dig) ;
%Форма сигнала в частотной области
fft_cosy = fftshift(fft(cosy, Num)) ;
f_axis = (-Num/2 : Num/2 - 1) * (Fs/Num) ;
figure(5) ;
plot(f_axis, abs(fft_cosy)) ;
Скачать исходный код
Скачать