Принцип DDS
Технология DDS (прямого цифрового синтеза) — это метод, который на основе теоремы отсчётов Найквиста и технологий цифровой обработки выполняет неискажённую дискретизацию ряда аналоговых сигналов, сохраняет полученные цифровые сигналы в памяти и под управлением тактового сигнала преобразует цифровые величины в аналоговые сигналы посредством цифро-аналогового преобразования.
Модуль DDS в основном состоит из накопителя фазы, таблицы поиска, ЦАП и фильтра нижних частот. Базовая структура выглядит следующим образом.
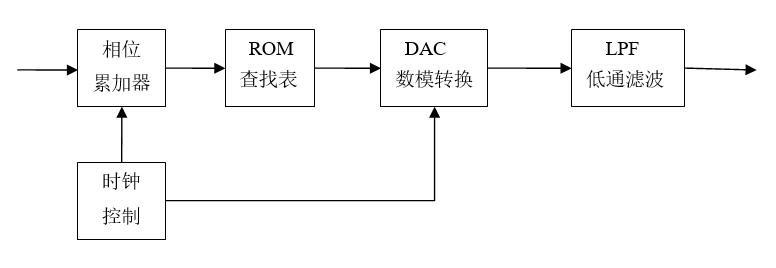
Накопитель фазы — это основной компонент DDS, используемый для реализации накопления фазы и вывода соответствующей амплитуды. Накопитель фазы состоит из сумматора разрядностьюMбит и регистра разрядностьюMбит. Под управлением тактового сигнала предыдущий результат накопления подаётся обратно на вход сумматора для реализации функции накопления, так что приращение фазы в каждом такте составляетK, а результат накопления фазы используется в качестве адреса, подаваемого в секцию таблицы поиска ROM.
Таблица поиска амплитуд хранит двоичную цифровую амплитуду, соответствующую каждой фазе. В каждом такте таблица поиска использует в качестве адреса информацию об адресе фазы, выводимую накопителем фазы, и затем выводит соответствующее дискретное двоичное цифровое значение амплитуды. Пусть адрес таблицы поиска равенMбит, а выходные данные —Nбит, тогда ёмкость таблицы поиска равна . Нетрудно заметить, что разрешение по фазе выходного сигнала составляет:
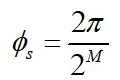
ЦАП преобразует цифровые сигналы в аналоговые. Фактически сигнал, выводимый ЦАП, не является непрерывным. Вместо этого в соответствии с весом каждого кодового бита он суммирует цифровое значение каждого входного бита, а затем выполняет аналоговый вывод с дискретностью, равной его разрешению. Фактический выходной сигнал представляет собой ступенчатый аналоговый линейный сигнал, поэтому его необходимо сглаживать, что обычно делается с помощью фильтра.
Фильтр нижних частот: поскольку аналоговый сигнал, выводимый ЦАП, имеет ступенчатые искажения, его необходимо сгладить, чтобы отфильтровать большинство побочных сигналов, делая выходной сигнал относительно идеальным аналоговым сигналом.
Когда DDS работает, управляющее слово частотыKиMприбавляется к фазовому аккумулятору соответствующей разрядности, а результат используется как значение фазы. В каждом такте оно в двоичной форме подаётся в таблицу поиска ROM, преобразуя информацию о фазе в оцифрованное значение амплитуды синусоиды, которое затем посредством цифро-аналогового преобразования превращается в ступенчатый аналоговый сигнал. После прохождения сигналом системной фильтрации, удаляющей большую часть побочных сигналов, можно получить относительно чистую синусоиду.
С точки зрения частотного разложения, таблица поиска ROM делит входную частоту into
 частей. Количество частей, занимаемых выходной частотой
 в точности равно шагу управляющего слова частотыK. Следовательно, выходную частоту DDS можно выразить как:
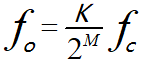
С точки зрения фазы, за время приращение фазы выходного сигнала, управляемого управляющим словом частотыK, равно:
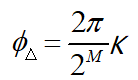
Учитывая угловую скорость выходной частоты в этот момент , за время
 приращение фазы выходной частоты также можно выразить как:
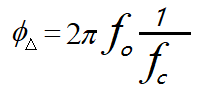
Из двух приведённых выше уравнений также можно вывести связь между выходной частотой DDS и входной частотой.
Проектирование DDS
Описание проекта
Далее проектируется только схема DDS до DAC.
Разработанный DDS имеет следующие особенности:
- 1) Управляемая частота;
- 2) Управляемая начальная фаза;
- 3) Управляемая амплитуда;
- 4) Выбираемый выход синусоидального, треугольного и прямоугольного сигналов;
- 5) Оптимизация ресурсов: файл хранения формы сигнала использует только одну четверть данных синусоидальной волны.
Генерация ROM
Для модуля ROM лучше всего использовать настроенное IP-ядро, так как и временные характеристики, и площадь будут лучше оптимизированы. Настроенный ROM также требует указания файла данных. Например, расширение файла данных ROM в ISE —.coe, а расширение файла данных ROM в Quartus II —.mif。
Для удобства моделирования модуль ROM здесь написан в коде, с шириной адреса 8 бит и шириной данных 10 бит.
Чтобы сэкономить место, сохраняется только одна четверть синусоидальной формы сигнала, а затем она сдвигается в соответствии с симметрией для получения полного периода данных синусоидальной волны.
Для реализации различных режимов DDS также добавлены программы ROM для треугольной и прямоугольной волн.
Код реализации приведён ниже (всё содержится в файле mem.v).
Пример
input clk, //опорный тактовый сигнал
input rstn , //resetn, активный низкий уровень
input en , //запуск генерации сигналов
input [1:0] sel , //выбор сигнала
input [7:0] addr ,
output dout_en ,
output [9:0] dout); //выходные данные, ширина 10 бит
//выходные данные из ROMs
wire [9:0] q_tri ;
wire [9:0] q_square ;
wire [9:0] q_cos ;
//адрес ROM
reg [1:0] en_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
en_r <= 2'b0 ;
end
else begin
en_r <= {en_r[0], en} ; //задержка на один такт для en
end
end
assign dout = en_r[1] ? (q_tri | q_square | q_cos) : 10'b0 ;
assign dout_en = en_r[1] ;
//инстанцирование ROM
cos_ROM u_cos_ROM (
.clk (clk),
.en (en_r[0] & (sel == 2'b0)), //sel = 0, косинусоидальная волна
.addr (addr[7:0]),
.q (q_cos[9:0]));
square_ROM u_square_ROM (
.clk (clk),
.en (en_r[0] & sel == 2'b01), //sel = 1, прямоугольная волна
.addr (addr[7:0]),
.q (q_square[9:0]));
tri_ROM u_tri_ROM (
.clk (clk),
.en (en_r[0] & sel == 2'b10), //sel = 2, треугольная волна
.addr (addr[7:0]),
.q (q_tri[9:0]));
endmodule
//ПЗУ прямоугольных волн
module square_ROM (
input clk,
input en,
input [7:0] addr,
output reg [9:0] q);
//1 в первой половине цикла, и 0 во второй половине цикла
always @(posedge clk) begin
if (en) begin
q <= { 10{(addr < 128)} };
end
else begin
q <= 'b0 ;
end
end
endmodule
//ПЗУ треугольных волн
module tri_ROM (
input clk,
input en,
input [7:0] addr,
output reg [9:0] q);
//положительный фронт, addr -> 0x0, 0x3f
always @(posedge clk) begin
if (en) begin
if (addr < 128) begin
q <= {addr[6:0], 3'b0}; //положительный фронт
end
else begin //отрицательный фронт
q <= 10'h3ff - {addr[6:0], 3'b0} ;
end
end
else begin
q <= 'b0 ;
end
end
endmodule
//Лучше использовать mem ip.
//Этот формат удобен для моделирования
module cos_ROM (
input clk,
input en,
input [7:0] addr,
output reg [9:0] q);
wire [8:0] ROM_t [0 : 64] ;
//в силу симметрии функции cos достаточно хранить 1/4 данных одного цикла
assign ROM_t[0:64] = {
511, 510, 510, 509, 508, 507, 505, 503,
501, 498, 495, 492, 488, 485, 481, 476,
472, 467, 461, 456, 450, 444, 438, 431,
424, 417, 410, 402, 395, 386, 378, 370,
361, 352, 343, 333, 324, 314, 304, 294,
283, 273, 262, 251, 240, 229, 218, 207,
195, 183, 172, 160, 148, 136, 124, 111,
99 , 87 , 74 , 62 , 50 , 37 , 25 , 12 ,
0 } ;
always @(posedge clk) begin
if (en) begin
if (addr[7:6] == 2'b00 ) begin //квадрант 1, addr[0, 63]
q <= ROM_t[addr[5:0]] + 10'd512 ; //сдвинуть вверх
end
else if (addr[7:6] == 2'b01 ) begin //2-й, addr[64, 127]
q <= 10'd512 - ROM_t[64-addr[5:0]] ; //перевернуть дважды
end
else if (addr[7:6] == 2'b10 ) begin //3-й, addr[128, 192]
q <= 10'd512 - ROM_t[addr[5:0]]; //перевернуть и сдвинуть вправо
end
else begin //4-й квадрант, addr [193, 256]
q <= 10'd512 + ROM_t[64-addr[5:0]]; //перевернуть и сдвинуть вверх
end
end
else begin
q <= 'b0 ;
end
end
endmodule
Модуль управления DDS
Пример
input clk, //опорный тактовый сигнал
input rstn , //resetn, активный низкий уровень
input wave_en , //начать генерацию волн
input [1:0] wave_sel , //выбор волн
input [1:0] wave_amp , //управление амплитудой волн
input [7:0] phase_init, //начальная фаза
input [7:0] f_word , //слово управления частотой
output [9:0] dout, //выходные данные, ширина 10 бит
output dout_en);
//аккумулятор фазы
reg [7:0] phase_acc_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
phase_acc_r <= 'b0 ;
end
else if (wave_en) begin
phase_acc_r <= phase_acc_r + f_word ;
end
else begin
phase_acc_r <= 'b0 ;
end
end
//адрес ROM
reg [7:0] mem_addr_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
mem_addr_r <= 'b0 ;
end
else if (wave_en) begin
mem_addr_r <= phase_acc_r + phase_init ;
end
else begin
mem_addr_r <= 'b0 ;
end
end
//инстанцирование ROM
wire [9:0] dout_temp ;
mem u_mem_wave(
.clk (clk), //опорный тактовый сигнал
.rstn (rstn), //resetn, активный низкий уровень
.en (wave_en), //запуск генерации волн
.sel (wave_sel[1:0]), //выбор волн
.addr (mem_addr_r[7:0]),
.dout_en (dout_en),
.dout (dout_temp[9:0])); //выходные данные, разрядность 10 бит
//амплитуда
//0 -> dout/1 //1 -> dout/2 //2 -> dout/4 //3 -> dout/8
assign dout = dout_temp >> wave_amp ;
endmodule
testbench
Пример
module test ;
reg clk ;
reg rstn ;
reg wave_en ;
reg [1:0] wave_sel ;
reg [1:0] wave_amp ;
reg [7:0] phase_init ;
reg [7:0] f_word ;
wire [9:0] dout ;
wire dout_en ;
//(1)clk, reset и другие константные регистры
initial begin
clk = 1'b0 ;
rstn = 1'b0 ;
#100 ;
rstn = 1'b1 ;
#10 ;
forever begin
#5 ; clk = ~clk ; //системный тактовый сигнал, 100MHz
end
end
//(2)настройка сигнала ;
parameter clk_freq = 100000000 ; //100MHz
integer freq_dst = 2000000 ; //2MHz
integer phase_coe = 2; //1/4 цикла, то есть pi/2
initial begin
wave_en = 1'b0 ;
//(a) косинусоидальная волна, фаза pi/2
wave_amp = 2'd1 ;
wave_sel = 2'd0 ;
phase_init = 256/phase_coe ; //начальная фаза pi/8
f_word = (1<<8) * freq_dst / clk_freq; //получить управляющее слово частоты
#500 ;
@ (negedge clk) ;
wave_en = 1'b1 ; //начать генерацию волн
# 2000 ;
//(b) треугольная волна, начальная фаза pi/4
wave_en = 1'b0 ;
wave_sel = 2'd2 ;
phase_init = 256/4 ;
wave_amp = 2'd2 ;
# 50 ;
wave_en = 1'b1 ;
end
//(3) инстанцирование модуля
dds u_dds(
.clk (clk),
.rstn (rstn),
.wave_en (wave_en),
.wave_sel (wave_sel[1:0]),
.wave_amp (wave_amp[1:0]),
.phase_init (phase_init[7:0]),
.f_word (f_word[7:0]),
.dout (dout[9:0]),
.dout_en (dout_en));
//(4) завершить моделирование
always begin
#100;
if ($time >= 100000) $finish ;
end
endmodule
Результаты моделирования
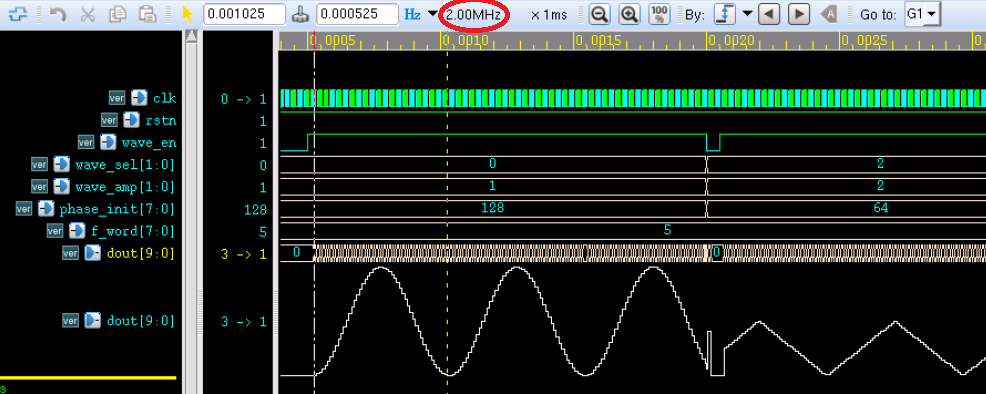
Как показано на рисунке ниже, выходной сигнал настроен на аналоговое отображение.
- 1) Видно, что частота синусоидального сигнала равна 2 MHz, что соответствует управляющему слову частоты;
- 2) Начальная фаза синусоидального сигнала равна 1/2 периода, а начальная фаза треугольного сигнала равна 1/4 периода, что соответствует настройкам;
- 3) Треугольному сигналу задана половина амплитуды синусоидального сигнала, и амплитуда также управляема;
- 4) Выходные сигналы представляют собой синусоиду и треугольный сигнал, и они могут нормально переключаться;
- 5) В форме синусоидального сигнала нет аномалий; для формирования полного выходного синусоидального сигнала используются только данные за 1/4 периода синусоиды.
Из-за ограничений по объёму в моделировании были протестированы только некоторые функции. Читатели могут изменить параметры, чтобы проверить другие функции, например другие частоты, выход прямоугольного сигнала и т. д.
Приложение: использование Matlab
Генерация данных синусоиды за 1/4 периода
Далее описывается использование Matlab для генерации данных синусоиды за 1/4 периода, а также моделируется процесс сшивания полной синусоиды.
Пример
%=======================================================
% генерация 1/4 данных cos-волны с txt hex форматом
%=======================================================
N = 64 ; %общие256точки данных, взять1/4
n = 0:N ;
w = n/N *pi/2 ; %квантовать до pi/2внутри
st = (2^10 /2 -1)*cos(w) ; %Данные синусоидального сигнала занимают 10 бит
st = floor(st) ;
%%Соедините первый квадрант
st1 = st+512 ;
figure(5) ;plot(n, st1) ;
hold on ;
%%Соедините второй квадрант
n2 = 64 + n ;
st2 = 512 - st(64-n+1);
plot(n2, st2);
hold on
%%Соедините третий квадрант
n3 = 128 + n ;
st3 = 512 - st ;
plot(n3, st3) ;
hold on ;
%%Соедините четвёртый квадрант
n4 = 192 + n ;
st4 = 512 + st(64-n+1) ;
plot(n4, st4) ;
hold on ;
Скачать исходный код
Скачать