FIR-фильтр (Finite Impulse Response) — это фильтр с конечной импульсной характеристикой, также известный как нерекурсивный фильтр.
FIR-фильтры обладают строгими линейными фазочастотными характеристиками, а их импульсная характеристика конечна, поэтому они являются устойчивыми системами и широко применяются в цифровой связи, обработке изображений и других областях.
Принцип FIR-фильтра
КИХ-фильтр — это фильтр с импульсной характеристикой конечной длины. Структура прямой формы выглядит следующим образом:
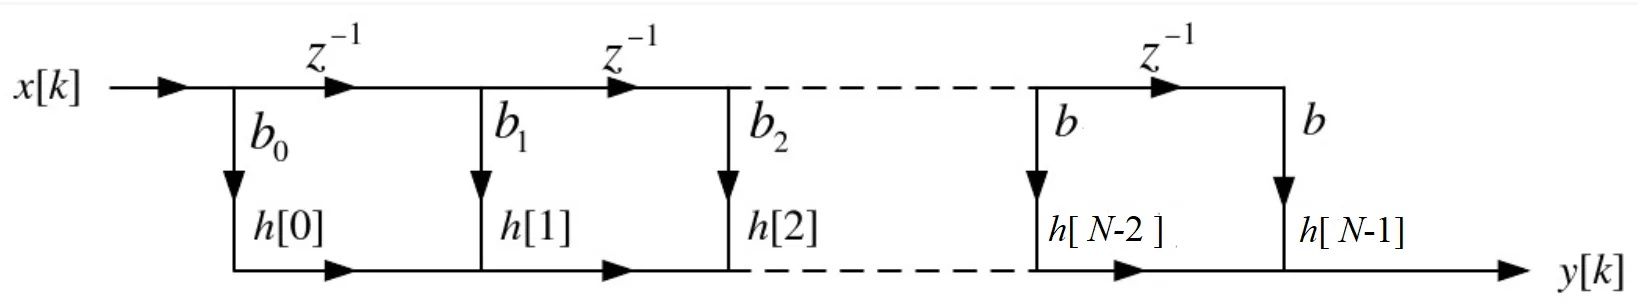
КИХ-фильтр по существу представляет собой свёртку входного сигнала с функцией единичной импульсной характеристики, что выражается следующим образом:
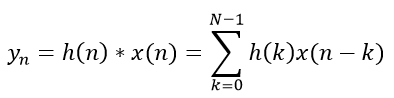
КИХ-фильтр обладает следующими характеристиками:
- (1) Отклик представляет собой последовательность конечной длины.
- (2) Системная функция сходится при |z| > 0, все полюсы расположены в z=0, и система является причинной.
- (3) По структуре он нерекурсивный, без обратной связи с выхода на вход.
- (4) Фазовый отклик входного сигнала линеен, поскольку коэффициенты функции отклика h(n) симметричны.
- (5) Относительные разности фаз между частотными составляющими входного сигнала также фиксированы.
- (6) Свёртка во временной области равна умножению в частотной области, поэтому эта свёртка эквивалентна коэффициенту усиления для фильтрации каждой частотной составляющей в спектре. Некоторые частотные составляющие сохраняются, а другие ослабляются, тем самым достигается эффект фильтрации.
Проектирование параллельного КИХ-фильтра
Описание проекта
Входной сигнал представляет собой смешанный синусоидальный сигнал с частотами 7.5 MHz и 250 KHz. После прохождения через КИХ-фильтр высокочастотный сигнал 7.5 MHz удаляется, и сохраняется только сигнал 250 KHz. Параметры проектирования следующие:
输入频率:    7.5MHz 和 250KHz
采样频率:    50MHz
阻带:           1MHz ~ 6MHz
阶数:           15(N-1=15)
Из структуры КИХ-фильтра следует, что при порядке 15 реализация требует 16 умножителей, 15 сумматоров и 15 наборов регистров задержки. Чтобы стабилизировать данные первого такта, можно использовать ещё один набор регистров задержки, поэтому всего используется 16 наборов регистров задержки. Благодаря симметрии коэффициентов КИХ-фильтра количество умножителей можно уменьшить вдвое, используя всего 8 умножителей.
Параллельная реализация означает одновременное выполнение умножения и сложения для 16 задержанных элементов данных в течение одного такта, а затем вывод отфильтрованного значения под управлением тактового сигнала. Преимущество этого метода — малая задержка фильтрации, но предъявляются довольно высокие требования к временным характеристикам.
Параллельная реализация
Для кода модуля умножителя, используемого в данной реализации, обратитесь к умножителю из предыдущей конвейерной реализации.
Для удобства быстрого моделирования можно также напрямую использовать знак умножения*для выполнения операции умножения. В реализацию добавлено макроопределение SAFE_DESIGN для выбора используемого умножителя.
Коэффициенты КИХ-фильтра можно сгенерировать с помощью matlab; подробности см. в приложении.
Пример
>> V201001 : Fs:50Mhz, fstop:1Mhz-6Mhz, order: 15
************************************************************/
`define SAFE_DESIGN
module fir_guide (
input rstn, // Сброс, активный низкий уровень
input clk, // Рабочая частота, то есть частота дискретизации
input en, // Сигнал валидности входных данных
input [11:0] xin, // Входные данные сигнала со смешанными частотами
output valid, // Сигнал валидности выходных данных
output [28:0] yout // Выходные данные, низкочастотный сигнал, т. е. 250KHz
);
//задержка разрешения данных
reg [3:0] en_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
en_r[3:0] <= 'b0 ;
end
else begin
en_r[3:0] <= {en_r[2:0], en} ;
end
end
//(1) 16 наборов сдвиговых регистров
reg [11:0] xin_reg[15:0];
reg [3:0] i, j ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
for (i=0; i<15; i=i+1) begin
xin_reg[i] <= 12'b0;
end
end
else if (en) begin
xin_reg[0] <= xin ;
for (j=0; j<15; j=j+1) begin
xin_reg[j+1] <= xin_reg[j] ; // Периодическая операция сдвига
end
end
end
//Требуется только 8 умножителей из-за симметрии коэффициентов FIR-фильтра
//(2) Коэффициенты симметричны; сложите первые и последние данные из 16 сдвиговых регистров
reg [12:0] add_reg[7:0];
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
for (i=0; i<8; i=i+1) begin
add_reg[i] <= 13'd0 ;
end
end
else if (en_r[0]) begin
for (i=0; i<8; i=i+1) begin
add_reg[i] <= xin_reg[i] + xin_reg[15-i] ;
end
end
end
//(3) 8 умножителей
// Коэффициенты фильтра, уже усиленные на определённый коэффициент
wire [11:0] coe[7:0] ;
assign coe[0] = 12'd11 ;
assign coe[1] = 12'd31 ;
assign coe[2] = 12'd63 ;
assign coe[3] = 12'd104 ;
assign coe[4] = 12'd152 ;
assign coe[5] = 12'd198 ;
assign coe[6] = 12'd235 ;
assign coe[7] = 12'd255 ;
reg [24:0] mout[7:0];
`ifdef SAFE_DESIGN
// Конвейерный умножитель
wire [7:0] valid_mult ;
genvar k ;
generate
for (k=0; k<8; k=k+1) begin
mult_man #(13, 12)
u_mult_paral (
.clk (clk),
.rstn (rstn),
.data_rdy (en_r[1]),
.mult1 (add_reg[k]),
.mult2 (coe[k]),
.res_rdy (valid_mult[k]), // Все разрешения выходов в точности одинаковы
.res (mout[k])
);
end
endgenerate
wire valid_mult7 = valid_mult[7] ;
`else
// Если требования к таймингу не строгие, можно напрямую использовать знак умножения
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
for (i=0 ; i<8; i=i+1) begin
mout[i] <= 25'b0 ;
end
end
else if (en_r[1]) begin
for (i=0 ; i<8; i=i+1) begin
mout[i] <= coe[i] * add_reg[i] ;
end
end
end
wire valid_mult7 = en_r[2];
`endif
//(4) Накопление, 8 групп 25-битных данных -> 1 группа 29-битных данных
// Задержка валидности данных
reg [3:0] valid_mult_r ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
valid_mult_r[3:0] <= 'b0 ;
end
else begin
valid_mult_r[3:0] <= {valid_mult_r[2:0], valid_mult7} ;
end
end
`ifdef SAFE_DESIGN
// Во время сложения конвейеризировать на несколько тактов для оптимизации тайминга
reg [28:0] sum1 ;
reg [28:0] sum2 ;
reg [28:0] yout_t ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
sum1 <= 29'd0 ;
sum2 <= 29'd0 ;
yout_t <= 29'd0 ;
end
else if(valid_mult7) begin
sum1 <= mout[0] + mout[1] + mout[2] + mout[3] ;
sum2 <= mout[4] + mout[5] + mout[6] + mout[7] ;
yout_t <= sum1 + sum2 ;
end
end
`else
// Вычислить результат накопления за один шаг, но на практике такая синхронизация очень опасна
reg signed [28:0] sum ;
reg signed [28:0] yout_t ;
always @(posedge clk or negedge rstn) begin
if (!rstn) begin
sum <= 29'd0 ;
yout_t <= 29'd0 ;
end
else if (valid_mult7) begin
sum <= mout[0] + mout[1] + mout[2] + mout[3] + mout[4] + mout[5] + mout[6] + mout[7];
yout_t <= sum ;
end
end
`endif
assign yout = yout_t ;
assign valid = valid_mult_r[0];
endmodule
testbench
Тестовый стенд написан следующим образом. Его основная функция — непрерывно, без прерываний, подавать входные данные смешанного сигнала синусоидальных волн 250KHz и 7.5MHz. Входные данные смешанного сигнала также можно сгенерировать с помощью matlab; подробности см. в приложении.
Пример
module test ;
//вход
reg clk ;
reg rst_n ;
reg en ;
reg [11:0] xin ;
//выход
wire valid ;
wire [28:0] yout ;
parameter SIMU_CYCLE = 64'd2000 ; // 50MHz частота дискретизации
parameter SIN_DATA_NUM = 200 ; // Период моделирования
//=====================================
// Генерация 50MHz clk
localparam TCLK_HALF = 10_000;
initial begin
clk = 1'b0 ;
forever begin
# TCLK_HALF ;
clk = ~clk ;
end
end
//============================
// сброс и завершение
initial begin
rst_n = 1'b0 ;
# 30 rst_n = 1'b1 ;
# (TCLK_HALF * 2 * SIMU_CYCLE) ;
$finish ;
end
//=======================================
// считать данные сигнала в регистр
reg [11:0] stimulus [0: SIN_DATA_NUM-1] ;
целое число i ;
initial begin
$readmemh("../tb/cosx0p25m7p5m12bit.txt", stimulus) ;
i = 0 ;
en = 0 ;
xin = 0 ;
# 200 ;
forever begin
@(negedge clk) begin
en = 1'b1 ;
xin = stimulus[i] ;
if (i == SIN_DATA_NUM-1) begin // Периодическая подача данных управления
i = 0 ;
end
else begin
i = i + 1 ;
end
end
end
end
fir_guide u_fir_paral (
.xin (xin),
.clk (clk),
.en (en),
.rstn (rst_n),
.valid (valid),
.yout (yout));
endmodule
Результаты моделирования
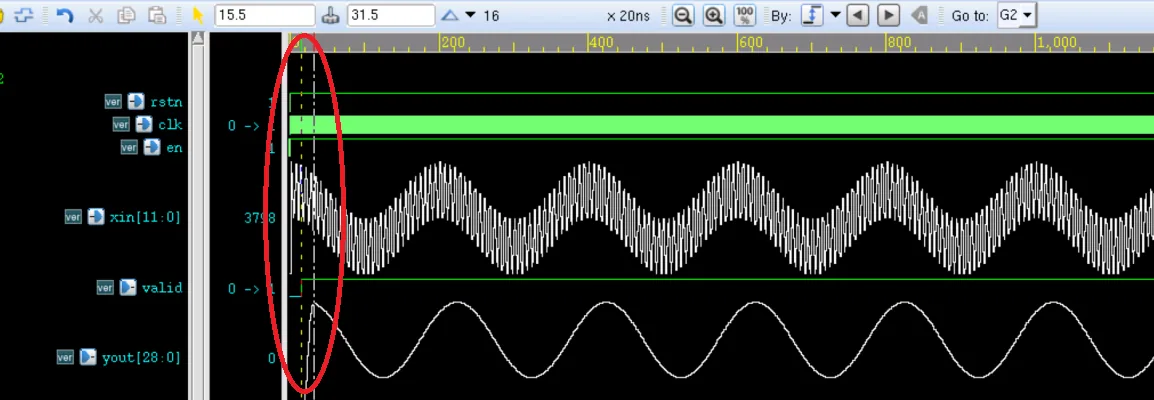
Из результатов моделирования на рисунке ниже видно, что сигнал после FIR-фильтра содержит только один низкочастотный сигнал (250KHz), а высокочастотный сигнал (7.5MHz) отфильтрован. Более того, выходная форма сигнала непрерывна и может выводиться непрерывно.
Однако, как показано в красном круге, начало формы сигнала нерегулярно. Увеличьте эту часть.
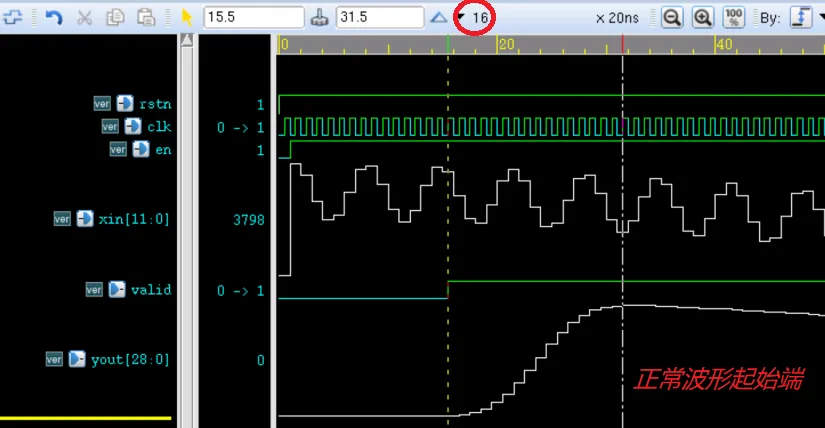
После увеличения начала формы сигнала, как показано на рисунке ниже, видно, что период времени нерегулярной формы сигнала, т.е. интервал времени между двумя вертикальными линиями, составляет 16 тактовых циклов.
Поскольку данные вводятся последовательно и в проекте используется 16 наборов регистров задержки, первый нормальный отсчет после фильтрации должен быть задержан на 16 тактовых циклов от момента вывода первых отфильтрованных данных. То есть сигнал valid, разрешающий вывод данных, должен быть задержан еще на 16 тактовых циклов, что сделает выходную форму сигнала более совершенной.
Приложение: использование matlab
Генерация коэффициентов FIR-фильтра
Откройте matlab и введите в командном окне команду: fdatool.
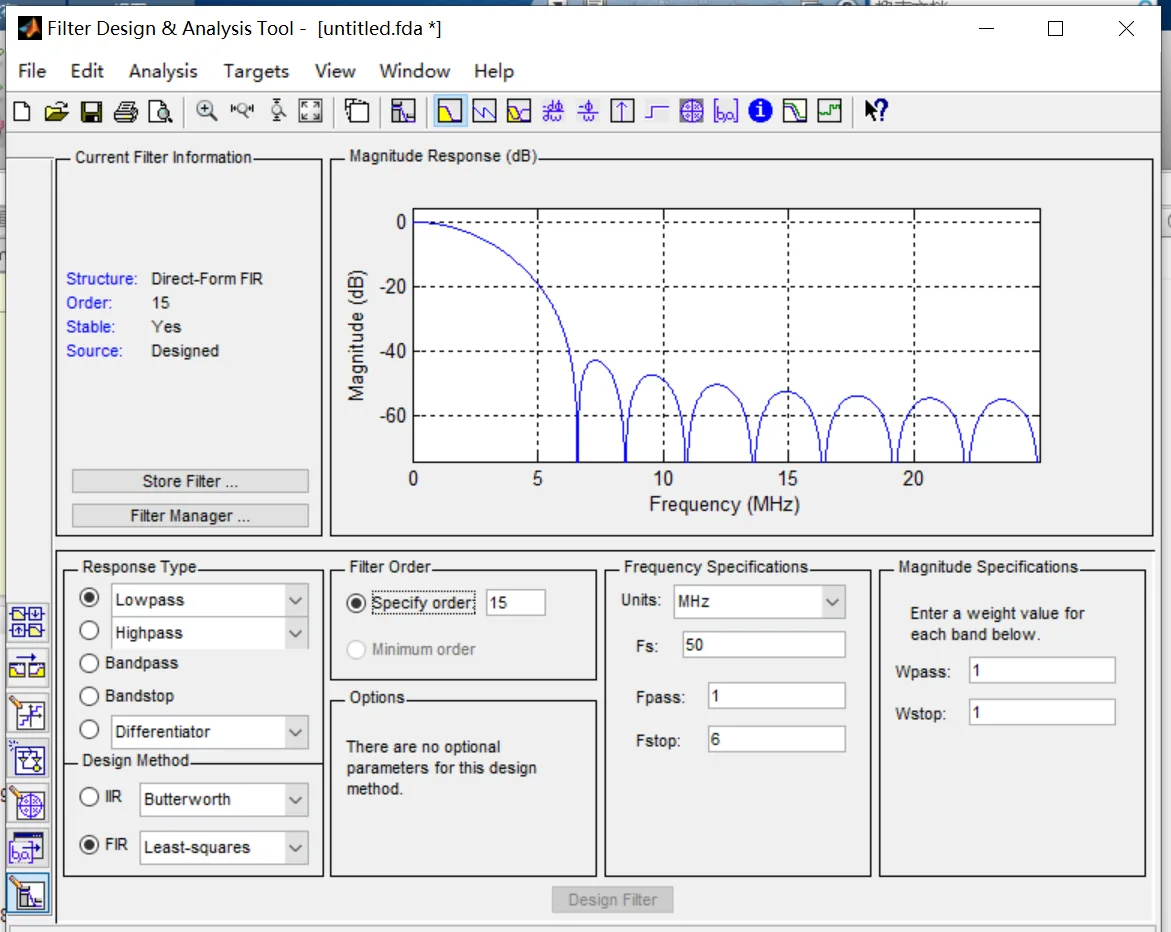
Затем откроется следующее окно; задайте параметры в соответствии с FIR-фильтром.
Выбранный здесь метод реализации FIR — метод наименьших квадратов (Least-squares). Разные методы реализации дают разные эффекты фильтрации.
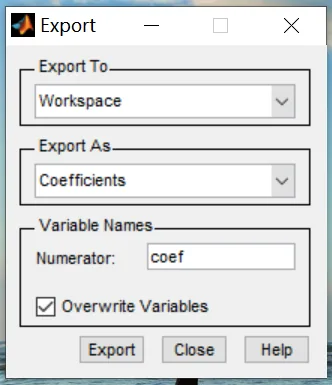
Нажмите File -> Export
Экспортируйте параметры фильтра и сохраните их в переменной coef, как показано на рисунке ниже.
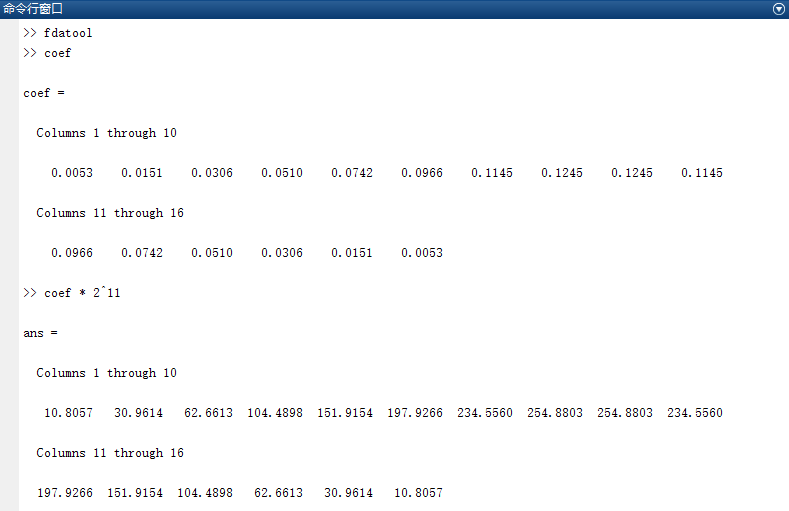
На этом этапе переменная coef должна содержать данные с плавающей запятой. Умножьте её на определённый коэффициент для расширения, а затем возьмите её приближённые данные с фиксированной запятой в качестве параметров FIR-фильтра в проекте. Здесь коэффициент расширения равен 2048, результаты следующие.
Генерация входного смешанного сигнала
Эталонный код для генерации смешанного входного сигнала с помощью matlab выглядит следующим образом.Сигнал представляет собой беззнаковые данные с фиксированной запятой с разрядностью 12 бит, сохранённые в файлеcosx0p25m7p5m12bit.txt。
Пример
%=======================================================
% генерация данных cos-волны в формате txt hex
%=======================================================
fc = 0.25e6 ; %Центральная частота
fn = 7.5e6 ; %Частота помех
Fs = 50e6 ; %Частота дискретизации
T = 1/fc ; %Период сигнала
Num = Fs * T ; %Число точек дискретизации сигнала в одном периоде
t = (0:Num-1)/Fs ; %Дискретное время
cosx = cos(2*pi*fc*t) ; %Синусоидальный сигнал центральной частоты
cosn = cos(2*pi*fn*t) ; %Сигнал помех
cosy = mapminmax(cosx + cosn) ; %Амплитуда расширена до диапазона (-1,1)
cosy_dig = floor((2^11-1) * cosy + 2^11) ; %Амплитуда расширена до0~4095
fid = fopen('cosx0p25m7p5m12bit.txt', 'wt') ; %Записать файл данных
fprintf(fid, '%x\n', cosy_dig) ;
fclose(fid) ;
%Сигнал во временной области
figure(1);
subplot(121);plot(t,cosx);hold on ;
plot(t,cosn) ;
subplot(122);plot(t,cosy_dig) ;
%Сигнал в частотной области
fft_cosy = fftshift(fft(cosy, Num)) ;
f_axis = (-Num/2 : Num/2 - 1) * (Fs/Num) ;
figure(5) ;
plot(f_axis, abs(fft_cosy)) ;
Скачать исходный код
Скачать